카메라 인터페이스 대역폭이 분해능을 결정한다
INTERFACE
같은 면적을 같은 속도로 볼 때 가장 작은 화소 크기는 대역폭의 제곱근에 반비례하고, 1GigE에서는 12.7 μm에서 멈춥니다.
15 μm 비아 크랙을 찾는 12 MP 카메라를 놓고, 필요한 초당 바이트와 링크별 한계, 비트 깊이와 카메라 대수, 엣지 ROI가 바꾸는 계산을 따라갔습니다.
읽는 시간 약 13분
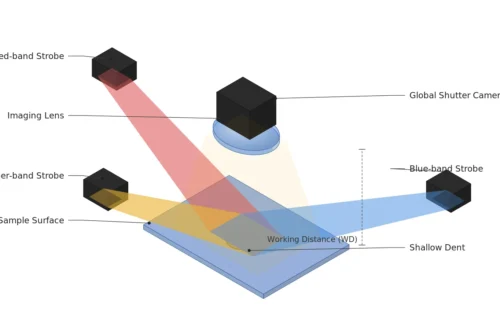
다층 PCB의 비아 둘레는 구리 패드가 드러난 반짝이는 면이고, 그 바깥의 솔더 마스크는 반광택, 비아 구멍 안은 거의 빛을 돌려보내지 않는 어두운 면입니다. 구리는 정반사1가 강해서 동축낙사 조명2 아래에서 밝게 서고, 패드에서 구멍 쪽으로 번지는 폭 15 μm의 크랙은 그 밝은 면을 가르는 가는 어두운 선으로 찍힙니다. 이 선을 3 px에 담으려면 화소당 5 μm가 필요하고, 4096 × 3000 px 카메라라면 한 장의 시야는 20.5 × 15.0 mm입니다.
이 카메라 여러 대를 한 장비에 걸면 렌즈와 조명보다 먼저 케이블이 한계를 드러냅니다. 카메라가 내는 데이터가 링크의 용량을 넘으면 프레임레이트를 내리거나, 해상도를 낮추거나, 일부만 잘라 보내야 하고, 셋 모두 결국 크랙을 보는 화소를 줄이는 쪽으로 기웁니다. 저는 이 문제를 계산 하나로 묶어 봅니다. 같은 면적을 같은 속도로 볼 때 링크의 대역폭이 허락하는 가장 작은 화소 크기입니다.
크랙 하나가 요구하는 초당 바이트
필요한 대역폭은 화소 수와 화소당 바이트, 프레임레이트의 곱입니다. 4096 × 3000 px 8비트 모노 영상을 초당 60장 보내면 12.29 MB × 60 = 737 MB/s가 듭니다. 같은 카메라를 10비트로 꽉 채워 보내면 922 MB/s, 12비트면 1,106 MB/s로 늘어납니다. 비트 깊이3 하나가 대역폭을 1.5배까지 바꾸는 셈입니다. 작지 않은 차이죠.
이 숫자를 2.2 GB/s로 적은 자료를 보면 화소당 3바이트, 곧 컬러 8비트 세 채널로 계산했는지 확인할 필요가 있습니다. 4096 × 3000 px를 RGB 8비트로 60장 보내면 정확히 2.21 GB/s가 나오기 때문입니다. 모노 검사에 컬러 숫자를 쓰면 필요한 인터페이스를 세 배 크게 잡게 되고, 반대로 컬러 카메라에 모노 숫자를 쓰면 링크가 모자랍니다. 저는 사양서 첫 줄에 화소 형식을 적고 나서 대역폭을 계산합니다.
링크마다 실어 나를 수 있는 양
이더넷 기반의 GigE Vision은 1 Gbps 링크라면 원시 속도가 125 MB/s이고, 프로토콜 부담을 빼고 실효 92 %를 가정하면 약 115 MB/s입니다. 같은 가정으로 5GigE는 575 MB/s, 10GigE는 1,150 MB/s입니다. CoaXPress 2.0은 동축 케이블 한 가닥에 12.5 Gbps를 싣는 CXP-12를 정의했고, Euresys가 2017년 3월 28일 Vision Systems Design에 낸 기사는 CXP-12 연결 네 개로 최대 50 Gbps, 곧 5 GB/s를 전송한다고 설명합니다. 한 가닥에 1.25 GB/s꼴이고, 12.5 Gbps를 8로 나눈 1.56 GB/s보다 작은 만큼은 전송 부호화4에 쓰이는 몫으로 볼 수 있습니다.
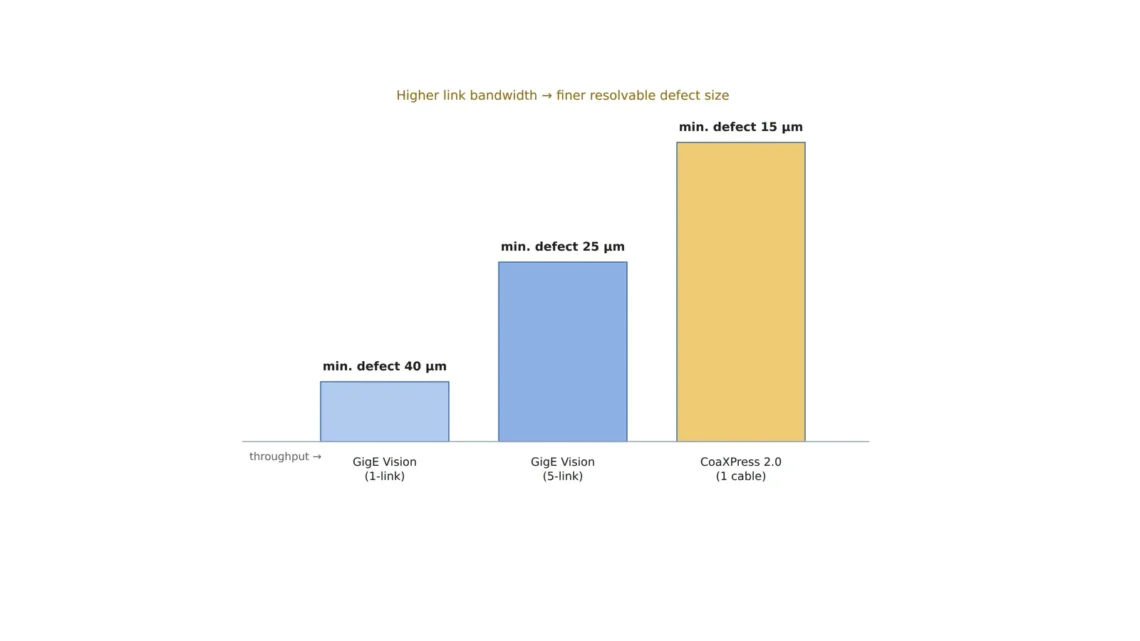
결과는 갈립니다. 12 MP 8비트를 꽉 채워 보내면 1GigE는 초당 9.4장, 5GigE는 46.8장, 10GigE는 93.6장, CXP-12 한 가닥은 101.7장까지 갑니다. 60 fps 조건에서 1GigE와 5GigE는 모자라고, 10GigE와 CXP-12는 넘칩니다. CXP 쪽은 카메라와 컴퓨터를 점대점으로 잇고 전용 프레임그래버5가 필요하며, 이더넷 쪽은 일반 네트워크 장비와 긴 배선을 쓸 수 있다는 차이가 남습니다.
대역폭이 화소 크기를 정하는 식
검사가 실제로 요구하는 것은 프레임 수보다 초당 훑어야 할 면적입니다. 시야 20.5 × 15.0 mm를 초당 60장 보는 라인의 면적 처리율6은 18,450 mm²/s이고, 화소 하나에 1바이트를 쓰면 필요한 화소 수는 이 면적을 화소 면적으로 나눈 값입니다. 식으로 옮기면 가장 작은 화소 크기는 √(면적 처리율 × 화소당 바이트 ÷ 대역폭)이 되어, 같은 면적을 같은 속도로 볼 때 화소 크기는 대역폭의 제곱근에 반비례합니다.
이 식에 링크별 대역폭을 넣으면 1GigE는 12.7 μm, 5GigE는 5.7 μm, 10GigE는 4.0 μm, CXP-12 한 가닥은 3.8 μm가 나옵니다. 폭 15 μm 크랙은 1GigE에서 1.2 px로 줄어 선으로 읽히기 어렵고, 5GigE에서는 2.6 px로 3 px 기준에 조금 못 미칩니다. 10GigE와 CXP-12는 화소당 5 μm 목표보다 여유가 있어, 남는 대역폭을 비트 깊이나 프레임레이트에 쓸 수 있습니다.
737MB/s
12 MP 8비트 모노를 60 fps로 보내는 데 드는 대역폭
12.7μm
1GigE로 20.5 × 15.0 mm를 60 fps로 볼 때 가능한 가장 작은 화소 (실효 115 MB/s 가정)
1.25GB/s
CXP-12 한 가닥의 전송량 (4가닥 5 GB/s 기준)
세 숫자를 함께 보면 인터페이스는 화질의 상한을 정하는 부품입니다. 렌즈가 5 μm를 그려 내도 링크가 12.7 μm만 허락한다면, 크랙은 센서에 맺히고도 컴퓨터에 닿기 전에 사라집니다.
비트 깊이와 카메라 대수가 여유를 먹는다
반짝이는 구리와 어두운 비아 구멍이 한 시야에 있으면 8비트로는 밝은 쪽이 포화되거나 어두운 쪽이 묻히기 쉬워, 다이내믹 레인지7를 넓히려고 12비트를 쓰고 싶어집니다. 그러면 필요 대역폭은 1,106 MB/s가 되고, 10GigE의 실효 1,150 MB/s 가운데 96 %를 차지해 여유가 거의 사라집니다. CXP-12 한 가닥에서는 88 %입니다. 구리의 광택과 산화 정도가 로트마다 달라 8비트로 충분한지는 샘플 테스트 전 확언 불가입니다.
카메라를 여섯 대로 늘리면 8비트로도 합계 4.42 GB/s가 컴퓨터로 들어옵니다. CXP라면 카메라마다 한 가닥씩 여섯 포트가 필요하고, 10GigE라면 여섯 개의 10 Gbps 포트와 그 데이터를 받아 내는 호스트의 처리 여력이 함께 필요합니다. A3가 2026년 5월 12일 보도자료로 공개한 GigE Vision 3.0은 RoCEv2 기반 RDMA8 스트리밍을 더해 운영체제를 거치지 않고 카메라에서 컴퓨터 메모리로 이미지를 보내고, CPU 사용률과 지연을 낮춥니다. 여러 대를 이더넷으로 받는 장비라면 이 기능을 지원하는 카메라와 네트워크 카드인지가 호스트 사양을 바꿉니다. 호스트가 병목이 될 수도 있어요.
엣지에서 잘라 보내면 병목은 재현율로 옮겨 간다
대역폭을 키우는 대신 보낼 양을 줄이는 길도 있습니다. 카메라 안에서 결함 후보를 먼저 찾고 그 둘레의 관심 영역9만 보내는 방식으로, 프레임마다 512 × 512 px 영역 세 개를 보낸다면 원본의 6.4 %, 60 fps에서 47 MB/s라 1GigE로도 넉넉합니다. USI는 2026년 9월 8일 엣지 컴퓨팅 플랫폼과 AI 비전 소프트웨어를 결합해 카메라에서 영상 분석과 추론을 수행하는 AI 스마트 카메라를 발표했고, TDK SensEI는 2025년 7월 15일 분당 최대 2,000개 부품, 1 mm × 0.5 mm 크기의 부품까지 다루는 edgeRX Vision을 발표했습니다.
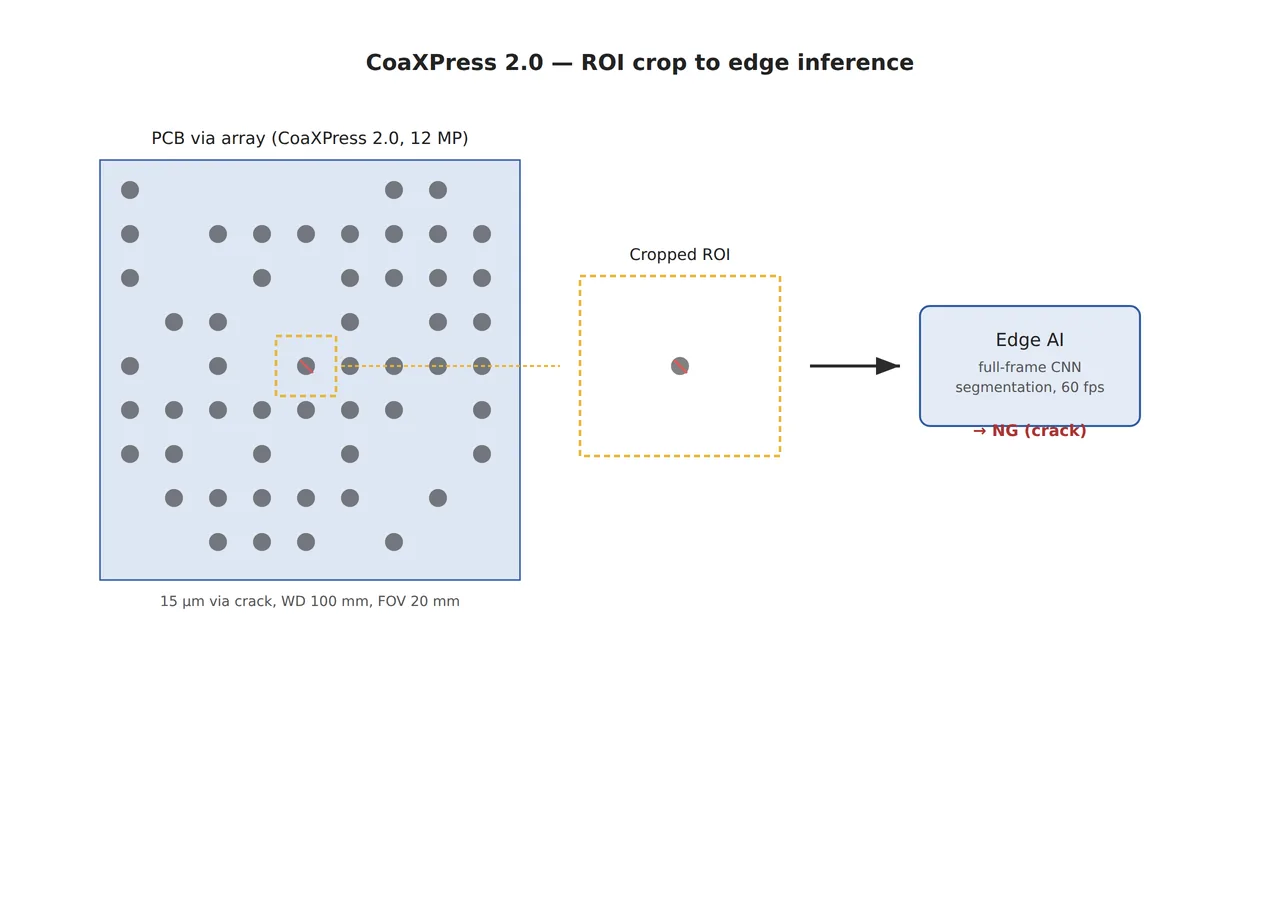
그림처럼 잘라 보내는 구조에서는 엣지 모델이 놓친 후보가 컴퓨터에 아예 도착하지 않습니다. 엣지 모델의 재현율10이 99 %라면 결함 1,000개 가운데 10개는 뒤 단계의 어떤 알고리즘도 볼 기회가 없습니다. 케이블의 병목이 엣지 모델의 재현율로 자리를 옮긴 셈이죠. 저라면 잘라 보내는 구성을 쓰더라도 일정 비율의 원본 프레임을 함께 보내 엣지 모델이 놓친 결함을 따로 세는 장치를 둡니다.
1GigE로도 15 μm 크랙을 놓치지 않는 셋업
셋업을 정할 때는 크랙이 몇 화소에 담기는지, 링크가 그 화소를 실어 나르는지, 비트 깊이와 카메라 대수가 여유를 얼마나 먹는지를 한 장에 적어 둡니다. 화소 3.45 μm인 4096 × 3000 px 센서로 화소당 5 μm를 잡으면 배율은 0.69배입니다. 35 mm 렌즈라면 얇은 렌즈 근사로 렌즈 주점에서 기판까지 약 86 mm이고 무한대 초점보다 약 24 mm를 더 뽑아야 하므로, 이 배율에 맞는 매크로 렌즈나 텔레센트릭 렌즈를 함께 검토합니다. 동축낙사 조명의 반사경 상자가 렌즈와 기판 사이에 들어가야 하니 실제 WD11는 사양서로 확인해야 합니다.
| 구분 | ① 최소 불량 크기 | ② 광학 셋업 · 조명 · WD | ③ 알고리즘 파라미터 |
|---|---|---|---|
| 크랙 해상 | 폭 15 μm = 3 px (5 μm/px) | 4096 × 3000 px, 화소 3.45 μm, 배율 0.69배, 시야 20.5 × 15.0 mm. 35 mm 렌즈 기준 물체 거리 약 86 mm (얇은 렌즈 근사, 동축 조명 상자를 뺀 WD를 사양서로 확인) | 60 fps, 8비트 모노 737 MB/s. 가능한 최소 화소: 1GigE 12.7 μm, 5GigE 5.7 μm, 10GigE 4.0 μm, CXP-12 3.8 μm |
| 구리 반사 · 비트 깊이 | 구리 위 어두운 선 15 μm | 동축낙사 조명, 구리와 비아 구멍의 밝기 차를 샘플로 측정 | 12비트면 1,106 MB/s: 10GigE 96 %, CXP-12 88 % 점유. 8비트로 충분한지 먼저 확인 |
| 카메라 대수 · 엣지 | 엣지 재현율 99 %면 1,000개 중 10개 유실 | 카메라 6대 합계 4.42 GB/s, CXP 6포트 또는 10 Gbps 6포트 | ROI 512 × 512 px 3개 = 원본 6.4 %, 47 MB/s. 원본 프레임 일부를 함께 보내 엣지 누락 집계 |
세 줄을 위에서 아래로 맞춰 보면 인터페이스 선택은 화소 크기와 비트 깊이와 카메라 대수를 한꺼번에 정하는 결정입니다. 링크가 정한 화소 크기가 크랙 폭의 3분의 1을 넘으면, 그 아래의 렌즈와 알고리즘을 아무리 손봐도 크랙은 돌아오지 않습니다.
반대로 1GigE로 충분한 자리도 분명합니다. 사출품 외관의 큰 결손이나 이물처럼 찾을 결함이 100 μm를 넘고 카메라가 많으며 배선이 긴 라인이라면, 같은 식으로 계산한 화소 크기가 결함 폭의 3분의 1 안에 들어오고 이더넷의 배선 단순함이 비용을 줄입니다. 엣지에서 1차 판정을 끝내고 의심 프레임만 올리는 구조도 요구 대역폭을 크게 낮춥니다. 어느 쪽이 총비용에서 유리한지는 결함 크기와 표면 반사율, 실제 결함 분포에 따라 달라 샘플 테스트 전 확언 불가입니다.
대역폭을 화소 크기로 바꿔 보는 계산은 다중 카메라 장비를 설계하는 엔지니어가 사양서 첫 장에 적는 숫자이고, 시스템 통합 쪽에서는 이 숫자로 링크 수와 카드 수가 정해집니다. 카메라 견적을 비교할 때는 화소 형식과 링크별 점유율이 함께 적혀 있는지부터 확인하는 편이 빠릅니다. 이 글은 기술 설명이며 투자 권유가 아닙니다. 자세한 내용은 면책조항을 참고하세요.
현장 노트
12 MP 카메라 여섯 대를 한 장비에 묶는다면 저는 렌즈를 고르기 전에 화소 형식부터 정하고 필요한 대역폭을 계산합니다. 8비트 모노 60 fps의 737 MB/s를 기준으로 링크별 점유율을 표로 만들고, 구리와 비아 구멍의 밝기 차를 샘플로 재서 12비트가 필요하면 그 표를 다시 씁니다. CXP를 검토한다면 케이블이 실제로 지나갈 길과 길이를 도면에서 확인하고, 그 길이에서 규격이 보장하는 속도를 공급사 자료로 맞춰 봅니다.
현장 체크포인트
화소 형식과 링크별 점유율 표가 나오면 인터페이스 선택은 아래 질문으로 마무리됩니다.
- WD 확보: 동축낙사 조명 상자를 렌즈와 기판 사이에 넣고도 실제 WD가 남는가? (35 mm 렌즈 기준 물체 거리 약 86 mm)
- 사양서 첫 줄에 화소 형식(모노 8비트, 12비트 패킹, RGB 등)을 적고 대역폭을 계산했는가?
- 링크별 실효 대역폭으로 가능한 최소 화소 크기를 계산해 크랙 폭의 3분의 1과 비교했는가?
- 12비트가 필요한지 구리와 비아 구멍의 밝기 차로 확인했는가?
- 카메라 대수를 합한 총 대역폭을 호스트와 프레임그래버 또는 네트워크 포트가 받아 내는가?
- 엣지 ROI 전송을 쓴다면 원본 프레임 일부로 엣지 누락을 따로 세는가?
- CXP 케이블의 실제 길이에서 보장되는 속도를 공급사 자료로 확인했는가?
자주 묻는 질문
10GigE와 CoaXPress 2.0 가운데 무엇을 고르나요?
12 MP 8비트 60 fps 한 대라면 둘 다 감당하므로, 남는 차이는 배선과 비용과 비트 깊이 여유입니다. 긴 배선과 일반 네트워크 장비가 중요하면 10GigE, 12비트나 더 높은 프레임레이트로 갈 여유가 중요하면 CXP-12가 유리합니다. 실효 대역폭은 장비 조합에 따라 달라지니 92 % 가정 대신 실제 조합으로 재는 편이 확실합니다.
압축해서 보내면 1GigE로도 되지 않나요?
무손실 압축은 영상의 성질에 따라 압축률이 들쭉날쭉해서, 최악의 프레임에서도 링크를 넘지 않는다는 보장이 필요합니다. 손실 압축은 15 μm 크랙 같은 가는 선부터 지울 수 있어 결함 검사에는 조심스럽습니다. 저라면 압축률을 평균이 아닌 최악의 로트 영상으로 재고, 압축 전후 영상에서 크랙의 대비가 유지되는지 확인한 뒤에 씁니다.
라인스캔 카메라도 같은 식으로 계산하나요?
같습니다. 라인스캔은 줄당 화소 수와 초당 줄 수의 곱이 화소 처리량이고, 기판이 지나가는 속도와 화소 크기가 초당 줄 수를 정합니다. 면적 처리율 식에 넣으면 같은 결론이 나오며, 화소 크기는 대역폭의 제곱근에 반비례합니다.
용어 풀이
- [1] 정반사 specular reflection
매끈한 면에서 빛이 들어온 각도와 같은 각도로 한 방향으로 튀어 나가는 반사입니다. 구리 패드에서 강합니다. ↩ - [2] 동축낙사 조명 coaxial illumination
하프 미러로 빛을 꺾어 렌즈 광축과 같은 방향으로 내려 보내는 조명입니다. 평평한 반사면은 밝게, 크랙은 어둡게 보입니다. ↩ - [3] 비트 깊이 bit depth
화소 하나의 밝기를 몇 비트로 나타내는지입니다. 8비트는 256단계, 12비트는 4,096단계입니다. ↩ - [4] 전송 부호화 line encoding
신호를 안정적으로 보내려고 데이터에 여분 비트를 섞는 방식입니다. 그만큼 실제 데이터 속도는 회선 속도보다 낮습니다. ↩ - [5] 프레임그래버 frame grabber
카메라 영상을 받아 컴퓨터 메모리로 넘기는 확장 카드입니다. CoaXPress는 이 카드가 필요합니다. ↩ - [6] 면적 처리율 area throughput
검사가 초당 훑어야 하는 면적입니다. 시야 면적에 프레임레이트를 곱해 구합니다. ↩ - [7] 다이내믹 레인지 dynamic range
한 영상 안에서 함께 담을 수 있는 가장 밝은 값과 가장 어두운 값의 비입니다. ↩ - [8] RDMA remote direct memory access
운영체제를 거치지 않고 네트워크로 받은 데이터를 메모리에 바로 쓰는 방식입니다. CPU 부담과 지연이 줄어듭니다. ↩ - [9] 관심 영역 region of interest, ROI
영상 가운데 판정에 필요한 일부 영역입니다. 이 부분만 보내면 전송량이 줄어듭니다. ↩ - [10] 재현율 recall
실제 결함 가운데 모델이 결함으로 잡아낸 비율입니다. ↩ - [11] WD working distance
렌즈 앞면에서 검사 대상까지의 거리입니다. 동축 조명 상자가 그 사이에 들어갈 자리를 정합니다. ↩
참고 자료
- Euresys(Vision Systems Design 후원 기사), “CoaXPress 2.0 | When CoaXPress comes with 12.5 Gbit/s (CXP12)”, 2017-03-28(CXP-12 12.5 Gbps, 4가닥 50 Gbps = 5 GB/s). vision-systems.com
- Association for Advancing Automation(A3), “A3 Officially Releases GigE Vision 3.0, Opening New Possibilities in Machine Vision”, 2026년 5월 12일 보도자료. automate.org
- Plant Automation Technology, “USI Launches AI Smart Camera Solution to Accelerate Smart Manufacturing”, 2026-09-08. plantautomation-technology.com
- TDK SensEI, “TDK announces launch of TDK SensEI’s edgeRX Vision for detecting ultra-small customer product defects with AI”, 2025-07-15(분당 최대 2,000개, 1 mm × 0.5 mm 부품). sensei.tdk.com
함께 읽으면 좋은 글 — 반도체·PCB 검사 카메라 증설, 인터페이스가 광학 설계를 바꾸다 · 다중 카메라 검사 라인에서 PoE 랜카드가 광학 셋업의 한계를 결정하는 이유 · 엣지 AI 추론 지연은 NPU보다 카메라 인터페이스가 먼저 정한다

Noctvision
2005년부터 생산설비의 기계설계와 프로젝트 관리를 맡아 온 엔지니어입니다. 설비에 들어가는 카메라·렌즈·조명을 수식과 공개 자료로 계산하고, 가정과 출처를 함께 밝혀 기록합니다.


함께 읽으면 좋은 글
반짝이는 부품은 왜 열화상 카메라에서 차갑게 보일까
PCB·반도체 표면검사, 육안이 놓치는 15~40μm의 경계선