고속 라인에서 결함을 놓치지 않는 광학 설계의 조건
생산라인에서 부품이 초당 수십 개씩 지나갈 때, 수십 μm급 표면 결함은 저속 셔터로 포착하기 어렵습니다. 노출시간이 길면 모션 블러로 콘트라스트 차이가 사라져, 결함이 그대로 출하까지 흘러가 재작업과 반품 비용으로 돌아옵니다. 관건은 카메라 성능이 아니라 짧은 순간의 콘트라스트를 확보하는 광학 설계입니다.
최근 한국머신비전산업협회 8월호 뉴스레터에서 라온피플 골프센서 사업이 상반기 매출만으로 지난해 연간 실적을 넘어섰다는 소식을 접했습니다. 골프센서의 광학 설계나 사업 판단은 전문 범위 밖이라 별도 검토가 필요하지만, 빠른 대상을 놓치지 않는다는 과제는 고속 셔터·트리거 동기화·고프레임레이트 촬영이라는 동일한 원리 위에 있어 산업 현장의 고속 검사와 맞닿아 있습니다.
표면 재질과 반사율부터 확인합니다
고속 검사 셋업에서 가장 먼저 볼 것은 카메라 사양이 아니라 표면 재질과 반사율입니다. 재질에 따라 난반사 양상과 콘트라스트가 달라지기 때문입니다. PCB 무광 실크스크린 면은 동축 조명만으로 안정적이지만, 고광택 흑색 사출 성형품은 각도에 따라 난반사가 심해 결과가 달라집니다. 이런 재질은 샘플 테스트 전에는 확언할 수 없습니다.
모션 블러를 잡는 것은 프레임레이트가 아닙니다
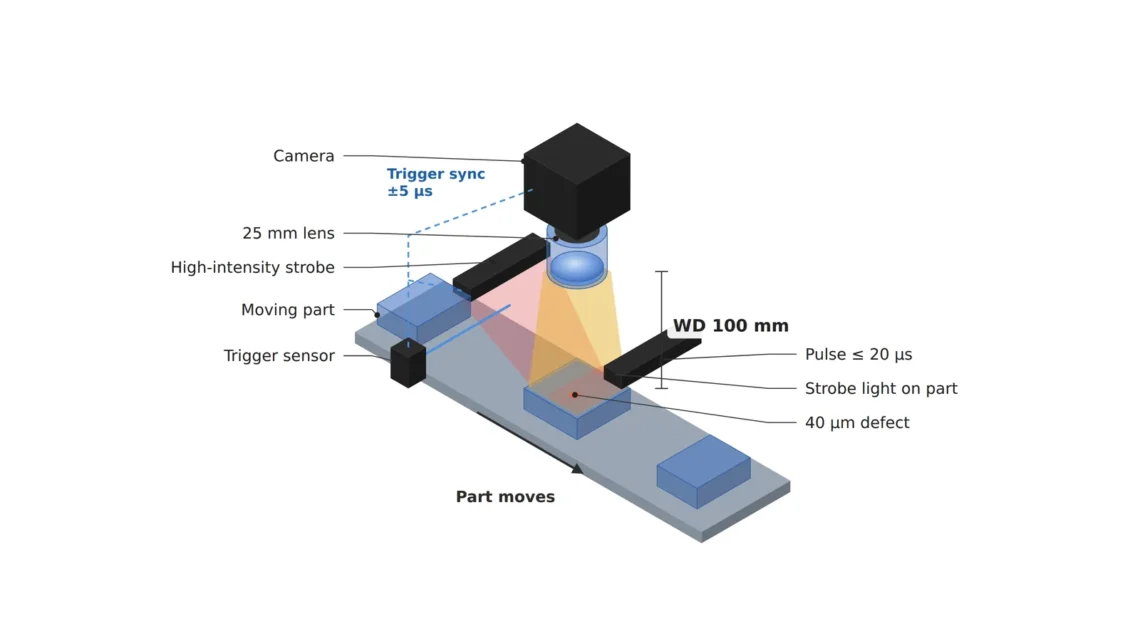
대상물이 빠르게 통과할 때는 노출시간을 극도로 짧게 가져가야 흐려짐이 없는데, 짧을수록 광량이 부족해 콘트라스트가 노이즈에 묻힙니다. 해결책은 프레임레이트가 아니라, 순간 강한 광량을 내는 스트로브 조명과 발광 시점을 트리거 신호에 맞추는 정밀 동기화입니다. 발광시간을 수십 μs로 압축하면 결함이 화면상 최소 3~5px 이상으로 안정적으로 맺힙니다.
렌즈 스펙은 WD 확보를 전제로 정합니다
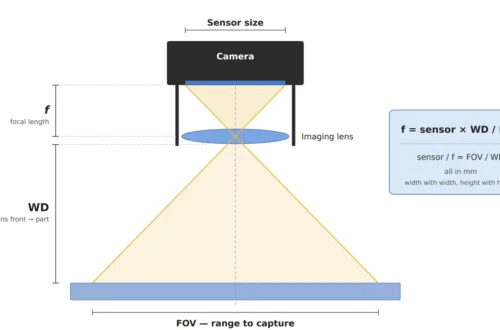
μm급 결함을 잡으려 배율을 높이면 초점거리와 WD(작동거리)가 짧아져 조명 기구와 간섭이 생깁니다. 렌즈 스펙은 분해능과 FOV를 만족하면서도 조명 설치 공간, 열원·진동 이격을 확보할 WD를 함께 계산해 정해야 합니다.
| 구분 | 세부 항목 | 스펙 예시 |
|---|---|---|
| ① 최소 검출 결함 크기 | 표면 크랙, 핀홀, 스크래치 | 40 μm |
| ② 광학 셋업 | 조명 조건 | 고광량 스트로브, 발광시간 20 μs 이내, 순간 조도 환산 약 50,000 lx 이상 |
| 렌즈 스펙 | 초점거리 25 mm, WD 100 mm 확보, FOV 40×30 mm | |
| ③ 알고리즘 파라미터 | 트리거·동기화 | 트리거 지연 편차 ±5 μs 이내, 프레임 동기화 정밀도 1 ms 이내, 결함부 최소 3~5 px 이상 확보 |
위 스펙은 결함 40 μm, 무광 재질을 가정한 예시일 뿐입니다. 재질별 반사율과 라인 속도에 따라 조명 파장, 렌즈 배율, 트리거 정밀도는 재조정해야 하며, 난반사가 심한 재질은 샘플 테스트 없이는 스펙을 확정할 수 없습니다.
계산 예시 — 발광시간의 상한은 분해능 ÷ 속도
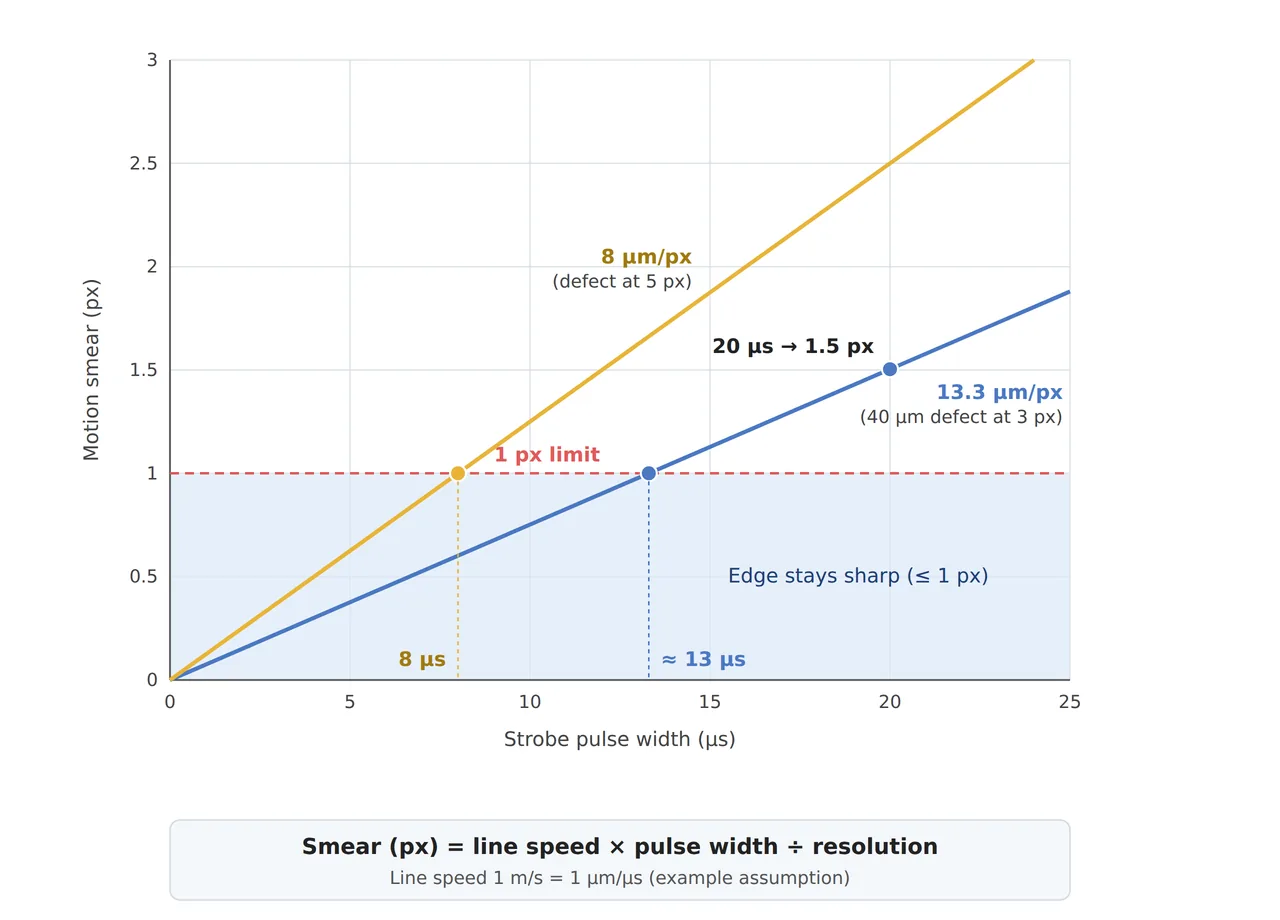
스트로브 발광시간은 감으로 줄이는 값이 아니라 분해능과 라인 속도로 상한이 계산되는 값입니다. 노출 중 이동량이 1 px를 넘으면 결함 경계가 번져 콘트라스트가 떨어지기 때문입니다. 40 μm 결함을 3 px로 담으면 분해능은 약 13.3 μm/px이고, 40 mm 시야라면 가로 약 3,000 px가 필요합니다. 라인 속도를 1 m/s(= 1 μm/μs)로 가정하면 발광 20 μs 동안 부품은 20 μm 움직이고, 이는 약 1.5 px의 번짐입니다. 번짐을 1 px 이내로 묶으려면 발광시간은 약 13 μs 이하여야 하고, 결함을 5 px로 담으려고 분해능을 8 μm/px로 올리면 상한은 8 μs까지 내려갑니다(수치는 예시 가정). 분해능을 올릴수록 광량 요구가 가파르게 커진다는 것이 이 계산의 시사점입니다.
현장 체크포인트
- 대상물 표면 재질과 반사율을 사전 파악했는가 (무광/유광, 곡면 여부)
- 렌즈 배율에 따른 WD(작동거리)가 조명 설치 공간과 열원·진동 이격을 충분히 확보하는가
- 스트로브 조명의 발광시간과 트리거 동기화 정밀도가 검증되었는가
- 난반사가 심한 재질에 대해 실물 샘플 테스트를 진행했는가
이 네 가지 없이는 정교한 알고리즘도 광학적 한계를 소프트웨어만으로 메울 수 없습니다.
현장 노트
빠르게 지나가는 부품의 미세 결함을 잡으려고 프레임레이트부터 올렸다가, 노출시간이 줄면서 오히려 결함이 더 안 보이게 된 경험이 있습니다. 카메라 스펙보다 조명 광량과 트리거 동기화를 먼저 맞추고 나서야 결함이 다시 보였습니다.


함께 읽으면 좋은 글
위상측정 편향법(PMD)으로 고광택 사출품의 20 μm 함몰을 잡아내는 법 — 편광 융합이 메꾸는 마지막 구멍
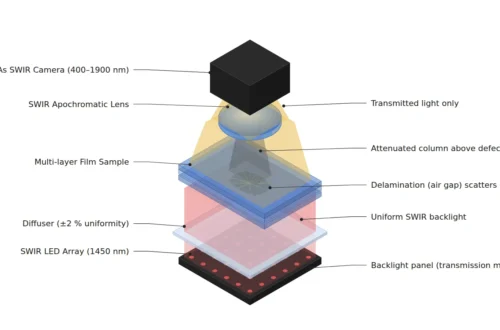
가시광에서 사라지는 결함이 있다 — SWIR 이미징이 1 μm 장벽을 넘은 뒤의 검사 설계