비전 알고리즘
영상에서 결함을 골라내는 규칙과 모델, 그리고 판정이 틀렸을 때 생기는 비용을 다룹니다. 룰베이스와 딥러닝의 역할 분담, 이상탐지, 필터 순서처럼 조명과 광학이 만든 영상을 판정으로 바꾸는 단계입니다.
처음 읽을 글
- 딥러닝 vs 룰베이스 알고리즘, 언제 무엇을 쓰나 — 두 방식이 각각 유리한 조건
- 과검출과 미검출, 어느 쪽이 더 비싼가 — 판정 기준을 비용으로 정하는 법
- PySide6와 OpenCV로 만드는 비전 검사 프로그램 — 파라미터를 화면에서 조정하는 최소 UI 전체 코드
- 정상 패치를 전부 기억해야 하는가 — 메모리뱅크 이상탐지의 코어셋 설계
-
라이트필드 카메라는 화소를 깊이로 바꿔 쓴다
라이트필드 카메라는 렌즈 한 알 뒤의 화소를 화면의 점 하나로 묶고 높이를 읽습니다. 2배 배율로 25 μm 금선을 보면 굵기를 지키는 칸 수는 4.83 이하, 200 μm 루프를 덮는 칸 수는 7.25 이상이라…
-
비전 방식은 파장과 한 칸의 크기로 먼저 갈린다
같은 100 mm 기판을 여섯 가지 비전 방식으로 계산하면 50 μm 결함은 라인 스캔과 에어리어 스캔에서만 두 칸 이상으로 잡힙니다. 열화상은 회절 한계만 48.8 μm이고, 3D는 레이저와 스테레오의 높이 분해능이 4.9 μm와 128.6…
-
조명이 5 % 어두워지면 정상 화소 몇 개가 불량이 될까
조명이 5 % 어두워지면 판정선을 고정한 검사기는 정상 화소의 19 %를 불량으로 읽습니다. 이상 탐지 점수가 조명 변화에 흔들린 폭을 따라가고, 기준 타일과 노출 보정으로 판정선을 지키는 값을 계산했습니다.
-
반짝이는 부품은 왜 열화상 카메라에서 차갑게 보일까
70 °C로 달아오른 알루미늄 콘덴서가 열화상 카메라에는 30.6 °C로 찍히고, 90 °C 칩은 75 °C로 읽힙니다. 반들거리는 윗면은 제 열 대신 주변을 비추고, 부품보다 넓은 한 칸은 칩과 기판의 온도를 섞기 때문입니다.
-
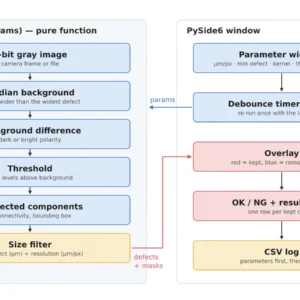
PySide6와 OpenCV로 만드는 비전 검사 프로그램
PySide6와 OpenCV로 만든 220줄 남짓의 검사 UI에서는 3 px 크기 필터와 임계 25계조가 검출 하한을 함께 정합니다. 폭 1,021 px 영상을 bytesPerLine 없이 넘기면 265 px 스크래치가 37 px 막대로 섭니다.
-
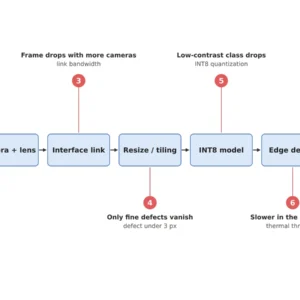
엣지 AI 비전이 현장에서 안 돌아가는 이유
20 MP 영상을 640 px 입력으로 줄이면 60 μm 흠집은 0.35칸이 되고, 반사점이 섞인 캘리브레이션은 INT8 눈금을 네 배로 굵게 만듭니다. 엣지 AI 검사가 흔들릴 때 재학습 전에 증상마다 먼저 잴 숫자를 계산했습니다.
-
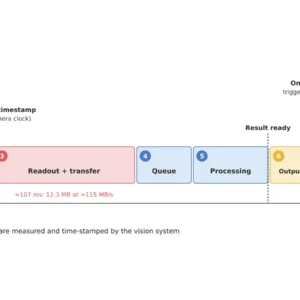
비전 판정은 끝났는데 PLC는 왜 늦게 알까
추론이 25 ms에 끝나도 4,096 × 3,000 px 영상은 1GigE로 보내는 데만 106.9 ms가 걸립니다. 처리 p99가 60 ms면 150 ms 트리거마다 1% 넘는 결과가 다음 트리거 뒤에 도착하니, 결과에는 트리거 번호와 노출…
-
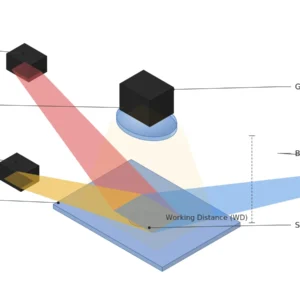
포토메트릭 스테레오는 움직이는 부품에서 정지 조건을 0.5 ms로 옮긴다
움직이는 부품에서 포토메트릭 스테레오를 쓰면 정지 조건은 두 노출 사이로 옮겨 갑니다. 50 μm/px에서 초속 100 mm면 간격 0.5 ms, 색으로 나눈 방향은 베이어 표본이 100 μm 간격이라 150 μm 각인은 1.5개에 그칩니다.
-
플랫필드 보정 게인은 조명 불균일과 함께 잡음도 키운다
플랫필드 보정은 모서리의 평균 밝기만 되돌립니다. 빛이 60 %인 모서리의 게인 1.67배는 잡음을 1.29배로 키워 같은 판정선을 잡음이 넘을 확률을 30배로 만들고, 조명 균일도 ±10 %를 지키면 그 배수가 2.3배로 줄어듭니다.
-
밝기 증강은 그림자 방향과 하이라이트 위치를 옮기지 못한다
밝기와 감마, 노이즈 증강은 픽셀 값만 바꿔 그림자 방향과 하이라이트 위치를 옮기지 못합니다. 고도각이 45°에서 30°로 바뀌면 반지름 1 mm 모따기의 하이라이트가 약 8 px 옮겨 가니, 각도 축은 촬영 매트릭스로 채웁니다.