엣지 AI
Jetson 등 엣지 디바이스에서의 모델 경량화와 추론 최적화.
-
AOI는 “불량”이라고만 말한다 — 비전 언어 모델이 메꾸는 판정 근거의 공백
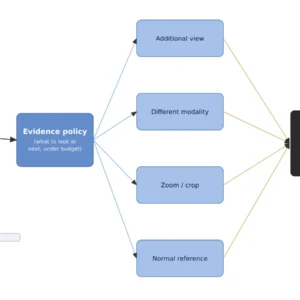
AOI는 이상 여부만 출력합니다. 비전 언어 모델 결함 분류가 판정 근거를 언어로 산출하는 구조와, 증거 선택 정책이 요구하는 광학 셋업 조건을 매칭표로 정리했습니다.
-
카메라 인터페이스 대역폭이 분해능을 결정한다 — GigE Vision에서 CoaXPress 2.0으로
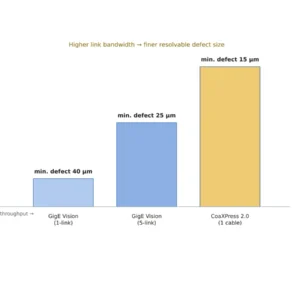
다층 PCB 검사 라인에 12MP 카메라 6대를 나란히 걸어 놓고 나면, 곧바로 눈앞에 닥치는 문제는 렌즈도 조명도 아닌 케이블입니다. 카메라 한 대가 초당 쏟아내는 원시 이미지 데이터가 1GigE 링크의 한계(약 115MB/s)를 넘어서는 순간,…
-
Few-Shot 이상탐지(Few-Shot Anomaly Detection): 결함 샘플 5장으로 검사 라인을 세울 수 있는가
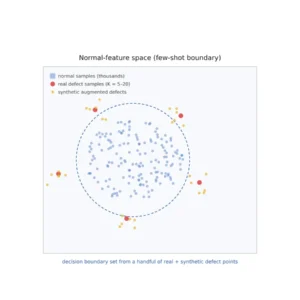
새 라인을 세울 때마다 반복되는 질문이 있습니다. “불량 샘플을 몇 장이나 모아야 검사 모델을 돌릴 수 있는가.” 사출품이든 PCB든, 양산 초기에는 정상품은 수천 장 확보되지만 불량품은 손에 꼽습니다. 이 불균형을 방치하면 검사 라인은…
-
엣지 AI 추론에 INT8 양자화를 적용하기 전에 반드시 확인해야 할 것: 미세 결함이 조용히 사라지는 이유
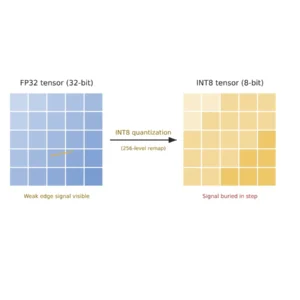
PCB 커넥터 검사 라인에서 미세 스크래치 검출 모델을 클라우드 서버에서 엣지 스마트카메라로 옮기는 작업은 대부분 순조롭게 끝납니다. 전체 검증 데이터셋에 대한 mAP(평균 정밀도)는 양자화 전후로 1~2%p 차이밖에 나지 않고, 추론 속도는 수 배…
-
감지시간 65% 단축, 오경보 80% 감소: 엣지 화재감지 AI의 두 숫자를 읽는 법
지하주차장 전기차 화재 조기감지 모델이 엣지 디바이스에서 실시간 구동된다는 소식을 머신비전 관점에서 뜯어봅니다. 두 성능 수치 중 현장에서 더 무거운 쪽은 오경보율입니다.
-
자동차 부품 외관검사, 조명 설계가 먼저입니다
자동차 부품 외관검사 AI 비전 시스템이 업계 화두로 떠오른 가운데, 금속 도장면과 크롬 도금면의 난반사 문제를 조명 설계로 먼저 해결하지 않으면 AI 알고리즘도 한계를 가진다는 점을 짚어봅니다.
-
딥러닝 검사 시대, 카메라 스펙보다 먼저 확인해야 할 것
하드웨어 공급사들이 AI 딥러닝 검사 솔루션을 포트폴리오에 잇따라 편입시키는 배경에는 룰베이스 검사의 구조적 한계가 있습니다. PCB SMT 검사를 예로, 광학 셋업이 먼저 확보되어야 딥러닝이 제 역할을 할 수 있는 이유를 짚어봅니다.
-
엣지 AI 추론 지연, NPU보다 카메라 인터페이스가 먼저 결정합니다 — GigE Vision 3.0 RDMA와 분리형 검사 아키텍처
도입 — NPU를 바꿨는데 왜 처리량이 그대로일까 PCB SMT 라인의 엣지 AI 검사 컨트롤러를 최신 NPU로 교체했는데도, 초당 처리 가능한 패널 수가 목표치에 미치지 못하는 경우를 종종 마주하게 됩니다. 이 상황에서 대부분 먼저…
-
휴머노이드가 물체를 잡을 때, 카메라는 무엇을 봐야 하나
휴머노이드가 물체를 조작하려면 무게·자세에 따라 동작을 실시간 조절해야 한다. 이 조절이 부정확하면 파지 실패나 낙하로 이어진다. 결국 물체 인식·자세 추정을 담당하는 비전·엣지AI 파이프라인이 정확도를 좌우한다. 전신제어·물체 조작 연구는 결국 엣지 추론 속도와 정확도…
-
물류자동화가 전공정으로 넘어갈 때, 비전 검사는 무엇이 달라지나
반도체 전공정 물류자동화(스토커·리프터·OHT)가 확대되면 반송 과정에서 소재 접촉·진동 리스크가 늘어난다. 방치하면 미세한 정렬 오차가 후공정 수율에 그대로 전이된다. 결국 물류 구간에 비전 기반 위치·상태 확인 체크포인트를 두는 것이 표준 대응이다. 물류자동화 확장 구간일수록…