깊이 카메라의 오차는 거리의 제곱으로 자란다
OPTICS
깊이 카메라의 흔들림은 거리의 제곱으로 자라서, 0.5 mm 들뜸을 보려면 21 cm 안으로 다가가야 합니다.
사양서의 퍼센트는 그 곡선 위의 한 점입니다. 두 렌즈 사이 간격과 부품 표면이 곡선을 어디에 긋는지부터 따져야 합니다.
읽는 시간 약 14분
깊이 카메라 사양서를 펴면 가장 먼저 눈에 들어오는 숫자는 퍼센트입니다. 9월 24일 e-con Systems는 10월 VISION 2026에서 처음 선보일 액티브 스테레오(active stereo)1 깊이 카메라 NetraVis를 소개하며 깊이 편차 1% 이하를 앞세웠고, 그보다 이틀 앞서 Cognex는 깊이 카메라 회사 RealSense를 5억 달러에 인수한다고 발표했습니다. 검사 장비를 만들어 온 회사가 깊이 카메라를 품기로 했으니, 같은 카메라를 기판 검사대 위에 올리면 어디까지 보이는지 따져 둘 때입니다.
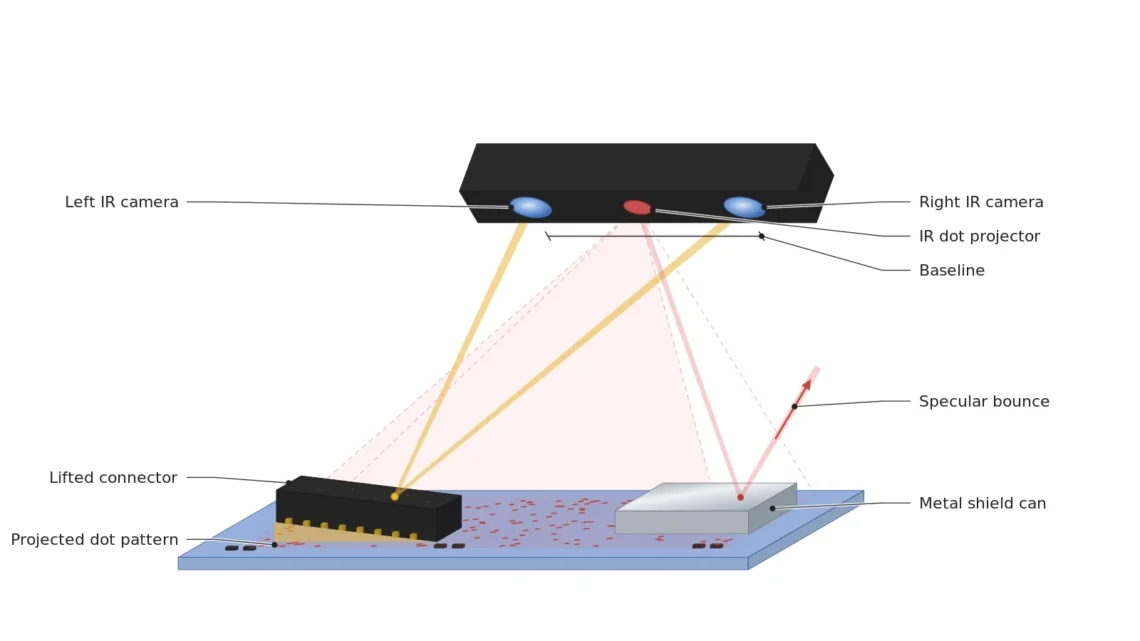
기판 위에는 여러 표면이 한 화면에 섞여 있습니다. 살짝 광택이 도는 초록 솔더 레지스트, 거울처럼 반들거리는 금속 차폐 캔, 빛을 적게 돌려보내는 검은 커넥터 몸체가 나란히 놓여 있어요. 그 가운데 커넥터 하나가 0.5 mm 들떠 있다면, 이 카메라를 40 cm 위에 달아 두고 그 들뜸을 가려낼 수 있을까요? 계산 없이 달면 들뜬 커넥터는 합격 상자로 들어가고, 반들거리는 캔 위에 뚫린 빈칸은 멀쩡한 기판을 재검 선반으로 보냅니다.
저라면 사양서의 퍼센트를 읽기 전에 숫자 두 개부터 적습니다. 카메라에서 기판까지의 거리, 그리고 카메라 속 두 렌즈 사이의 간격입니다. 이 두 숫자에 부품 표면 이야기를 더하면, 그 카메라가 0.5 mm를 가를 수 있는지는 계산기 몇 번으로 드러납니다.
두 렌즈 사이 간격이 거리를 재는 자
액티브 스테레오 깊이 카메라 안에는 적외선 카메라 두 대가 나란히 들어 있고, 둘 사이의 간격을 기선(baseline)2이라 부릅니다. 두 카메라가 같은 점을 조금 다른 자리에서 보기 때문에, 한 점이 왼쪽 화면과 오른쪽 화면에서 가로로 몇 칸 어긋나 찍힙니다. 이 어긋남이 시차(disparity)3이고, 깊이는 초점거리에 기선을 곱해 시차로 나눈 값입니다. 팔을 뻗어 손가락 하나를 세우고 한쪽 눈씩 번갈아 감으면 손가락이 뒤 벽에 대해 옆으로 뛰죠. 손가락을 얼굴 쪽으로 당길수록 뛰는 폭이 커집니다.
필름 카메라 가운데 레인지파인더 방식은 몸체 앞면에 떨어져 있는 두 창으로 같은 피사체를 보고, 두 상이 겹쳐지는 각도로 거리를 잽니다. 두 창 사이가 멀수록 초점을 더 정밀하게 맞출 수 있다고 알려져 있는데, 깊이 카메라에서 그 두 창 사이 거리가 기선입니다. 두 장치 모두 삼각형 하나로 거리를 재고, 그 삼각형의 밑변이 길수록 같은 거리 차이가 더 큰 각도 차이로 드러납니다.
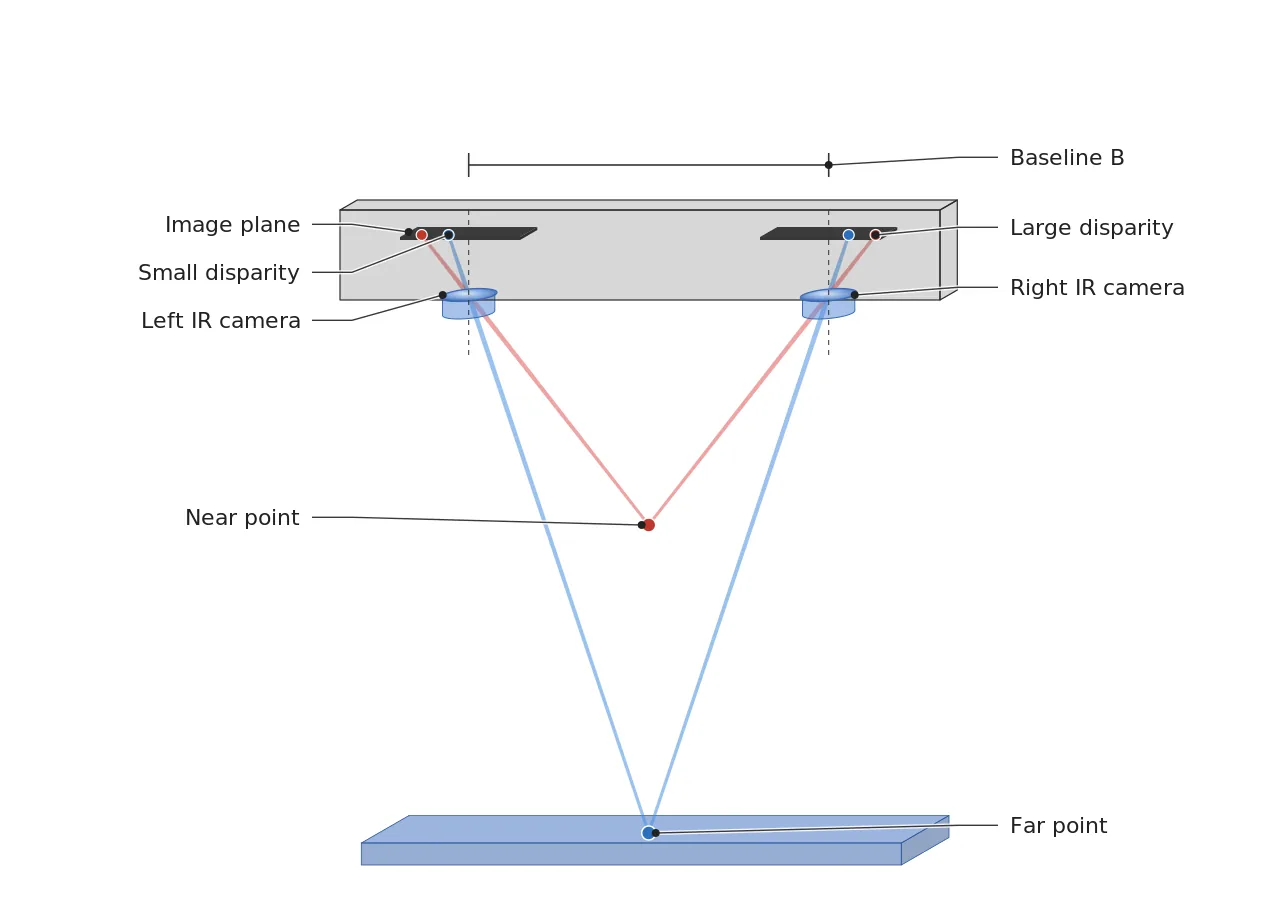
그림에서 가까운 점은 두 화면에서 크게 어긋나고, 먼 점은 조금만 어긋납니다. 깊이가 시차에 반비례하기 때문에, 멀리 갈수록 시차 한 칸이 떠맡는 깊이의 폭이 넓어집니다. 제 눈은 이 그림에서 두 시선이 만나는 각도로 먼저 갑니다. 각이 좁아질수록 한 칸의 어긋남이 더 긴 거리 차이를 뜻하니까요.
40 cm에서 0.6 mm, 21 cm에서 0.17 mm
그 반비례가 오차를 거리의 제곱으로 키웁니다. 평평한 판을 찍었을 때 깊이값이 판에서 위아래로 출렁이는 폭을 여기서는 흔들림이라 부를게요. RealSense의 튜닝 문서는 이 흔들림을 거리의 제곱 × 서브픽셀 정밀도 ÷ (픽셀 단위 초점거리 × 기선)으로 계산합니다. 서브픽셀 정밀도(subpixel RMS)4는 두 화면의 짝을 한 칸보다 얼마나 잘게 맞추는지를 픽셀 단위로 적은 값입니다. 가로 848 px, 수평 화각 90°, 기선 50 mm인 카메라에 서브픽셀 0.08을 넣으면 40 cm에서 흔들림이 0.60 mm로 나옵니다. 넷 모두 이 문서가 예로 든 값을 빌린 계산용 가정입니다.
들뜸을 판정하려면 흔들림이 들뜸보다 한참 작아야 합니다. 저는 들뜸이 흔들림의 세 배는 되어야 그 차이를 들뜸이라고 부릅니다. 0.5 mm 들뜸이라면 흔들림은 167 μm5 이하여야 하고, 같은 식을 거꾸로 풀면 흔들림이 이 선 아래로 내려오는 거리는 기판 위 210 mm 안쪽입니다.
0.60mm
40 cm, 기선 50 mm에서의 흔들림
167μm
0.5 mm 들뜸의 3분의 1
210mm
그 흔들림을 지키는 가장 먼 거리
세 숫자를 나란히 놓으면 40 cm와 21 cm 사이의 간격이 보입니다. 거리를 절반 가까이 줄였을 뿐인데 흔들림은 0.60 mm에서 0.17 mm로, 3분의 1 아래까지 내려갑니다. 정확히 절반으로 줄이면 흔들림은 4분의 1이 되고요. 퍼센트 하나로는 이 곡선을 담을 수 없어서, 사양서의 퍼센트를 볼 때는 어느 거리에서 잰 값인지, 평균이 참값에서 벗어난 정도인지 한 장 안에서 출렁이는 폭인지부터 확인하시길 권합니다. RealSense 문서도 이 둘을 Z 정확도와 RMS 오차라는 다른 지표로 나눠 잽니다.
반들거리는 캔 위에서 사라지는 점무늬
앞의 계산은 서브픽셀 0.08이라는 가정 위에 서 있고, 이 값을 정하는 것은 부품 표면입니다. 두 카메라가 같은 점을 찾으려면 표면에 무늬가 있어야 하거든요. 무늬 없는 흰 벽에서는 왼쪽 화면의 한 점이 오른쪽 화면의 어느 점과 짝인지 가릴 단서가 없어서, 이 카메라들은 적외선 점무늬를 뿌려 표면에 무늬를 그려 줍니다. RealSense의 시험 문서도 무늬 없는 면을 스테레오의 약점으로 꼽고 투사기가 그 빈자리를 메운다고 적습니다. 투사 렌즈의 초점을 조절해 점무늬를 또렷하게 유지하는 Intel의 스테레오 깊이 카메라 특허(US 10,007,994 B2)처럼, 이 점무늬를 다듬는 기술도 여러 해 쌓여 왔습니다.
점무늬를 인쇄한 무광 평판을 두면 서브픽셀은 0.1 아래, 좋으면 0.05까지 내려간다고 RealSense 문서는 적습니다. 기판 위 표면은 그 평판과 다릅니다. 초록 솔더 레지스트는 점무늬를 대체로 돌려보내지만 광택이 도는 자리에서는 점이 번쩍이며 한쪽으로 몰리고, 검은 수지 가운데에는 적외선을 거의 돌려보내지 않는 것이 있어 그 위의 점은 흐릿해집니다.
가장 까다로운 것은 금속 차폐 캔입니다. 새 동전에 손전등을 비스듬히 비추면 동전 위에 빛 자국이 남는 대신 반짝임이 한쪽으로 튀어 나가 천장에 작은 점을 찍지요. 반들거리는 캔 윗면에 떨어진 적외선 점도 정반사(specular reflection)6로 한 방향으로만 튀어서, 그 방향에 카메라가 없으면 점은 화면에서 사라집니다. 짝을 찾지 못한 칸은 깊이값이 0인 빈칸이 되고, 판정 영역 가운데 값이 있는 칸의 비율을 채움률(fill rate)7이라 부릅니다. 점무늬를 켜 두기만 하면 이 빈칸이 메워질 거라는 짐작은 그래서 오래가지 못합니다.
켜 두면 된다는 짐작
적외선 점무늬만 켜 두면 어떤 표면 위에도 무늬가 생긴다.
두 배 나빠지면
반들거리는 면에서는 점이 튕겨 나간다. 매칭 정밀도가 두 배만 나빠져도 0.5 mm를 가를 거리는 210 mm에서 149 mm로 줄어든다.
카드의 149 mm는 서브픽셀을 0.08에서 0.16으로 바꿔 같은 식을 다시 푼 값입니다. 캔이나 광택 솔더 레지스트 위에서 서브픽셀이 실제로 몇이 나올지는 샘플 테스트 전 확언 불가입니다. 저라면 그 숫자를 재기 전까지 캔 윗면을 판정 영역에서 빼 두겠습니다. 149 mm라는 거리는 또 다른 벽에도 부딪히거든요.
기선을 늘리면 가까이 갈 수 없게 된다
그 벽이 최소 측정 거리(MinZ)8입니다. 스테레오 칩은 시차를 정해진 범위 안에서만 찾는데, RealSense 문서는 그 범위를 126 px로 두고 최소 측정 거리를 픽셀 단위 초점거리 × 기선 ÷ 126으로 계산합니다. 앞의 카메라라면 168 mm이고, 문서도 848 × 480 해상도의 D435를 약 16.8 cm로 적습니다. 들뜸을 가르려면 210 mm 안쪽으로, 깊이를 얻으려면 168 mm 바깥으로 두어야 하니 카메라가 머물 자리는 4 cm 남짓한 띠 하나입니다.
기선을 늘리면 이 띠가 넓어질까요? D455 제품 소개서는 두 렌즈 사이를 95 mm로 벌려 4 m에서 깊이 오차를 2% 아래로 낮췄다고 적습니다. 같은 센서와 렌즈에 기선만 95 mm로 늘려 계산하면 40 cm의 흔들림은 0.32 mm로 절반 가까이 줄어듭니다. 대신 최소 측정 거리가 320 mm로 물러나고, 그 가장 가까운 자리의 흔들림도 0.20 mm라서 167 μm 선에는 끝내 닿지 못합니다.
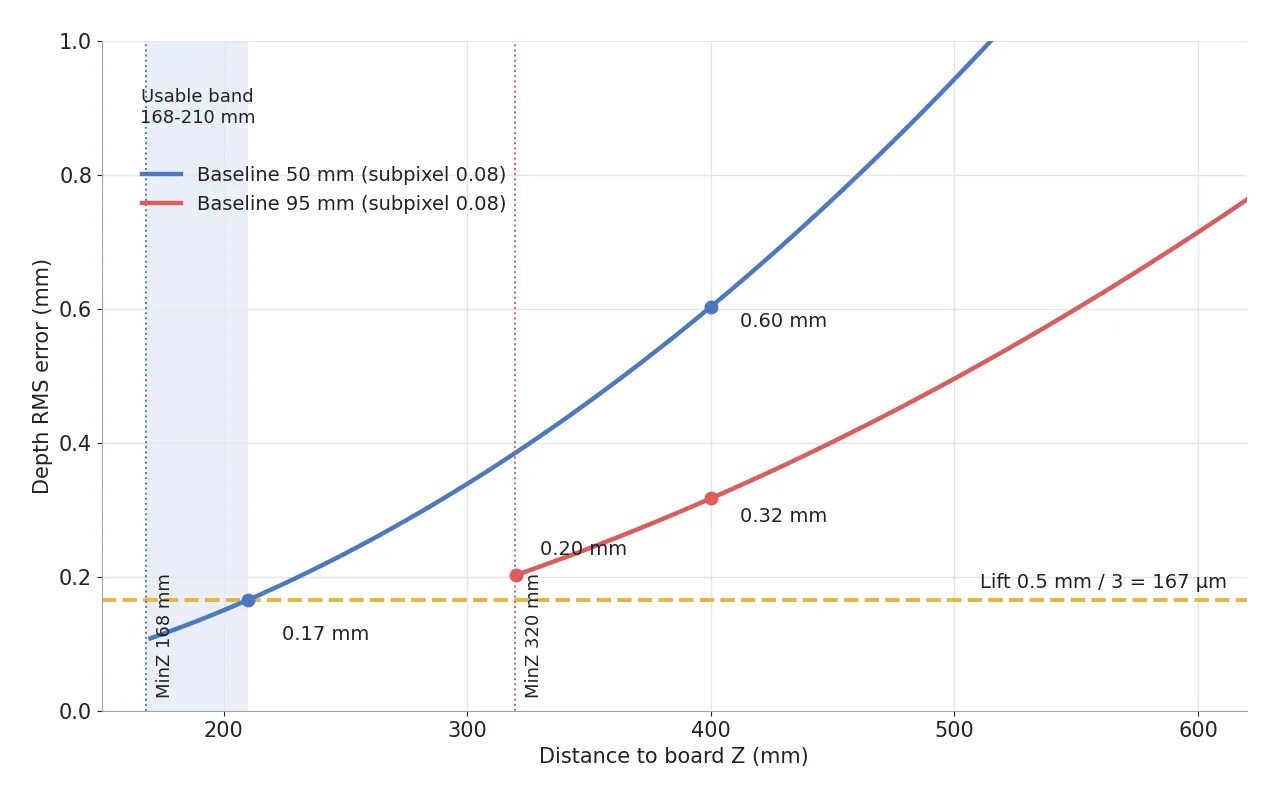
그래프에서 파란 선은 168 mm에서 시작해 210 mm까지 노란 선 아래에 머물고, 빨간 선은 320 mm에서 시작할 때 이미 노란 선 위에 있습니다. 시차를 찾는 범위를 기본값으로 두면, 가까이 다가가는 검사에서는 기선이 짧은 쪽이 더 작은 흔들림에 닿는다는 뜻입니다. 멀리서 넓게 보는 일이라면 사정이 반대라서 32 cm보다 먼 곳에서는 95 mm 기선이 같은 거리의 흔들림을 절반 가까이 줄여 주고, 탁자를 내려다보는 고정 카메라라면 시차 이동(disparity shift)9으로 탐색 범위를 가까운 쪽으로 옮겨 긴 기선을 끌어올 수도 있습니다.
기선을 늘리면 잃는 것이 하나 더 있습니다. 키 큰 부품 옆에는 한쪽 카메라에만 보이는 띠가 생기는데, 이 가림(occlusion)10 영역은 짝이 없어 빈칸으로 남습니다. 띠의 폭은 기선 × 부품 높이 ÷ (거리 − 부품 높이)로 어림하고, 높이 10 mm 부품이라면 50 mm 기선을 210 mm에 둘 때 2.5 mm, 95 mm 기선을 40 cm에 둘 때 2.4 mm입니다. 들뜸을 재려고 부품 곁의 기판을 기준으로 잡으면 그 기준이 이 빈칸 안에 떨어질 수 있어서, 제 판단으로는 기준 영역을 이 폭만큼 부품에서 떼어 두는 편이 안전합니다.
21 cm 안쪽에 카메라를 들이는 검사대
계산을 검사대로 옮기면 카메라는 기판 위 190~210 mm 사이에 매달리고, 판정은 빈칸이 적은 자리에서만 내려집니다. 가장 작은 들뜸과 카메라 자리, 판정 규칙을 한 줄씩 적은 것이 아래 표입니다.
| 항목 | 기준값 | 조건·근거 | 풀어 쓰면 |
|---|---|---|---|
| ① 최소 불량 사이즈 | 커넥터·차폐 캔 들뜸 500 μm | 흔들림(RMS) 167 μm 이하에서 판정 (들뜸 ≥ 흔들림 × 3, Noctvision 기준) | 0.5 mm 들뜸이 흔들림의 세 배는 되어야 한다 |
| ② 광학 셋업 | 기선 50 mm 액티브 스테레오, 848 × 480, 수평 화각 90°, 점무늬 투사 켬, 기판 아래 무광 판, WD11 190~210 mm (확보 여부: 최소 측정 거리 168 mm보다 멀고 렌즈 초점이 맺히는지 샘플로 확인) | 210 mm에서 흔들림 166 μm, 높이 10 mm 부품 옆 가림 띠 2.5 mm (서브픽셀 0.08 px 가정) | 카메라를 기판 위 17 cm 바깥, 21 cm 안쪽에 둔다 |
| ③ 알고리즘 파라미터 | 무늬판 시험 서브픽셀 0.08 px 이하, 판정값 = 부품 윗면 영역 평균 − 기준 기판 영역 평균, 기준 영역은 부품에서 2.5 mm 이상 떨어뜨림, 영역 채움률이 기준 미달이면 판정 보류, 고정밀 깊이 설정과 시간 평균 사용 | 무늬가 좋은 평판에서 서브픽셀 0.1 미만, 고정밀 설정은 확신이 높은 깊이만 남기고 시간 평균은 프레임마다 바뀌는 흔들림을 줄임 (RealSense 튜닝 문서) | 믿을 만한 칸끼리만 비교하고, 빈칸이 많은 날은 판정을 미룬다 |
이 표에서 가장 빠듯한 칸은 둘째 줄의 거리입니다. 190~210 mm라는 폭은 받침대의 처짐이나 기판 휨만으로도 벗어나기 쉽고, RealSense 문서는 이 카메라들의 초점이 50 cm부터 무한대에 맞춰져 있어 20 cm보다 한참 가까워지면 흐려지기 시작한다고 적습니다. 제 기준으로 이 셋업이 0.5 mm를 가른다고 말하려면 실제 기판 샘플에서 서브픽셀과 채움률을 재 본 숫자가 있어야 합니다.
셋업의 모양도 이 제약에서 나옵니다. 카메라는 기판 위 받침대에 단단히 고정하고, 기판 아래에는 점무늬가 잘 돌아오는 무광 판을 깔며, 판정은 카메라 옆 엣지 PC가 맡습니다.
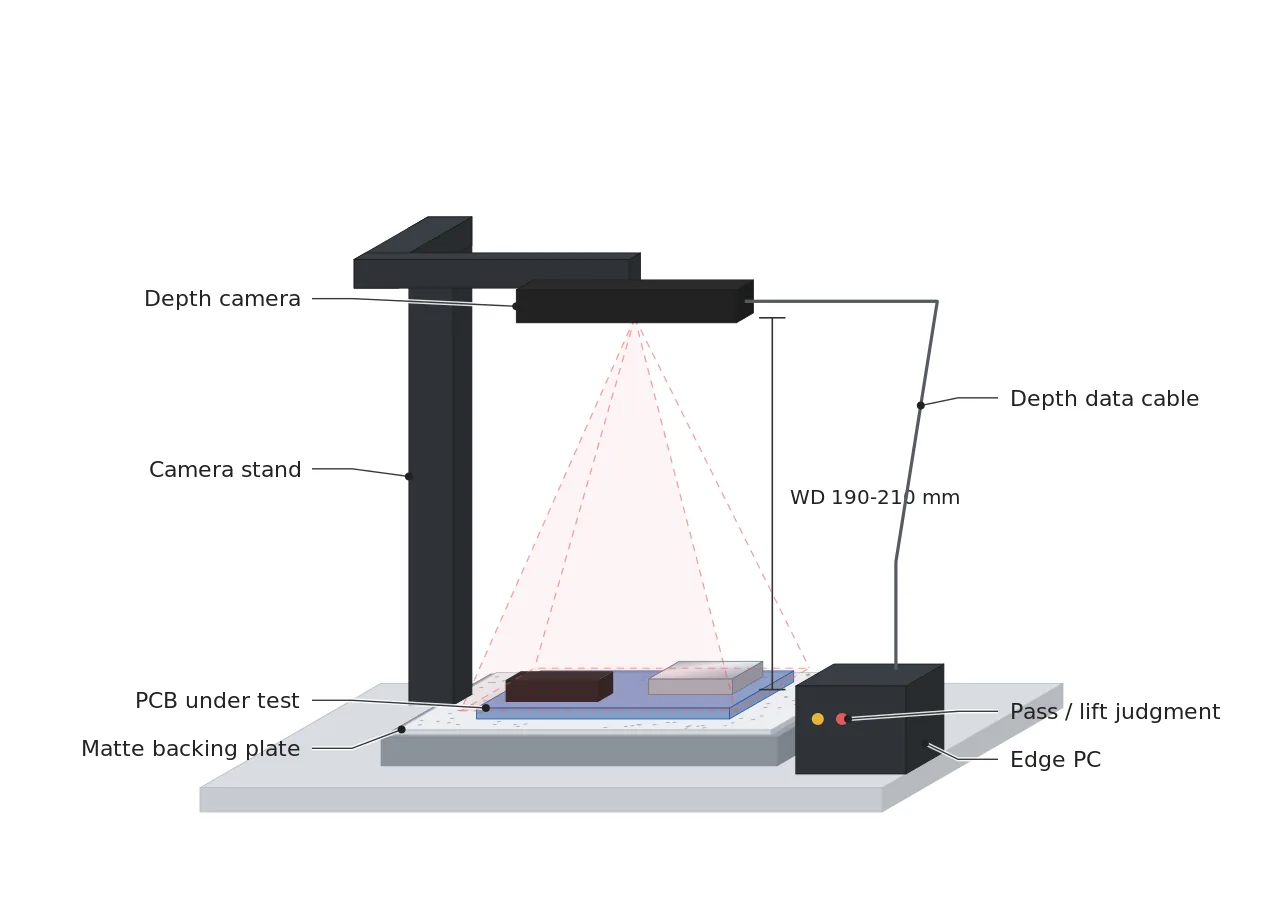
그림에서 받침대 높이는 WD 200 mm 언저리에 맞춰져 있고, 무광 판은 기판 가장자리 너머로 흘러간 점무늬까지 받아 줍니다. 들뜸 기준이 0.1 mm 아래로 내려가거나 반들거리는 캔 윗면을 직접 재야 한다면, 레이저 선을 비스듬히 비추는 3D 프로파일러 같은 방식이 이 카메라보다 유리할 수 있습니다. 어느 쪽이 맞을지는 그 표면의 샘플을 찍어 본 뒤에야 말할 수 있어요.
깊이를 읽는 사람과 값을 치르는 쪽
깊이 카메라를 몇 cm에 달지 정하는 일은 3D 비전을 맡은 머신비전 엔지니어의 몫입니다. 카메라를 고르고 자리를 잡는 일부터 무늬판으로 흔들림을 재고 판정 영역을 나누는 일까지가 모두 여기에 들어갑니다. 이 일을 처음 배운다면 깊이 = 초점거리 × 기선 ÷ 시차라는 식 한 줄과, 평평한 판을 찍어 흔들림을 재는 방법을 먼저 손에 익히시길 저는 권합니다. 카메라 이름이 바뀌어도 이 두 가지는 그대로 쓰입니다.
장비 값을 치르는 쪽에서 이 계산을 보면 견적서에 새 줄이 몇 개 생깁니다. 깊이 카메라 한 대 값에 더해, 카메라를 21 cm 안쪽에 붙들어 둘 받침대와 무광 판, 표면마다 서브픽셀과 채움률을 재는 첫 샘플 시험이 항목으로 올라갑니다. Cognex는 인수 발표에서 로봇 인식 시장을 지금 약 6억 달러, 2030년 약 16억 달러로 추정했습니다. 이 글은 기술 설명이며 투자 권유가 아닙니다. 자세한 내용은 면책조항을 참고하세요.
현장 노트
이 셋업을 처음 세운다면 저는 기판 대신 점무늬를 인쇄한 무광 평판을 200 mm 아래에 두고 흔들림부터 잽니다. 0.15 mm 안팎이 나오면 서브픽셀 0.08이라는 가정이 살아 있고, 0.3 mm를 넘기면 보정 상태나 초점을 의심합니다. 이어서 차폐 캔이 달린 기판을 올려 캔 둘레 판정 영역의 채움률을 셉니다. 두 숫자를 보기 전에는 들뜸 판정값을 입력하지 않습니다.
현장 체크포인트
평판과 캔에서 나온 두 숫자가 계산 근처에 머물면, 그다음은 카메라를 고정할 자리를 확정할 차례입니다. 받침대를 조이기 전에 이 다섯 가지를 확인합니다.
- 카메라와 기판 윗면 사이 WD가 190~210 mm로 확보되고, 최소 측정 거리 168 mm보다 멀리 있는가? (카메라가 너무 가까워 깊이가 통째로 비지 않는지)
- 무늬판 시험에서 서브픽셀이 0.08 px 안쪽이고, 200 mm 흔들림이 0.15 mm 안팎인가? (카메라가 계산만큼 차분하게 재는지)
- 판정 영역마다 표면이 무광 기판인지, 반들거리는 캔인지, 검은 수지인지 적었는가? (점무늬가 돌아오는 면인지 튕겨 나가는 면인지)
- 기준 영역이 키 큰 부품에서 2.5 mm 이상 떨어져 있는가? (한쪽 카메라만 보는 그늘을 피했는지)
- 첫 샘플에서 판정 영역의 채움률을 재고, 기준에 못 미치면 판정을 보류하도록 해 두었는가? (빈칸투성이 영역으로 합격을 내리지 않는지)
용어 풀이
- [1] 액티브 스테레오 active stereo
적외선 카메라 두 대와 점무늬 투사기로 깊이를 재는 방식입니다. 무늬 없는 벽에도 점을 뿌려 두 카메라가 같은 점을 찾게 해 줍니다. ↩ - [2] 기선 baseline
두 카메라 렌즈 중심 사이의 거리입니다. 두 눈 사이가 넓을수록 먼 곳의 거리를 가늠하기 쉬운 것과 같은 이치예요. ↩ - [3] 시차 disparity
같은 점이 왼쪽 화면과 오른쪽 화면에서 가로로 어긋난 칸 수입니다. 가까운 물체일수록 커지고, 깊이는 이 값에 반비례합니다. ↩ - [4] 서브픽셀 정밀도 subpixel RMS
두 화면의 짝을 한 칸보다 잘게 맞춘 정도를 픽셀 단위로 적은 값입니다. 0.08이면 한 칸을 열두 조각 남짓으로 나눠 맞춘다는 뜻입니다. ↩ - [5] μm 마이크로미터, micrometre
1 mm를 1,000으로 나눈 길이입니다. 167 μm는 1 mm를 여섯으로 나눈 길이쯤 됩니다. ↩ - [6] 정반사 specular reflection
매끈한 면에 부딪힌 빛이 들어온 각도 그대로 한 방향으로 튀어 나가는 반사입니다. 튄 빛이 카메라 쪽으로 오지 않으면 그 자리는 어둡게 찍힙니다. ↩ - [7] 채움률 fill rate
판정 영역 가운데 깊이값이 있는 칸의 비율입니다. 빈칸은 값 자체가 없는 칸이라 흔들림과 따로 셉니다. ↩ - [8] 최소 측정 거리 MinZ
스테레오 카메라가 깊이를 낼 수 있는 가장 가까운 거리입니다. 픽셀 단위 초점거리 × 기선 ÷ 시차 탐색 범위로 구합니다. ↩ - [9] 시차 이동 disparity shift
시차를 찾는 범위를 가까운 쪽으로 옮겨 최소 측정 거리를 줄이는 설정입니다. 그 대가로 가장 먼 측정 거리도 함께 줄어요. ↩ - [10] 가림 occlusion
한쪽 카메라에만 보이고 다른 쪽에서는 부품에 가려진 영역입니다. 짝을 찾을 수 없어 깊이값이 비는 띠로 남습니다. ↩ - [11] WD working distance, 작동 거리
카메라 앞면에서 검사할 물체 윗면까지의 거리입니다. 깊이 카메라에서는 흔들림과 최소 측정 거리가 모두 이 값에 걸려 있습니다. ↩
참고 자료
- Cognex, Cognex to Acquire RealSense, Expanding Machine Vision Leadership into High-Growth Robotic Perception Market, 2026년 9월 22일
- RoboticsTomorrow, e-con Systems to Unveil New High-Accuracy 3D Depth Camera and Advanced AI-Powered Imaging Solutions at VISION 2026, 2026년 9월 24일
- A. Grunnet-Jepsen, J. N. Sweetser, J. Woodfill, Best-Known-Methods for Tuning Intel RealSense D400 Depth Cameras for Best Performance, Rev 1.9
- Intel, Intel RealSense Camera Depth Testing Methodology, Rev 1.0, 2018년 1월
- Intel, Intel RealSense Depth Camera D455 Product Brief
- Camera-wiki.org, Rangefinder base
- 특허 US 10,007,994 B2, Intel Corp, Stereodepth camera using VCSEL projector with controlled projection lens
- 특허 US 8,390,821 B2, PrimeSense Ltd, Three-dimensional sensing using speckle patterns
- 계산식: 깊이 Z = f × B ÷ d, 흔들림(RMS) = Z² × 서브픽셀 ÷ (f × B), f = ½ × 가로 화소 수 ÷ tan(수평 화각 ÷ 2), MinZ = f × B ÷ 126, 가림 띠 폭 ≈ B × h ÷ (Z − h)

Noctvision
카메라 렌즈와 조명, 이미지 처리 알고리즘을 맞춰 넣는 머신비전 엔지니어입니다. 연속 주행 스트립 라인과 고온 롤 구간처럼 진동·발열·먼지가 뒤섞인 생산 현장에서 난반사와 콘트라스트, 분해능의 미세한 차이를 다뤄온 경험을 바탕으로 이론과 현장의 간극을 좁히는 글을 씁니다. 부전공은 완전 기계식 빈티지 필름 카메라 수리이며, 렌즈와 빛을 다루는 감각은 여기서도 이어집니다.

함께 읽으면 좋은 글
반사 심한 금속 표면의 스크래치, 조명부터 다시 고르는 법 — 동축·돔·암시야·교차 편광·HDR 선택 지도
높이가 제각각인 부품, 초점 하나로 다 잡을 수 있을까 — 리퀴드 렌즈 EDOF와 인터페이스 대역폭의 역할 분담