머신비전 렌즈 계산기 — 근사식이 놓치는 FOV 오차와 피사계 심도·회절을 한 번에 확인하는 법
OPTICS / CALCULATOR
렌즈를 고를 때 가장 먼저 꺼내는 식은 f = 센서 크기 × WD ÷ FOV입니다. 곱셈과 나눗셈 한 번으로 초점거리가 나오고, 초점거리 계산 글도 이 식에서 출발합니다. 문제는 이 식이 배율이 충분히 작을 때만 맞는 근사식이라는 점입니다. 4096 px 센서로 100 mm 시야를 보는 셋업에서는 이 근사가 FOV를 약 14% 크게 알려 줍니다.
이 오차가 위험한 이유는 발주 뒤에야 드러나기 때문입니다. 근사식으로 “FOV 여유 13%”를 확인하고 25 mm 렌즈를 고르면, 같은 거리에서 실제 FOV는 목표보다 약 1% 좁아져 부품 가장자리가 화면 밖으로 밀려납니다. 여기에 조리개를 조여 피사계 심도를 벌려던 계획이 작은 화소의 회절 번짐에 막히면, 렌즈·카메라 조합과 설치 거리를 처음부터 다시 정하게 됩니다.
해법은 얇은 렌즈 식 한 줄과 두 개의 검증식 — 최소 결함 점유 px와 에어리 원반 — 을 함께 쓰는 것입니다. 이 글 아래의 계산기는 센서 화소 수·화소 크기·FOV·물체 거리와 조리개 조건을 넣으면 필요 초점거리, 화소 분해능, 최소 결함 점유 px, 피사계 심도, 에어리 원반 지름을 한 번에 계산하고, 표준 초점거리 7종을 같은 거리에서 비교합니다.
근사식 f = 센서 × WD ÷ FOV는 초점거리를 정확히 (1 + m)배 크게 계산합니다. m은 배율입니다.
1. 근사식과 얇은 렌즈 식 — 차이는 배율 m만큼 벌어진다
Point. 근사식은 배율 m이 커질수록 틀립니다. 오차의 크기는 따로 외울 필요가 없습니다. 과대 비율이 곧 배율 m입니다.
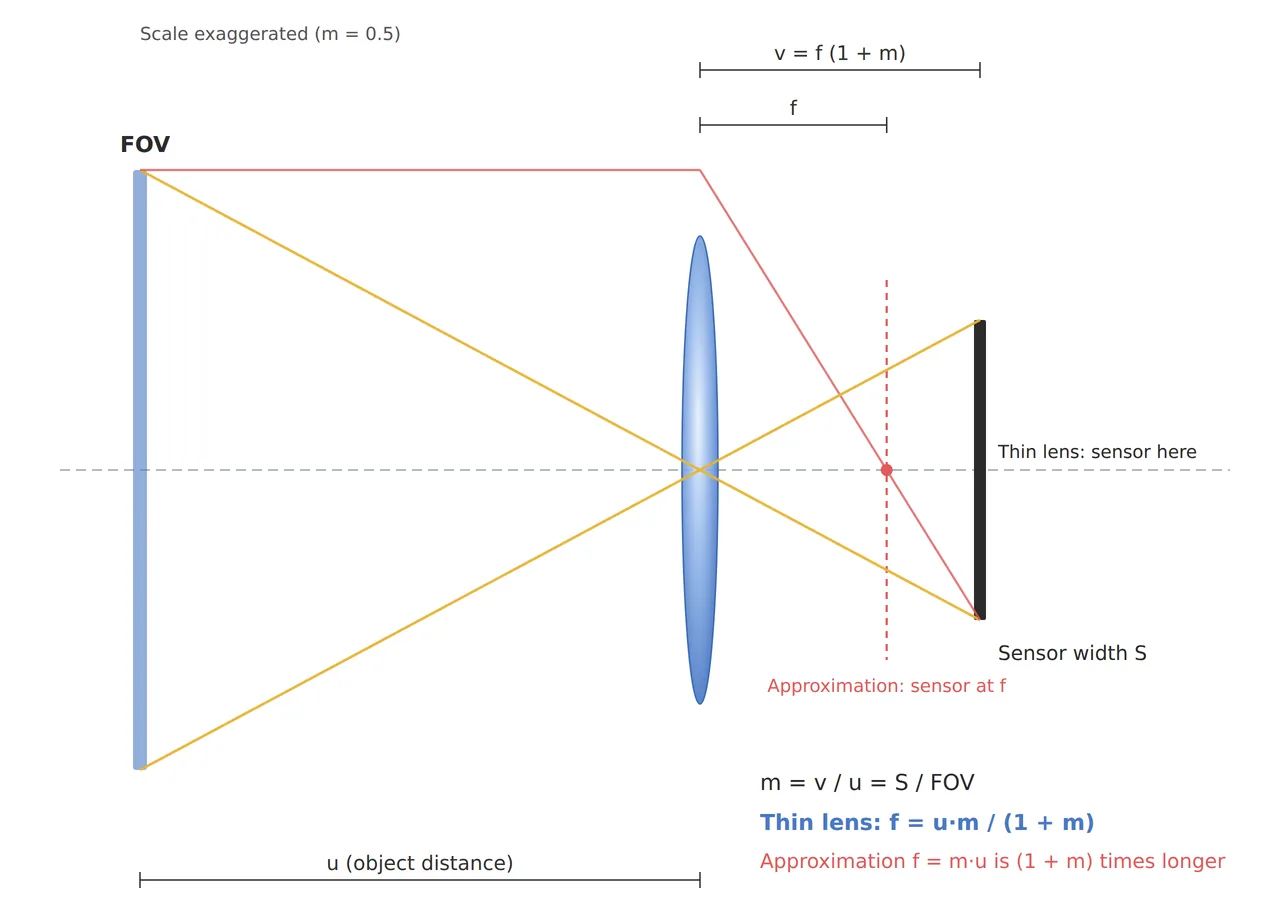
Reason. 얇은 렌즈에서 물체 거리 u, 상 거리 v, 초점거리 f는 1/f = 1/u + 1/v를 만족하고, 배율은 m = v/u = 센서 폭 ÷ FOV입니다. 두 식을 풀면 f = u × m ÷ (1 + m), 즉 상 거리는 v = f(1 + m)입니다. 근사식 f = m × u는 센서가 초점면(v = f)에 있다고 가정한 식이라, 근사값 ÷ 정확값 = 1 + m이 됩니다. 배율 0.064에서는 6.4%, 0.141에서는 14.1%, 등배(m = 1)에 가까운 고배율 검사에서는 두 배까지 벌어집니다.
Example. 초점거리 계산 글의 예(가로 6.4 mm 센서, WD 200 mm, FOV 100 mm)를 얇은 렌즈 식으로 다시 풀면 배율 0.064, 필요 초점거리 12.03 mm입니다. 근사식은 12.8 mm를 주어 12 mm와 16 mm 사이에서 고민하게 만들지만, 얇은 렌즈 식으로는 12 mm가 사실상 정답입니다. 다만 같은 거리에서 12 mm 렌즈의 FOV는 100.3 mm로 목표를 겨우 넘기는데, 근사식은 106.7 mm로 계산해 여유가 있는 것처럼 보이게 만듭니다.
Point. 배율이 0.1을 넘는 셋업 — 예를 들어 4096 px급 센서로 100 mm 이하를 보는 경우 — 에서는 근사식으로 렌즈를 확정하지 않습니다. 얇은 렌즈 식으로 FOV를 역산하고, 최종값은 렌즈 제조사의 FOV·WD 데이터로 확인합니다.
2. 분해능과 최소 결함 점유 — 초점거리보다 먼저 막히는 곳
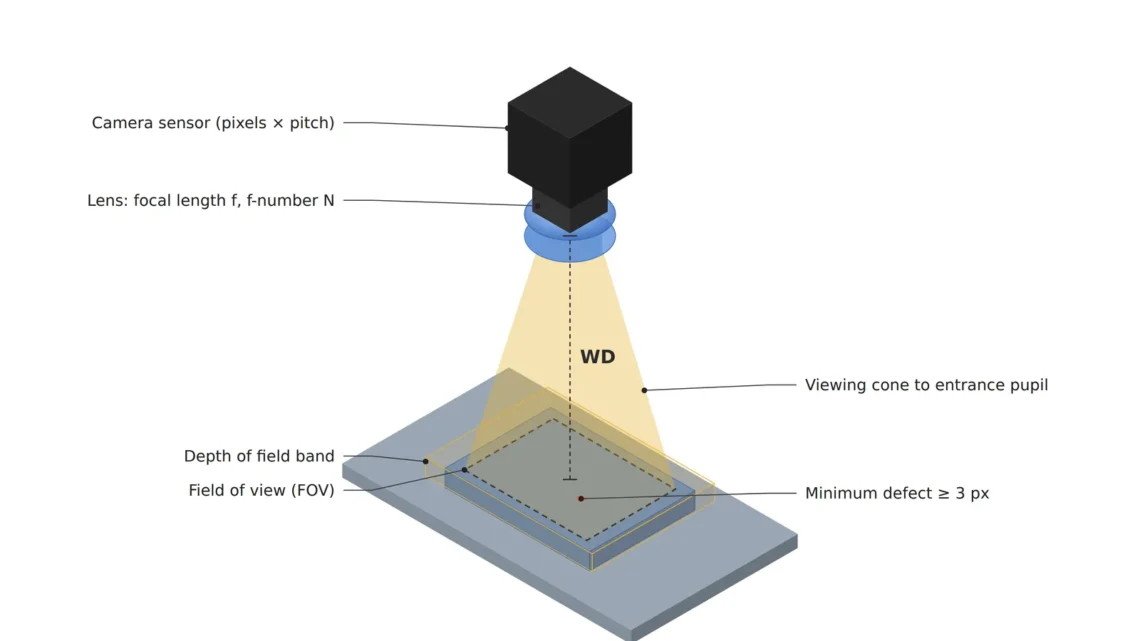
Point. 초점거리가 맞아도 최소 결함이 3 px 미만이면 셋업은 실패입니다.
Reason. 물체측 화소 분해능은 FOV ÷ 가로 화소 수로 정해지고, 최소 결함이 3 px 이상을 점유해야 안정적으로 검출된다는 것이 이 사이트 매칭표의 공통 전제입니다(물리가 먼저라는 글 참고). 초점거리는 FOV를 만드는 수단일 뿐이며, 화소 수가 모자라면 어떤 렌즈로도 분해능을 만들 수 없습니다.
Example. 1600 px 센서로 FOV 100 mm를 보면 62.5 µm/px이고, 100 µm 결함은 1.6 px로 미달입니다. 3 px를 확보하려면 분해능이 33.3 µm/px 이하, 즉 가로 3,000 px 이상이 필요합니다. 4096 px(화소 3.45 µm, 센서 폭 14.13 mm) 센서로 바꾸면 24.4 µm/px에서 결함이 약 4.1 px가 됩니다. 이때 배율은 0.141로 커지고 근사식의 과대 비율도 14.1%로 커집니다. 분해능을 올리면 근사식은 더 틀리는 구조입니다. 실제로 25 mm 렌즈를 물체 거리 200 mm에 두면 근사식은 FOV 113.0 mm를 주지만 얇은 렌즈 식으로는 98.9 mm로 목표에 못 미치고, 거리를 약 202 mm로 늘려야 100 mm가 됩니다.
Point. 계산 순서는 최소 결함 → 분해능 → 화소 수 → 초점거리입니다. 초점거리부터 고르면 분해능 미달을 렌즈 교체로 해결하려는 잘못된 루프에 들어갑니다.
3. 피사계 심도와 회절 — 조리개를 조여서 얻는 것과 잃는 것
Point. 피사계 심도는 F값에 비례해 늘지만, 작은 화소에서는 회절 번짐이 먼저 한계를 긋습니다.
Reason. 근접 촬영 근사에서 전체 피사계 심도는 DOF ≈ 2 × N × c × (1 + m) ÷ m²입니다(N: F값, c: 허용 착란원, 동공 배율 1 가정). 같은 F값이라도 유효 F값은 Nw = N(1 + m)으로 커지고, 회절에 의한 에어리 원반 지름은 약 2.44 × λ × Nw입니다. DOF 식은 기하광학 번짐만 다루므로, 에어리 원반이 c를 넘으면 초점이 맞은 위치에서도 번짐 여유가 이미 소진되어 실제 선명 범위는 계산값보다 좁아집니다.
Example. 4096 px·3.45 µm 센서, 25 mm 렌즈, 물체 거리 202 mm(배율 0.141), 파장 520 nm 조건에서 c를 1 px(3.45 µm)로 잡고 F8을 쓰면 DOF는 약 3.15 mm로 계산됩니다. 그러나 이때 에어리 원반은 약 11.6 µm(3.4 px)로 c의 세 배를 넘어, 이 3.15 mm는 성립하지 않는 숫자입니다. c를 2 px(6.9 µm)로 잡고 F4를 쓰면 DOF는 같은 약 3.15 mm이면서 에어리 원반 약 5.79 µm(1.7 px)가 c 안에 들어옵니다. 같은 DOF라도 성립 여부가 다른 셈입니다. 단, c를 2 px로 넓히려면 최소 결함 점유에 그만큼 여유가 있어야 합니다(이 예에서는 약 4.1 px).
Point. DOF를 늘리려고 F값을 올릴 때는 에어리 원반과 c를 같은 표에서 비교합니다. 부품 높이 편차가 DOF를 넘으면 F값보다 먼저 치구 높이 관리나 텔레센트릭 렌즈·초점 가변 렌즈 같은 광학적 대안을 검토합니다.
4. 계산기 — 네 값으로 초점거리·분해능·심도를 한 번에
입력칸 여덟 개를 채우면 결과표와 표준 초점거리 비교표가 즉시 다시 계산됩니다. 기본값은 초점거리 계산 글의 예제 조건(1600 px, 화소 4.0 µm, FOV 100 mm, 물체 거리 200 mm)입니다. 두 번째 예제(4096 px, 3.45 µm, FOV 100 mm, 202 mm, F4, c 2 px)를 넣으면 비교표에서 25 mm 행만 “충족”이 됩니다. 판정 기준은 FOV ≥ 목표, 최소 결함 ≥ 3 px 두 가지입니다.
계산기는 얇은 렌즈 근사를 쓰며, 입력값은 브라우저 안에서만 계산되고 어디에도 전송되지 않습니다. 물체 거리 u는 렌즈 주점 기준이므로, 렌즈 앞면에서 대상까지의 실제 WD와 최단 촬영 거리는 제조사 데이터로 확인하십시오.
5. 핵심 골격 — 매칭표
| 구분 | 항목 | 사양 / 파라미터 | 근거·비고 |
|---|---|---|---|
| ① 최소 불량 사이즈 | 최소 결함 | 100 µm | 설계 가정. 3 px 이상 점유가 검출 전제 |
| ② 광학 셋업 | 센서 | 4096 px, 화소 3.45 µm, 센서 폭 14.13 mm | 계산값. 4096 × 3.45 µm |
| ② 광학 셋업 | 렌즈 | 초점거리 25 mm, F4 | 얇은 렌즈 식 필요값 25.01 mm(u 202 mm) |
| ② 광학 셋업 | WD(작동 거리) | 물체 거리 u 약 202 mm 기준, 실제 WD는 제조사 데이터로 확정 | 주점 위치에 따라 u와 WD가 다름. 조명 설치 공간 포함 확인 |
| ② 광학 셋업 | FOV·분해능 | FOV 100.0 mm, 24.4 µm/px | 근사식 FOV는 114.2 mm로 약 14% 과대 |
| ② 광학 셋업 | 피사계 심도 | 약 3.15 mm(c = 2 px = 6.9 µm) | DOF ≈ 2 × N × c × (1 + m) ÷ m² |
| ② 광학 셋업 | 회절 | 에어리 원반 약 5.79 µm(1.7 px) < c 6.9 µm | λ 520 nm 가정, Nw = 4.57 |
| ③ 알고리즘 | 결함 점유 판정 | 최소 결함 약 4.1 px ≥ 3 px | 100 µm ÷ 24.4 µm/px |
| ③ 알고리즘 | 크기 필터 | 장변 4 px 이상 성분만 결함으로 채택 | ① 기준 역산(4.1 px의 정수 하한) |
표 시사점. 4096 px로 분해능 여유(약 4.1 px)를 만든 순간 배율이 0.141로 커져 근사식의 FOV 과대가 14%로 벌어지므로, 이 셋업에서 근사식에 기댄 선택은 “여유 있어 보이는 미달”을 만듭니다. 또한 같은 DOF 약 3.15 mm라도 F8·c 1 px 조합은 회절 때문에 성립하지 않고 F4·c 2 px 조합만 성립합니다. 분해능·배율·심도·회절이 한 줄로 이어져 있다는 것이 이 표의 요지입니다.
6. 반대 접근이 유리한 조건
- 치수 측정이나 높이 편차가 큰 부품: 배율이 거리에 따라 변하는 일반 렌즈 계산보다, 배율이 거의 일정한 텔레센트릭 렌즈 선택이 먼저입니다.
- 수 m 거리의 대시야(배율 0.01 이하): 근사식의 과대 비율이 1% 이하라 근사식으로 충분합니다.
- 줌 렌즈·접사 링처럼 주점 위치가 설정마다 바뀌는 구성: 계산보다 격자 차트를 찍어 배율을 실측하는 캘리브레이션이 빠르고 정확합니다.
최종 선명도와 결함 콘트라스트는 대상 표면의 반사 특성에 따라 달라지므로, 계산이 맞아도 샘플 테스트 전 확언 불가입니다.
자주 묻는 질문
Q. 근사식 f = 센서 × WD ÷ FOV는 언제 써도 되나요?
근사식의 과대 비율이 배율 m과 같으므로, 허용할 오차를 먼저 정하면 됩니다. 예를 들어 1% 이내가 필요하면 배율 0.01 이하, 즉 FOV가 센서 폭의 100배 이상인 대시야에서만 근사식으로 충분합니다.
Q. 허용 착란원 c는 몇 px로 잡아야 하나요?
정답은 없고 최소 결함 점유 여유로 정합니다. 결함이 3 px를 겨우 넘는다면 번짐 여유는 1 px 수준으로 좁게 잡아야 하고, 4 px 이상 여유가 있으면 2 px까지 검토할 수 있습니다. 어느 경우든 에어리 원반이 c보다 작은지 함께 확인합니다.
현장 노트
근사식으로 25 mm 렌즈를 고른 셋업에서, 첫 촬영 화면의 좌우 끝이 목표 FOV보다 좁게 잘려 나온 적이 있습니다. 처음에는 렌즈 공차나 센서 위치를 의심했지만, 얇은 렌즈 식으로 다시 계산해 보니 배율 0.14에서 근사식이 FOV를 14% 가까이 부풀린 것이 원인이었습니다. 결국 설치 거리를 몇 mm 늘려 맞췄고, 그 변경이 조명 브래킷 위치까지 다시 바꾸게 만들었습니다. 이후로는 발주 전 검토표에 얇은 렌즈 식 FOV와 에어리 원반 칸을 따로 두고 있습니다.
현장 체크포인트
- WD가 실제로 확보되는가 — 얇은 렌즈 식의 u가 아니라 렌즈 앞면 기준 WD가 조명·치구와 간섭 없이 확보되는지 제조사 FOV·WD 표로 확인할 것.
- 배율 m이 0.1을 넘는데 근사식으로 FOV를 계산하지 않았는가.
- 최소 결함이 3 px 이상 점유하는가(최소 결함 ÷ 화소 분해능).
- 부품 높이 편차가 계산된 DOF 안에 들고, 에어리 원반이 허용 착란원 c보다 작은가.
- 렌즈 이미지서클이 센서를 덮고, 계산된 거리가 렌즈 최단 촬영 거리보다 긴가.
- 광택 표면이라면 계산이 맞아도 콘트라스트는 샘플 테스트 전 확언 불가 — 한도 견본으로 확인했는가.
참고 자료
- Derivation of the Macro DOF equation — DOF = 2·c·N·(m + 1)/m² (동공 배율 1 가정)
- Edmund Optics — System Throughput, f/#, and Numerical Aperture — (f/#)w ≈ (1 + m) × f/#
- Edmund Optics — The Airy Disk and Diffraction Limit — 에어리 원반 ≈ 2.44 × λ × f/#
함께 읽으면 좋은 글 — 머신비전 렌즈 초점거리 계산하는 법 · 왜곡 보정과 피사계 심도(DOF)의 줄다리기: 텔레센트릭 렌즈로 미세 결함을 놓치지 않는 법 · 머신비전 검사, 소프트웨어보다 물리가 먼저다

Noctvision
카메라 렌즈와 조명, 이미지 처리 알고리즘을 맞춰 넣는 머신비전 엔지니어입니다. 연속 주행 스트립 라인과 고온 롤 구간처럼 진동·발열·먼지가 뒤섞인 생산 현장에서 난반사와 콘트라스트, 분해능의 미세한 차이를 다뤄온 경험을 바탕으로 이론과 현장의 간극을 좁히는 글을 씁니다. 부전공은 완전 기계식 빈티지 필름 카메라 수리이며, 렌즈와 빛을 다루는 감각은 여기서도 이어집니다.

함께 읽으면 좋은 글
다중 카메라 검사 라인에서 PoE 랜카드가 광학 셋업의 한계를 결정하는 이유
2D 콘트라스트로는 안 보이는 것: 3D 구조광 검사가 솔더 조인트 높이를 재는 법