AOI는 “불량”이라고만 말한다 — 비전 언어 모델이 메꾸는 판정 근거의 공백
EDGE-AI · ALGORITHM
AOI(자동 광학 검사) 장비가 PCB 한 장을 불량으로 판정했습니다. 화면에는 좌표와 크롭 이미지, 그리고 이상 점수 0.87이 뜹니다. 그런데 현장에서 필요한 정보는 그것이 아닙니다. 솔더 브리지인지, 미삽인지, 단순 이물인지에 따라 후속 조치가 리워크인지 공정 파라미터 수정인지 완전히 달라집니다.
이 공백을 방치하면 두 가지 비용이 발생합니다. 하나는 재검사 인력입니다. 판정 근거가 없으니 사람이 전수 재확인하고, 그 순간 자동 검사의 인건비 절감분이 사라집니다. 다른 하나는 더 조용한 비용입니다. 결함 유형별 발생 추이를 집계할 수 없으니 공정 개선의 피드백 루프가 끊깁니다. 검사는 돌아가는데 수율은 개선되지 않는 상태가 여기서 만들어집니다.
해법은 검출기를 더 정확하게 만드는 것이 아니라, 검출기 뒤에 의미를 붙이는 층을 두는 것입니다. 비전 언어 모델 결함 분류(Vision Language Model, VLM)는 이미지와 자연어를 같은 표현 공간에서 다루므로, 크롭 영역에 대해 왜 이것을 불량으로 보는지를 언어로 산출할 수 있습니다.
검사 시스템의 가치는 몇 개를 걸렀는가가 아니라 무엇을 걸렀는지 말할 수 있는가에서 갈립니다.
해석성 공백은 성능 문제가 아니라 구조 문제다
Point. 기존 AOI의 블랙박스 성질은 모델을 키워서 해결되는 종류가 아닙니다.
Reason. CNN 기반 이상탐지기는 정상 분포로부터의 거리를 출력하도록 설계되어 있습니다. 출력 공간에 애초에 결함 유형이라는 축이 없으므로, 모델을 아무리 정교하게 만들어도 유형 정보는 나오지 않습니다. 유형 라벨을 붙여 다중 클래스 분류로 재학습하는 방법이 있지만, 이 경로는 유형별로 수백 장의 라벨 데이터를 요구하고 신규 결함 유형이 나타날 때마다 반복해야 합니다.
Example. 2026년 발표된 산업 결함 분야 VLM 연구들은 공통적으로 이 지점을 출발점으로 삼습니다. 기존 AOI가 이상 탐지에는 높은 성능을 보이지만 탐지된 결함을 분류하는 데 필요한 의미적 해석 가능성(semantic interpretability)이 결여되어 있다는 문제 제기입니다. 같은 흐름에서, 혼합 제품 데이터로 학습한 단일 멀티모달 모델이 자연어 프롬프트만으로 서로 다른 제품과 결함을 다룰 수 있음을 보인 사례도 보고됐습니다.
Point. 즉 비전 언어 모델 결함 분류는 검출기의 대체재가 아니라 출력 공간이 다른 보완재입니다.
증거 선택 — 한 장으로 판정하지 않는다
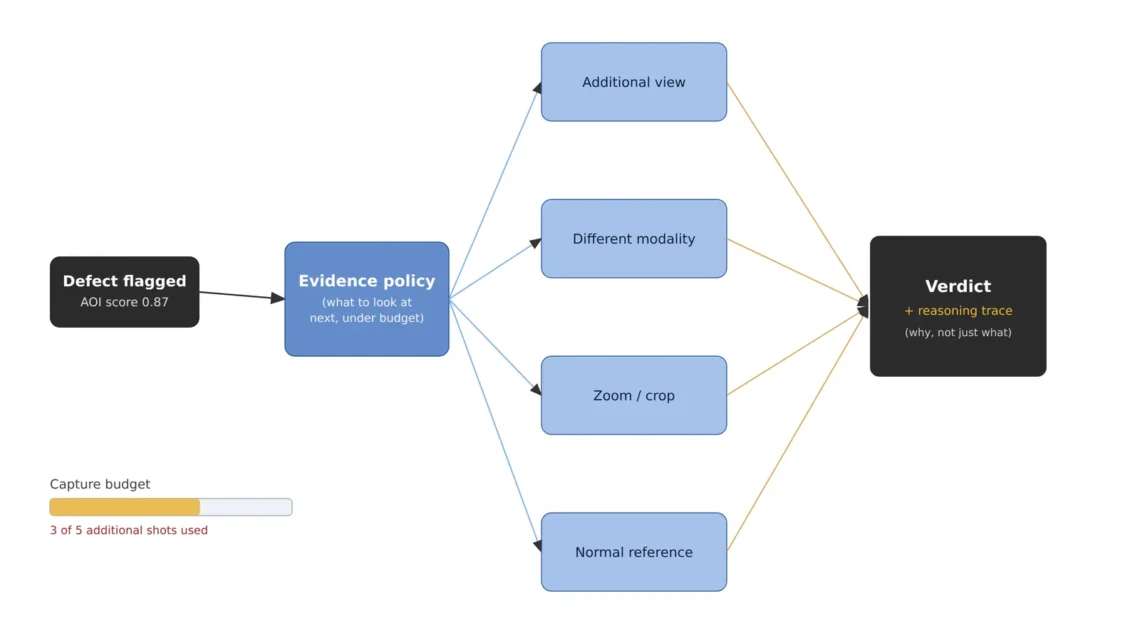
Point. 2026년 연구 흐름에서 가장 실무적인 부분은 판정 자체가 아니라 어떤 증거를 더 볼지 결정하는 정책입니다.
Reason. 사람 검사원은 애매한 크롭을 만나면 각도를 바꿔 다시 보거나, 확대하거나, 같은 부위의 정상 사례와 나란히 놓고 비교합니다. 고정 파이프라인은 이 행동을 하지 못하고 첫 장의 정보만으로 판정합니다. 결과적으로 애매한 경계 사례에서 오검출과 미검출이 동시에 늘어납니다.
Example. 2026년 공개된 ActiveInspect 연구는 검사를 예산 제약 하의 순차적 증거 선택 문제로 정식화합니다. 단일 정책이 추가 뷰를 볼지, 다른 모달리티를 볼지, 후보 영역을 확대할지, 정합되는 정상 참조를 검색할지, 아니면 여기서 판정을 종료할지를 스스로 결정합니다. 검사 장비 관점에서 이는 조명 각도 2안 중 어느 쪽을 추가로 촬영할지를 모델이 정한다는 뜻이며, 촬영 횟수 예산이 곧 택트타임 예산이 됩니다.
Point. 여기서 광학 셋업 설계가 다시 중요해집니다. 모델이 선택할 수 있는 증거의 종류는 하드웨어가 미리 만들어 둔 만큼만 존재하기 때문입니다.
소량 라벨 체제 — 현실적인 도입 경로
Point. VLM 도입의 실질적 장벽은 추론 비용이 아니라 라벨 확보량입니다.
Reason. 신규 라인에서 결함 유형별로 수백 장을 모으는 데는 수개월이 걸립니다. 그 사이 라인은 이미 가동 중이어야 하므로, 라벨이 극소량인 상태에서 시작할 수 있는지가 도입 가능 여부를 가릅니다.
Example. 2026년 보고된 소량 샘플 대상 VLM 적응 연구에서는, 텍스처가 지배적인 타일 계열 카테고리에서 학습 인스턴스 9개만으로 mAP@50 기준 최대 64.9%를 달성한 결과가 제시됐습니다. 이 수치는 그대로 양산 합격선이 아니라, 초기 유형 분류를 사람이 전수로 하지 않아도 되는 수준의 출발점으로 읽어야 합니다. 초기 몇 주간 사람 검사원의 확인 결과를 라벨로 회수해 점진적으로 올리는 운용이 전제됩니다.
Point. 따라서 사양서에 써야 할 숫자는 목표 정확도 하나가 아니라, 초기 정확도 / 라벨 회수 속도 / 목표 도달 시점 세 개입니다.
VLM은 검사원을 대체하는 기술이 아니라, 검사원의 판단을 데이터로 회수하는 기술입니다.
핵심 골격 — 최소 불량 사이즈 / 광학 셋업 / 알고리즘 매칭표
| 구분 | 항목 | 사양 / 파라미터 | 근거·비고 |
|---|---|---|---|
| ① 최소 불량 사이즈 | 솔더 브리지 | 최소 폭 80 µm | 유형 분류를 위해 형상이 드러나야 함 |
| ① 최소 불량 사이즈 | 부품 미삽·틀어짐 | 위치 편차 150 µm | 기준 대비 상대 판정 |
| ① 최소 불량 사이즈 | 표면 이물 | 최소 직경 60 µm | 검출은 AOI, 유형 분류는 VLM 담당 |
| ② 광학 셋업 | 카메라 | 12 MP 컬러, 2/3인치 | 크롭 후 VLM 입력 해상도 확보용 |
| ② 광학 셋업 | 렌즈 | 초점거리 50 mm, F/5.6, 8 µm/px | 80 µm 브리지가 10 px 확보 |
| ② 광학 셋업 | WD(작동 거리) | 150 mm 이상 확보 필수 | 다각도 조명 링과 간섭 없도록 실측 확인 |
| ② 광학 셋업 | 조명 | 동축낙사 + 저각 링 2단, 각각 독립 점등 | 증거 선택 정책이 고를 수 있는 뷰를 하드웨어로 미리 마련 |
| ② 광학 셋업 | 조도 | 각 채널 균일도 ±5% 이내 | 채널 간 밝기 편차가 유형 오분류로 전이됨 |
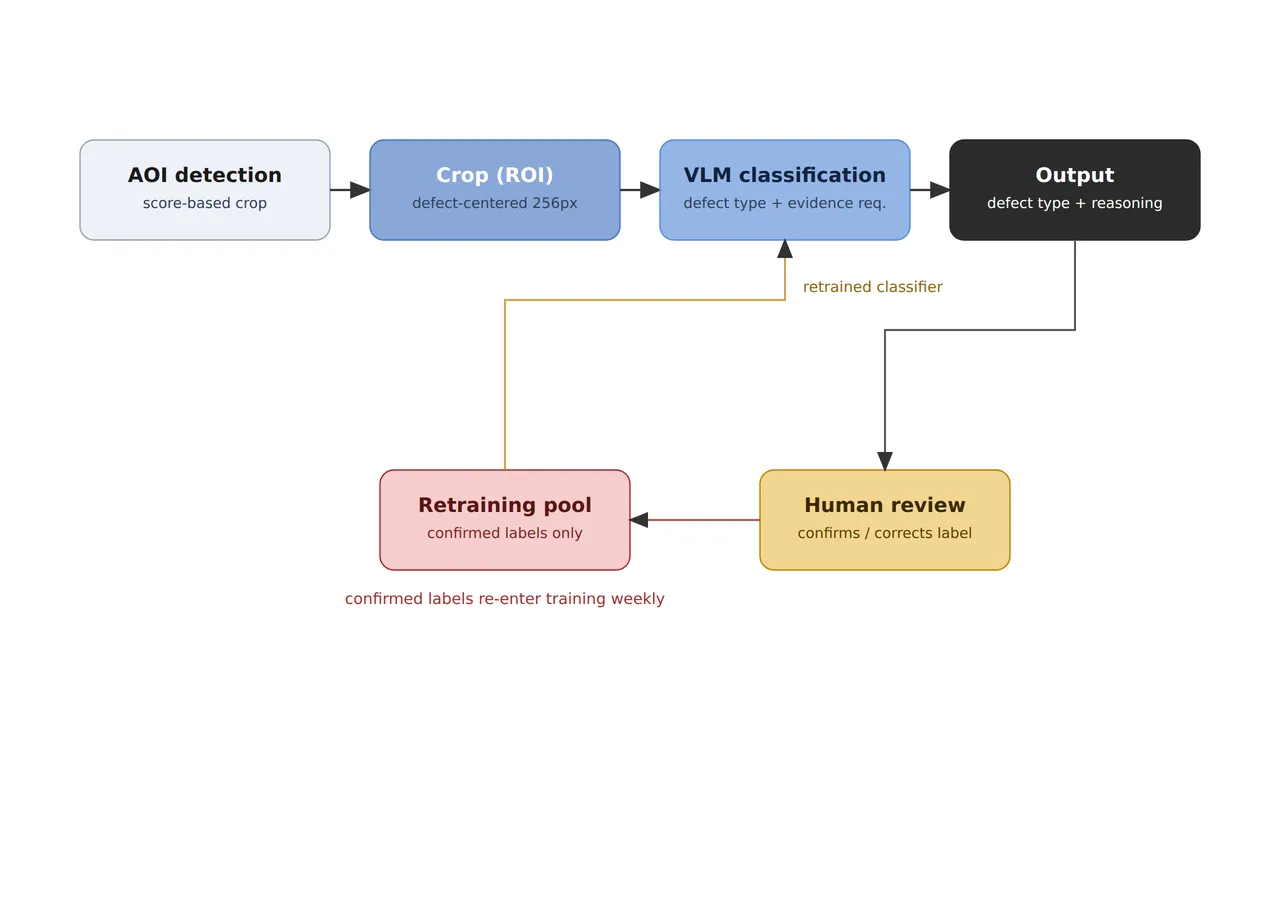
| ③ 알고리즘 | 파이프라인 | AOI 검출 → 크롭 → VLM 유형 분류 및 근거 생성 | VLM은 검출 대체 아님 |
| ③ 알고리즘 | 입력 크롭 | 결함 중심 256 x 256 px + 정상 참조 1장 | 대조 입력이 분류 안정성에 기여 |
| ③ 알고리즘 | 증거 예산 | 추가 촬영 최대 2회 / 건 | 택트타임 예산에서 역산 |
| ③ 알고리즘 | 신뢰도 게이트 | 분류 신뢰도 0.6 미만은 사람 확인 큐 | 초기 운용 필수 |
| ③ 알고리즘 | 라벨 회수 | 사람 확인 결과 전량 재학습 풀에 적재 | 주 1회 재학습 |
표 시사점. ②의 조명 2단 독립 점등과 ③의 증거 예산 2회는 짝을 이루는 설계입니다. 조명 채널을 1개만 두면 증거 선택 정책은 확대밖에 선택지가 없어지고, ActiveInspect류 접근의 이득 대부분이 사라집니다. 알고리즘 도입을 결정한 시점에 광학 셋업을 다시 열어야 하는 이유가 여기 있습니다.
관련 특허 (실존 확인분)
| 특허번호 | 명칭 | 출원인(assignee) |
|---|---|---|
| US 10,599,951 B2 | Training a neural network for defect detection in low resolution images | KLA-Tencor Corporation |
| US 2022/0222806 A1 | Machine learning-based classification of defects in a semiconductor specimen | Applied Materials Israel Ltd. |
출원인이 명시적으로 확인되지 않은 특허는 인용에서 제외했습니다.
반대 접근이 유리한 조건
- 결함 유형이 2~3종으로 고정되어 있고 신규 유형 출현이 거의 없는 라인: 유형별 라벨을 충분히 모아 전통적 다중 클래스 CNN으로 가는 편이 추론 비용과 지연 모두에서 유리합니다.
- 택트타임이 수십 ms 단위로 빡빡한 고속 라인: VLM 추론 지연이 병목이 되므로, 유형 분류를 오프라인 배치로 분리하는 구성이 현실적입니다.
- 판정 근거를 사람이 읽을 필요가 없는 완전 무인 폐기 라인: 해석성의 가치가 낮아집니다.
모델 성능은 제품과 결함 분포에 크게 좌우되므로, 샘플 테스트 전 확언 불가입니다.
현장 체크포인트
- WD 150 mm 이상이 실측으로 확보되는가 — 2단 조명 링을 모두 장착한 상태에서 확인할 것.
- 증거 선택 정책이 고를 수 있는 조명과 시점 채널이 하드웨어에 실제로 존재하는가.
- 초기 정확도 / 라벨 회수 속도 / 목표 도달 시점 세 숫자가 사양서에 모두 적혀 있는가.
- 신뢰도 게이트 미달 건의 사람 확인 큐 처리 인력과 응답 시간이 정의되어 있는가.
- 사람 확인 결과가 자동으로 재학습 풀에 적재되는 경로가 구축되어 있는가 — 이 경로가 없으면 초기 정확도가 그대로 최종 정확도가 됩니다.

당신이 좋아할 만한

검출과 분류를 한 모델로 — KLA 통합 CNN 특허의 트레이드오프
높이가 제각각인 부품, 초점 하나로 다 잡을 수 있을까 — 리퀴드 렌즈 EDOF와 인터페이스 대역폭의 역할 분담