-
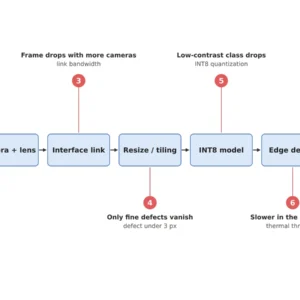
엣지 AI 비전이 현장에서 안 돌아가는 이유 — 증상에서 원인까지 찾아가는 점검 지도
서버에서 되던 엣지 AI 검사가 현장에서 흔들릴 때, 증상별로 먼저 확인할 숫자(입력 기준 결함 px, 클래스별 재현율, 온도·p99 지연, 대역폭, 입력 통계)와 원인 후보를 한 장의 점검 지도로 묶고 상세 글로 연결합니다.
-
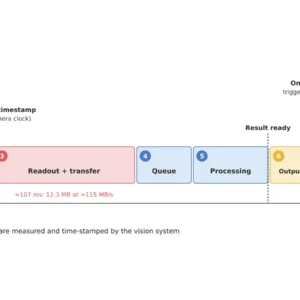
비전 판정은 끝났는데 PLC는 왜 늦게 아는가 — 트리거부터 결과 출력까지 지연을 비전 쪽에서 분해하기
트리거 입력부터 결과 출력까지 비전 쪽 지연을 여섯 구간으로 나누고, 디지털 출력과 주기형 네트워크(RPI)의 최악 대기 차이, 결과에 트리거 번호와 노출 타임스탬프를 붙여야 하는 이유를 매칭표와 함께 정리합니다.
-
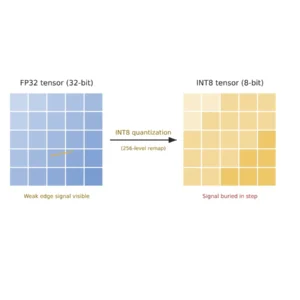
엣지 AI 추론에 INT8 양자화를 적용하기 전에 반드시 확인해야 할 것: 미세 결함이 조용히 사라지는 이유
엣지 AI에 INT8 양자화를 적용하면 전체 mAP는 멀쩡해도 미세 스크래치가 조용히 사라질 수 있습니다. 클래스별 검증과 캘리브레이션 데이터 구성 기준을 정리합니다.
-
프로그래머블 다각도 조명과 엣지 AI 추론, PCB 미세 크랙 검출의 한계를 다시 그리다
솔더 필렛의 30~50 μm 헤어라인 크랙을 프로그래머블 다각도 조명과 엣지 AI 추론으로 검출하는 방법. 단일 조명 각도의 한계와 조명 시퀀스·추론 지연 설계를 다룹니다.