-
엣지 AI 비전이 현장에서 안 돌아가는 이유 — 증상에서 원인까지 찾아가는 점검 지도
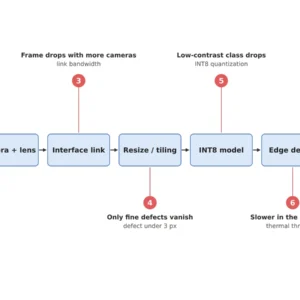
서버에서 되던 엣지 AI 검사가 현장에서 흔들릴 때, 증상별로 먼저 확인할 숫자(입력 기준 결함 px, 클래스별 재현율, 온도·p99 지연, 대역폭, 입력 통계)와 원인 후보를 한 장의 점검 지도로 묶고 상세 글로 연결합니다.
-
엣지 AI 추론에 INT8 양자화를 적용하기 전에 반드시 확인해야 할 것: 미세 결함이 조용히 사라지는 이유
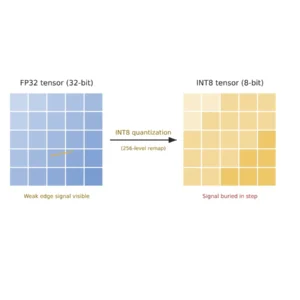
엣지 AI에 INT8 양자화를 적용하면 전체 mAP는 멀쩡해도 미세 스크래치가 조용히 사라질 수 있습니다. 클래스별 검증과 캘리브레이션 데이터 구성 기준을 정리합니다.
-
휴머노이드가 물체를 잡을 때, 카메라는 무엇을 봐야 하나
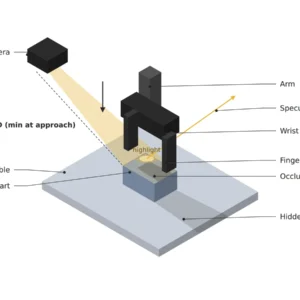
휴머노이드·로봇 파지에서 카메라가 봐야 할 위치·반사·가림 세 가지와 인식→제어 지연 예산을 정리합니다. INT8 양자화 후 정확도 확인과 WD 확보 체크포인트 포함.
-
서버에선 잘 됐는데 엣지에선 왜 정확도가 떨어지나
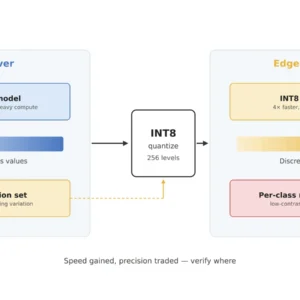
엣지 배포 시 정확도가 떨어지는 주된 원인은 모델이 아니라 양자화(FP32→INT8)다. 속도를 얻는 대가로 어디서 정밀도를 내주는지 클래스 단위로 확인해야 한다.