비전 방식은 파장과 한 칸의 크기로 먼저 갈린다
OPTICS
50 μm 결함은 가시광 카메라에서 두 칸이 넘지만, 열화상 카메라에서는 한 칸의 0.32배로 줄어듭니다.
같은 기판 한 장을 여섯 가지 비전으로 놓고 계산하면, 방식을 가르는 것은 카메라 이름이 아니라 무엇을 읽느냐와 한 칸의 크기입니다.
읽는 시간 약 16분
가로세로 100 mm 기판 한 장이 검사대에 올라와 있다고 해 보죠. 표면은 녹색 솔더마스크가 입혀져 빛을 사방으로 고르게 흩어 주는 무광에 가깝고, 반사율1은 중간 정도라고 가정합니다. 구리 패드 위만 매끈한 정반사 면으로 군데군데 드러나 있어요. 이 기판에서 찾을 것은 네 가지입니다. 50 μm 폭의 긁힘, 20 μm 높이 편차가 있는 납땜, 칩 안쪽의 균열, 전원을 넣었을 때 유독 뜨거워지는 부품입니다. 목록과 크기는 계산을 위해 제가 정한 가정입니다.
카메라 한 대에 이 넷을 모두 맡기면 어느 하나는 반드시 놓칩니다. 긁힘은 반사되는 빛의 세기 차이로, 높이 편차는 거리 차이로, 칩 안쪽의 균열은 빛이 통과하는 정도의 차이로, 과열은 부품이 스스로 내보내는 빛의 차이로 나타나기 때문입니다. 놓친 긁힘은 양품 상자에 담겨 출하되고, 놓친 과열 부품은 고객의 기기 안에서 고장으로 돌아옵니다. 그래서 비전을 고르는 일은 카메라 모델을 고르기 전에 무엇을 읽을지 정하는 일에서 시작됩니다. 비전 방식은 그 답에 따라 갈립니다.
여섯 가지 방식은 가시광 에어리어 스캔, 라인 스캔, 3D 프로파일, 스테레오 깊이, SWIR, LWIR 열화상입니다. 같은 100 mm 시야에서 한 칸의 크기와 높이 분해능, 회절 한계를 계산해 견줍니다. 마지막에 남는 물음은 하나입니다. 50 μm 결함을 볼 수 있는 방식은 여섯 가지 중 몇 가지일까요.
비전 여섯 가지는 네 가지 물리량 중 하나를 읽는다
카메라가 사진으로 바꾸는 것은 결국 빛이 센서에 닿은 양과 자리입니다. 그 빛이 어디서 왔는지가 비전 방식을 나눕니다. 가시광 에어리어 스캔과 라인 스캔은 조명이 비춘 빛이 표면에서 튕겨 나온 세기를 읽고, SWIR 카메라도 반사된 빛을 읽는다는 점에서 같은 계열입니다. RP Photonics의 구매 가이드는 NIR와 SWIR 카메라가 대체로 반사광을, MWIR와 LWIR 카메라가 열복사를 본다고 구분합니다.
3D 방식은 세기가 아니라 위치를 읽습니다. 레이저 삼각측량2은 비스듬히 본 레이저 선이 얼마나 휘었는지를, 스테레오3는 두 사진에서 같은 점이 얼마나 어긋났는지를 높이로 바꿉니다. 반사율과 거리와 투과율과 방출, 이 네 가지 가운데 어느 것에 불량의 흔적이 남느냐가 첫 번째 갈림길이고, 크기는 그다음에 계산합니다.
가시광 에어리어 스캔은 한 칸의 크기로 승부한다
에어리어 스캔4은 한 번 찍어 한 장을 얻는 가장 익숙한 방식입니다. 시야를 100 mm, 센서 가로를 4,096 px로 가정하면 화소 한 개(이하 한 칸)가 100 mm ÷ 4,096 = 24.41 μm를 덮습니다. 50 μm 긁힘은 2.05칸에 걸치는 셈입니다. 화소 피치 3.45 μm, 렌즈 25 mm도 가정이고, 이 조합이면 센서 폭이 14.13 mm로 배율이 0.141이 됩니다. WD5는 25 mm × (1 + 1 ÷ 0.141) = 201.9 mm입니다.
두 칸에 걸친 결함이 보였다고 인정하는 것은 가장 느슨한 기준이고, 저는 세 칸을 채워야 그 숫자를 믿습니다. 세 칸 기준이면 이 셋업의 최소 식별 크기는 73.2 μm이므로 50 μm 긁힘은 조건부로만 보입니다. 조건에는 조명이 들어갑니다. 솔더마스크 위의 긁힘은 반사율 차이가 작다고 가정하면 돔 조명으로 면 전체를 고르게 밝히는 쪽이 유리하지만, 구리 패드의 정반사가 하얗게 날아가는 자리는 동축 조명을 같이 쓸지는 샘플 사진으로 확인할 항목입니다.
시야를 반으로 줄이면 한 칸이 12.2 μm가 되어 세 칸 기준 36.6 μm까지 내려갑니다. 대신 기판 한 장을 네 번 나누어 찍어야 하므로 검사 시간이 네 배로 늘어납니다. 라인 스캔은 다른 길을 갑니다.
라인 스캔은 움직임을 화소로 바꾼다
라인 스캔6은 화소가 가로 한 줄뿐인 센서로 시료가 지나가는 동안 줄을 이어 붙입니다. 8,192 px 센서(화소 5 μm, 길이 40.96 mm)에 50 mm 렌즈를 쓰면 배율 0.41에 WD는 172.1 mm이고, 100 mm 시야에서 한 칸이 12.21 μm입니다. 50 μm 긁힘은 4.1칸에 걸치고 세 칸 기준 최소 식별 크기는 36.6 μm입니다. 같은 시야의 에어리어 스캔보다 한 칸이 절반 크기라는 계산이 나옵니다. 센서 하나로 가로 8,192칸을 한꺼번에 얻기 때문입니다.
움직이는 시료에서 한 칸을 네모로 만들려면 줄을 읽는 속도가 시료 속도에 맞아야 합니다. 시료가 초속 0.5 m로 지나간다고 가정하면 라인 속도는 0.5 m/s ÷ 12.21 μm = 40.96 kHz이고, 한 줄에 쓸 수 있는 노출은 24.41 μs 이하입니다. Vision Systems의 라인 스캔 기사에도 같은 계산이 나옵니다. 40 MHz 클럭에 2,048 px 센서면 19.5 kHz이고, 초속 1 m에서는 진행 방향 한 칸이 51.28 μm가 되어 칸이 납작해집니다.
12.21μm
라인 스캔의 한 칸 (시야 100 mm, 8,192 px)
40.96kHz
초속 0.5 m에서 필요한 라인 속도 (가정)
204.8배
에어리어 노출 5 ms(가정) 대비 필요한 빛의 양
세 번째 숫자가 라인 스캔의 값입니다. 노출이 24.41 μs까지 줄어들었으니 에어리어 스캔이 5 ms(가정) 쓰던 빛을 204.8배 강하게 쏘아야 같은 밝기가 나옵니다. 라인 스캔이 유리한 조건은 시료가 일정한 속도로 한 방향으로 지나가고, 진행 방향 위치를 알려 주는 엔코더 신호가 있고, 강한 선 조명을 둘 자리가 있을 때입니다. 셋 중 하나가 없으면 이 이득은 사라집니다.
3D는 높이를 읽지만 자릿수가 서로 다르다
납땜 높이 20 μm 편차는 사진의 밝기로 가려내기 어렵습니다. 이럴 때 위치를 읽는 3D 방식이 필요한데, 같은 3D 비전 방식이라도 레이저 삼각측량과 스테레오는 높이 분해능이 이 가정에서 26배 차이 납니다. 먼저 레이저 쪽을 계산합니다. 시야 100 mm, 센서 4,096 px(화소 5 μm), 렌즈 25 mm이면 WD는 147.1 mm이고 가로 한 칸은 24.41 μm입니다.
레이저를 기판 위에서 수직으로 쏘고 카메라를 30°로 기울여 보면, 높이가 h만큼 달라질 때 카메라에는 h × sin 30° 만큼의 어긋남으로 보입니다. 그러므로 한 칸이 가리키는 높이는 24.41 μm ÷ 0.5 = 48.83 μm입니다. 레이저 선의 중심을 칸 아래 단위로 찾는 처리(서브픽셀, 1/10칸으로 가정)를 쓰면 4.88 μm가 되어, 20 μm 편차를 약 4.1배의 여유로 읽습니다. 이 값은 이상적인 가정이고, 구리 패드의 정반사나 솔더의 광택이 레이저 선을 번지게 하면 줄어들 수 있어요. 광택 면이므로 샘플 테스트 전 확언 불가입니다.
같은 20 μm를 스테레오에 맡겨 보죠. 높이 오차는 ΔZ = Z² × Δd ÷ (f × B)로 늘어납니다. 기선 B 50 mm, 초점거리 1,400 px, 시차 오차 Δd 0.1 px는 가정이고, Z가 300 mm이면 128.6 μm, 600 mm이면 514.3 μm입니다. 목표인 20 μm보다 6.4배 거칩니다. 거리가 두 배가 되면 오차는 네 배가 되니, 스테레오는 높이를 μm 단위로 재는 일에 맞지 않고 mm 단위의 위치 안내에 맞습니다.
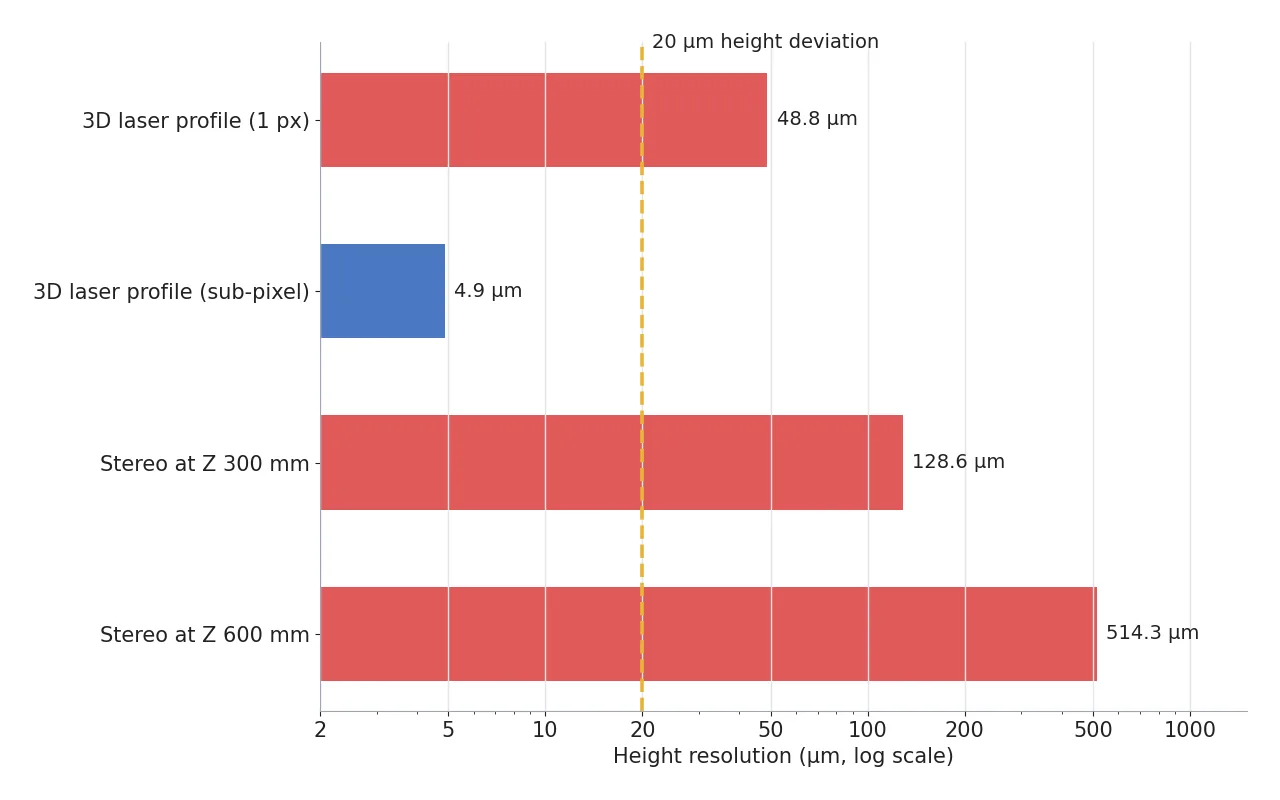
그림에서 먼저 보는 곳은 노란 점선의 왼쪽과 오른쪽입니다. 20 μm 선 왼쪽으로 들어온 막대는 서브픽셀을 적용한 레이저 하나뿐이고, 같은 레이저도 서브픽셀 없이 한 칸으로 읽으면 선 오른쪽으로 넘어갑니다. 스테레오의 두 막대는 모두 선 오른쪽 멀리 있습니다. ToF(빛이 되돌아오는 시간을 재는 방식)의 오차는 Photoneo의 정리에 밀리미터에서 센티미터로 적혀 있어 그래프 밖 더 오른쪽에 놓입니다. 구조광은 정밀하지만 주변 조명과 반사 면에 민감하다고 VA Imaging이, 여러 장을 찍는 방식은 시료가 멈춰 있어야 한다고 Photoneo가 설명합니다.
세 방식은 쓸 자리가 따로 있습니다. 질감이 있는 큰 물체를 집어 올리는 로봇에는 스테레오와 ToF가, 움직이는 시료의 높이 프로파일에는 레이저가, 멈춰 있는 작은 부품의 정밀 측정에는 구조광이 맞습니다. 저라면 납땜 높이를 20 μm로 잡는 순간 스테레오를 빼고 레이저와 구조광을 샘플로 겨룹니다.
눈에 보이지 않는 파장은 파장에서 먼저 막힌다
이제 칩 안쪽의 균열과 과열 부품입니다. 실리콘 센서는 1 μm 근처에서 빛에 반응하지 않게 되기 때문에, 그보다 긴 파장은 InGaAs 센서를 쓰는 SWIR7 카메라가 맡습니다. inspectandtest의 SWIR 가이드는 이 대역(대략 0.9~1.7 μm)에서 실리콘이 일부 투명해져 전자부품 검사에 도움이 된다고 설명합니다. 칩 속 균열이 실제로 보이는지는 칩의 구조에 달려 있어서 샘플로 확인할 항목입니다. 같은 가이드는 SWIR가 반사광을 읽으므로 전용 조명이 필요하고, 가격은 해상도에 따라 수천에서 수만 달러에 이른다고 적습니다.
과열 부품은 LWIR8 열화상 카메라의 몫입니다. 8~14 μm 대역에서 마이크로볼로미터 센서가 부품이 스스로 내보내는 열복사를 읽고, 온도 차를 구분하는 능력은 NETD9로 나타냅니다. RP Photonics는 30 mK 아래를 낮은 값의 예로 듭니다. 다만 열화상은 모양보다 온도를 읽습니다. 반짝이는 금속은 방사율10이 낮아 실제보다 차갑게 찍히는데, 이 이야기는 반짝이는 부품과 열화상 카메라를 다룬 글에서 따로 계산했습니다.
둘 다 해결하지 못하는 것이 크기입니다. 640×512 px 센서를 같은 100 mm 시야에 놓으면 한 칸은 100 mm ÷ 640 = 156.25 μm이고, 50 μm 결함은 0.32칸입니다. 50 μm를 두 칸으로 보려면 시야를 640 × 25 μm = 16.0 mm로 줄여야 하죠. 화소 피치 15 μm(SWIR)와 12 μm(LWIR), 렌즈 25 mm는 가정이고, 이때 WD는 SWIR 285.4 mm, LWIR 350.5 mm입니다.
칸이 더 작은 센서를 쓰면 되는지 물을 수 있는데, 그 앞에 렌즈가 있습니다. 렌즈는 점 하나를 에어리 디스크11로 번지게 하고 그 지름은 약 2.44 × 파장 × F값입니다. F값을 모두 2로 놓으면 가시광(0.55 μm)은 2.68 μm, SWIR(1.55 μm)은 7.56 μm, LWIR(10 μm)은 48.8 μm입니다.
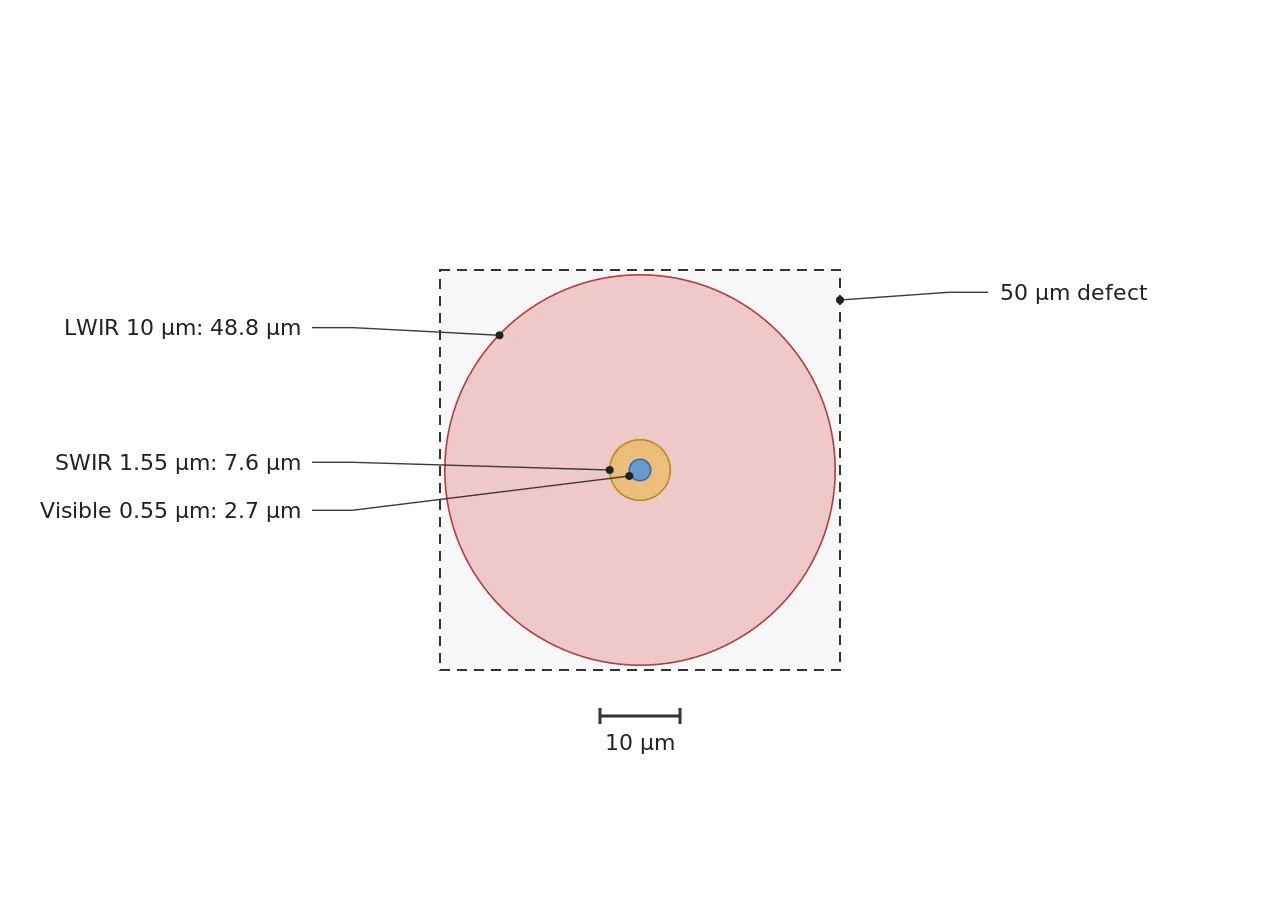
그림에서 먼저 보는 곳은 붉은 원이 점선 정사각형을 거의 가득 채운 자리입니다. LWIR의 번짐 48.8 μm가 결함 크기의 0.98배이니, 화소를 얼마나 작게 만들어도 번진 빛 한 점이 결함 하나와 같은 크기가 되어 윤곽이 지워집니다. 파란 원(가시광)은 같은 자리에서 결함의 5.4 %입니다. 파장이 만든 한계라서 렌즈 값을 올려도, 센서 화소 수를 올려도 풀리지 않습니다.
통념
해상도가 높은 카메라를 고르면 더 작은 결함이 보인다.
실제
50 μm 결함 앞에서는 LWIR가 F2에서 48.8 μm로 번지므로, 화소 수보다 파장이 먼저 한계를 정한다.
여섯 방식을 한 장의 표에 놓으면
같은 시야와 결함으로 놓으면 각자의 자리가 드러납니다. 아래 그림은 한 칸의 두 배, 즉 각 방식이 구분할 수 있는 가장 작은 길이를 같은 눈금으로 줄 세운 것입니다.
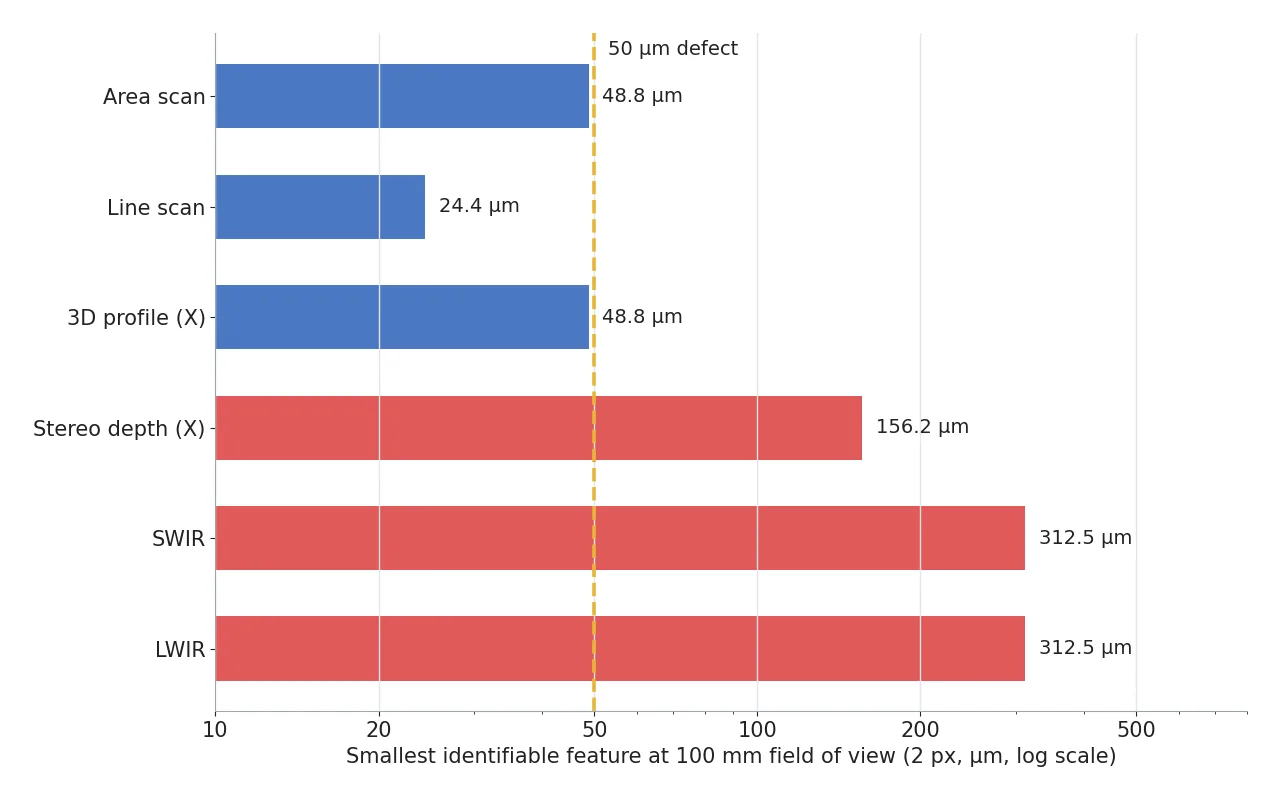
그림에서 먼저 눈이 가는 곳은 노란 점선 오른쪽의 붉은 막대 셋입니다. 스테레오 156 μm, SWIR와 LWIR 312.5 μm는 50 μm 결함을 한 칸 안에 담지 못합니다. 선 왼쪽의 에어리어 48.8 μm와 3D 프로파일의 가로 48.8 μm는 이론상 한계에 걸쳐 있고, 라인 스캔 24.4 μm만 여유가 있습니다. 숫자 몇 개를 한 장의 사양표로 묶으면 다음과 같습니다.
| 비전 방식 | ① 최소 식별 크기 | ② 광학 셋업 · WD | ③ 알고리즘 파라미터 · 풀어 쓰면 |
|---|---|---|---|
| 가시광 에어리어 스캔 | 48.8 μm (2칸), 73.2 μm (3칸). 24.41 μm/칸 | 돔·동축 조명, 25 mm 렌즈, WD 201.9 mm (사양서로 확인 필요) | 최소 블롭 면적 4 px, 밝기 차 임계는 샘플로 확정. 50 μm 긁힘이 두 칸 남짓이라 아슬아슬하다 |
| 라인 스캔 | 24.4 μm (2칸), 36.6 μm (3칸). 12.21 μm/칸 | 선 조명, 50 mm 렌즈, WD 172.1 mm | 엔코더 분주로 1줄 = 12.21 μm, 라인 속도 40.96 kHz, 노출 24.41 μs 이하. 50 μm가 네 칸이라 여유가 있다 |
| 3D 프로파일(레이저) | 가로 48.8 μm, 높이 4.88 μm (서브픽셀 1/10칸 가정) | 레이저 선, 25 mm 렌즈, WD 147.1 mm, 삼각측량각 30° | 피크 검출 서브픽셀 1/10칸, 높이 판정 폭 ±20 μm. 20 μm 단차를 4배 여유로 읽는다 |
| 스테레오 깊이 | 높이 128.6 μm (Z 300 mm), 가로 156 μm | 기선 50 mm, 초점거리 1,400 px, 질감 확보는 확인 필요 | 시차 오차 0.1 px (가정). 20 μm 단차가 6.4배 거칠어 맞지 않는다 |
| SWIR | 312.5 μm (2칸). 시야 16.0 mm에서 50 μm = 2칸 | 0.9~1.7 μm InGaAs, SWIR 조명, 25 mm 렌즈, WD 285.4 mm | 파장 필터 대역과 대비 임계는 샘플로 확정. 칩 속은 볼 수 있어도 50 μm 긁힘은 시야를 줄여야 한다 |
| LWIR 열화상 | 312.5 μm (2칸). 회절 한계 48.8 μm (F2) | 8~14 μm 마이크로볼로미터, 25 mm 렌즈, WD 350.5 mm | 방사율 보정, 온도 경보 폭 ΔT (NETD 사양 확인 필요). 모양보다 온도를 읽는 눈 |
여섯 줄이 말하는 것은 비전 방식마다 비교의 기준이 서로 다르다는 점입니다. 에어리어와 라인 스캔은 크기로, 3D는 높이로, 적외선 둘은 투과와 온도로 겨루기 때문에 한 줄의 순위로 줄이면 오히려 틀립니다. 반대 접근이 유리한 조건도 있습니다. 결함이 2 mm 넘게 커서 한 칸의 크기가 문제되지 않는다면 값싼 에어리어 한 대가 낫고, 높이 허용 폭이 1 mm 이상이면 스테레오가 합리적입니다. 이 판단은 샘플 테스트 전 확언 불가이며, 표의 가정값이 실제 설비의 시야와 센서로 바뀌면 줄 하나하나를 다시 계산해야 합니다.
고르는 순서와 값을 치르는 쪽
고르는 순서는 짧습니다. 먼저 불량이 반사율, 높이, 투과, 온도 중 어디에 남는지를 정하고, 그다음 한 칸의 크기를 계산하고, 마지막으로 WD와 조명을 확인합니다. 입문하신다면 시야를 화소 수로 나누는 계산부터 손으로 해 보시길 권합니다. 셔터와 색과 케이블은 카메라 타입을 견준 글로 이어집니다.
이 선택을 일로 삼는 직무가 머신비전 엔지니어이고, 보는 법이 방식마다 달라서 한 가지만 아는 사람보다 네 가지 물리량을 구분하는 사람이 현장에서 대화가 잘 통합니다. 비용은 방식마다 구조가 다릅니다. 라인 스캔은 강한 선 조명과 엔코더가 따라붙고, 적외선은 전용 광학계와 조명이 따라붙으며, SWIR는 수천에서 수만 달러라는 가이드의 설명처럼 센서 자체가 값비쌉니다. 이 글은 기술 설명이며 투자 권유가 아닙니다. 자세한 내용은 면책조항을 참고하세요.
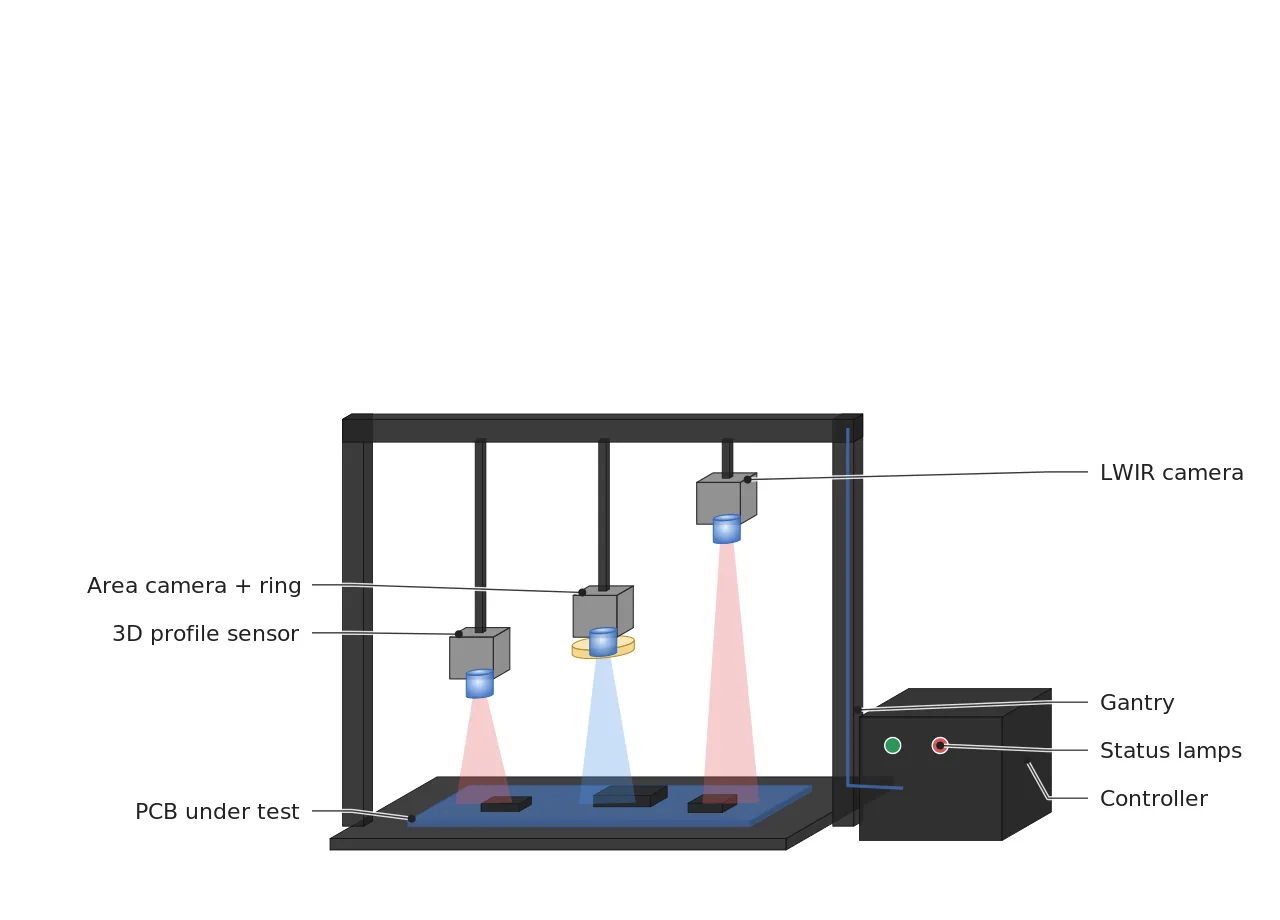
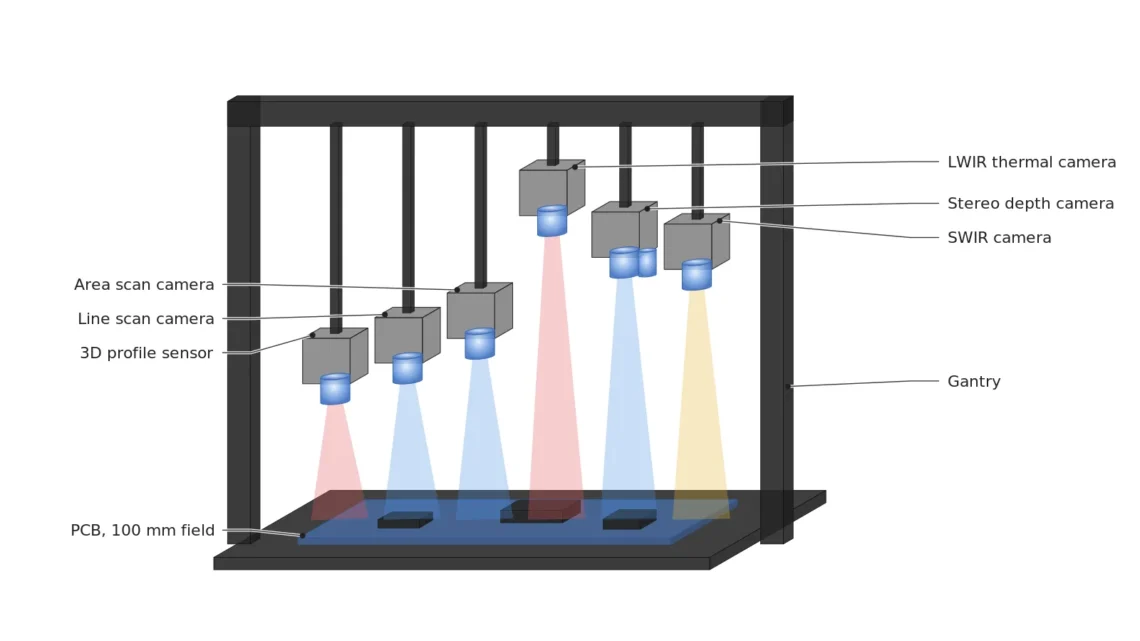
그림은 한 치구 위에 세 방식을 얹은 검사 자리입니다. 렌즈 높이는 WD에 따라 달라져 가장 낮은 레이저(147.1 mm)와 가장 높은 열화상(350.5 mm) 사이에 20 cm 넘는 차가 생기고, 이 높이 차를 한 갠트리에 수용할 수 있는지가 설계 초기에 확인할 첫 질문입니다.
현장 노트
필름 카메라의 뷰파인더로 보이는 장면과 필름에 찍히는 장면은 완전히 같지 않아서, 뷰파인더로 구도를 잡고도 필름에 찍힌 결과로 다시 확인합니다. 검사도 같아서 사양서의 숫자로 비전 방식을 고르고 샘플 사진으로 다시 확인합니다. 이 기판을 새로 세운다면 저는 가시광 에어리어 한 대로 시작해 외관 불량의 분포를 먼저 보고, 놓친 불량이 높이나 온도에 몰려 있을 때에만 레이저나 열화상을 한 번에 하나씩 얹습니다. 처음부터 여섯 가지를 달면 무엇이 무엇을 잡았는지 가려낼 수 없어요.
현장 체크포인트
방식을 고른 다음에는 설치 조건을 하나씩 지우는 일이 남습니다.
- 방식마다 렌즈에서 기판 윗면까지의 WD(에어리어 201.9 mm, 라인 172.1 mm, 레이저 147.1 mm, SWIR 285.4 mm, LWIR 350.5 mm)가 치구와 조명을 더하고도 확보되는가? (조명과 손이 들어갈 틈이 남는지)
- 찾을 불량의 크기가 한 칸의 3배(제 기준) 이상인가? (시야를 줄이거나 라인 스캔으로 바꿔야 하는 경계인지)
- 높이 허용 폭이 정해져 있고, 선택한 3D 방식의 높이 분해능이 그 허용 폭의 4분의 1 안에 들어오는가? (스테레오라면 거리 300 mm에서 128.6 μm라는 값을 허용하는지)
- 구리 패드나 솔더처럼 광택이 있는 자리의 정반사를 샘플 사진으로 확인했는가? (광택 면은 계산만으로 확언하지 않는지)
- 라인 스캔이라면 엔코더 신호와 24.41 μs 이하 노출을 낼 선 조명이 확보되는가? (조명 교체 주기가 계획에 있는지)
- 적외선이라면 시야를 16.0 mm 안팎으로 줄일 수 있는가? (줄이지 못하면 50 μm 결함은 검출 대상에서 빠지는지)
용어 풀이
- [1] 반사율 reflectance
표면에 닿은 빛 가운데 다시 튕겨 나오는 비율입니다. 하얀 종이는 높고 검은 천은 낮습니다. ↩ - [2] 레이저 삼각측량 laser triangulation
얇은 레이저 선을 쏘고 비스듬히 본 선이 휜 정도로 높이를 재는 방식입니다. 시료나 센서가 움직이며 줄 단위로 모읍니다. ↩ - [3] 스테레오 stereo vision
카메라 두 대로 찍은 두 사진에서 같은 점이 어긋난 정도(시차)로 거리를 계산합니다. 사람의 두 눈과 같습니다. ↩ - [4] 에어리어 스캔 area scan camera
화소가 가로세로로 깔린 센서로 한 번에 한 장을 찍는 카메라입니다. 스마트폰 카메라와 같습니다. ↩ - [5] WD working distance, 작동 거리
렌즈에서 검사할 부품 윗면까지의 거리입니다. 본문에서는 얇은 렌즈 근사로 렌즈 주평면 기준으로 계산했고, 제조사가 쓰는 기준면은 사양서로 따로 확인해야 합니다. ↩ - [6] 라인 스캔 line scan camera
화소가 한 줄뿐인 센서로, 시료가 지나가는 동안 줄을 이어 붙여 사진을 만드는 카메라입니다. ↩ - [7] SWIR short-wave infrared, 단파 적외선
파장 0.9~1.7 μm 안팎의 적외선입니다. 반사된 빛을 찍는 점은 일반 카메라와 같고 센서는 주로 InGaAs를 씁니다. ↩ - [8] LWIR long-wave infrared, 장파 적외선
파장 8~14 μm 안팎의 적외선으로, 물체가 스스로 내보내는 열복사를 읽습니다. ↩ - [9] NETD noise equivalent temperature difference
열화상 카메라가 구분할 수 있는 가장 작은 온도 차입니다. 작을수록 미세합니다. ↩ - [10] 방사율 emissivity
같은 온도의 이상적인 열복사체 대비 열을 내보내는 비율(0~1)입니다. 반짝이는 금속은 낮아 차갑게 보입니다. ↩ - [11] 에어리 디스크 Airy disk
렌즈가 점 하나를 작은 원반으로 번지게 할 때 그 지름은 약 2.44 × 파장 × F값입니다. ↩
참고 자료
- RP Photonics, Buyer’s Guide: Infrared Cameras (대역별 센서 종류, 해상도, NETD 예시, 광학 재료), 2026년 10월 14일 열람
- inspectandtest.net, Short-wave infrared camera (SWIR 대역, InGaAs 센서, 실리콘 투과, 가격 범위), 2026년 10월 14일 열람
- Vision Systems, Choosing a line scan camera for web inspection applications (라인 속도와 해상도 계산 예, 조명 요구), 2026년 10월 14일 열람
- VA Imaging, Which 3D Camera Technologies Do I Need? (스테레오·구조광·ToF·레이저 삼각측량의 장단점), 2026년 10월 14일 열람
- Photoneo, Major 3D sensing technologies (ToF 오차 범위, 다중 프레임 구조광의 정지 조건, 제조사 자료), 2026년 10월 14일 열람
- 계산식: 한 칸의 크기 = 시야 ÷ 가로 화소 수, 배율 = 센서 폭 ÷ 시야, WD = f × (1 + 1 ÷ 배율), 라인 속도 = 시료 속도 ÷ 한 칸의 크기, 레이저 삼각측량 높이 분해능 = 한 칸의 크기 ÷ sin(삼각측량각), 스테레오 높이 오차 ΔZ = Z² × Δd ÷ (f × B), 에어리 디스크 지름 = 2.44 × 파장 × F값


함께 읽으면 좋은 글
반짝이는 부품은 왜 열화상 카메라에서 차갑게 보일까
센서를 바꾸면 조명도 다시 계산해야 합니다 — BSI 글로벌 셔터 센서의 940 nm 양자효율 15%가 실제로 뜻하는 것