물류자동화가 전공정으로 넘어갈 때, 비전 검사는 무엇이 달라지나
EDGE AI
반송이 길어질수록 검사 지점은 오차가 생기는 동작 바로 뒤에 놓여야 하고, 그 지점의 성패는 정지 구간 안에 최악 지연을 넣느냐로 갈립니다.
웨이퍼 가장자리의 50 μm 칩핑과 ±100 μm 위치 편차를 반송 핸드오프 지점에서 잡는 카메라를 두고, 분해능과 WD와 지연 예산을 계산했습니다.
읽는 시간 약 10분
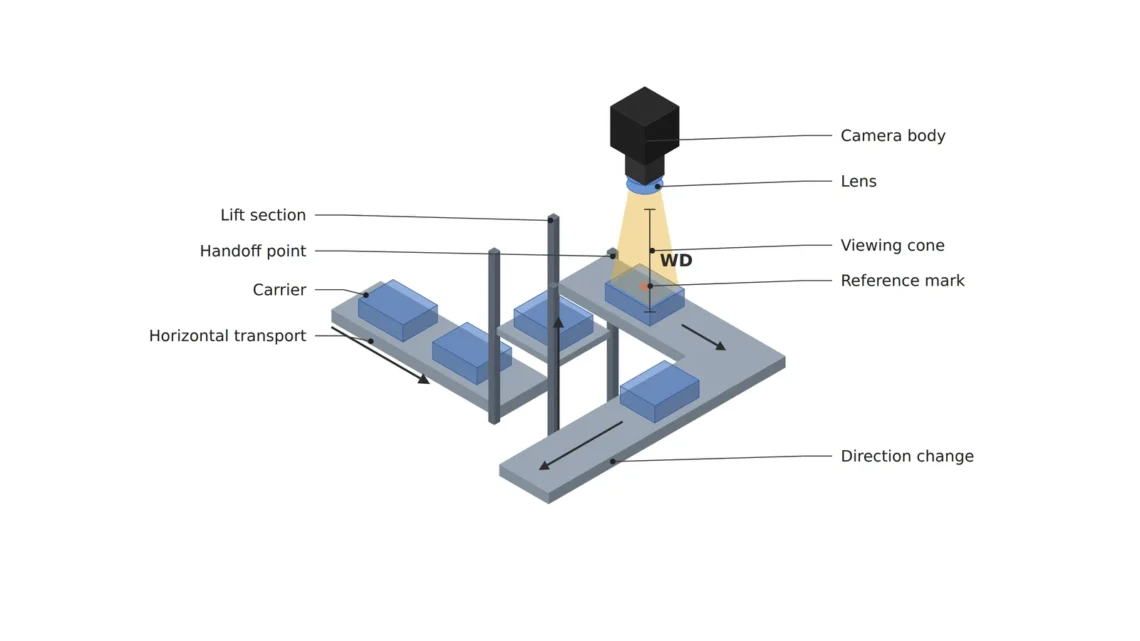
반송 핸드오프 지점에서 카메라가 보는 면은 두 가지입니다. 웨이퍼 윗면은 거울에 가까워서 빛이 들어온 각도 그대로 튕겨 나가고, 웨이퍼를 담아 옮기는 캐리어의 수지 표면은 무광이라 빛을 사방으로 흩어 보냅니다. 거울 같은 면에서는 조명 각도가 조금만 틀어져도 화면이 하얗게 날아가거나 까맣게 꺼지고, 무광 면에서는 가장자리가 흐리게 번집니다. 찾을 것은 웨이퍼 가장자리의 칩핑1과 기준 마크 대비 위치 편차입니다.
스토커와 리프터, 천장 반송 장치 OHT2로 물류 자동화가 전공정 깊숙이 들어가면 반송 거리와 방향 전환 횟수가 늘어납니다. 반송 중 접촉이나 진동으로 생긴 작은 정렬 오차와 가장자리 손상은 그 자리에서 드러나지 않고 몇 공정 뒤 수율 숫자로만 나타납니다. 원인을 거꾸로 찾는 동안 같은 반송 경로를 지난 웨이퍼들이 계속 다음 공정으로 넘어갑니다.
그래서 반송 경로 위에 비전 체크포인트를 둡니다. 어디에 두고, 화소 한 칸을 얼마로 잡고, 반송이 멈춘 짧은 구간 안에 판정을 끝낼 수 있는지를 차례로 계산합니다. 반송 기구 자체의 속도와 정지 제어는 별도 검토가 필요합니다.
오차는 생긴 자리보다 몇 공정 뒤에서 보인다
정렬 오차가 생기기 쉬운 자리는 방향을 바꾸거나 높이를 바꾸는 동작입니다. 가속도의 방향이 바뀌는 순간 웨이퍼와 받침 사이에 작은 미끄러짐이 끼어들 수 있기 때문입니다. 그런데 그 결과는 오차가 생긴 자리에서 보이지 않고 몇 공정 뒤 수율 저하로만 나타나니, 체크포인트는 오차가 처음 드러나는 자리, 곧 승강이나 방향 전환이 끝난 직후에 둡니다.
원인을 찾는 시간은 검사 지점의 수보다 자리가 좌우합니다. 최종 검사에만 카메라가 있다면 편차가 어느 구간에서 생겼는지 가를 단서가 없지만, 핸드오프3마다 같은 기준 마크를 재 두면 편차가 갑자기 커진 구간이 숫자로 드러납니다. 모든 구간에 카메라를 두면 정지 시간이 늘어나니, 진동과 방향 전환이 몰린 구간을 골라 시작하는 편이 현실적입니다. 저라면 첫 카메라를 반송 경로에서 방향 전환이 가장 많은 구간의 끝에 둡니다. 대수는 그다음 문제입니다.
한 칸 14.7 μm로 칩핑과 위치 편차를 함께 본다
가장자리 칩핑의 기준을 50 μm로, 위치 공차를 ±100 μm로 가정합니다. 2,448 × 2,048 px, 화소 3.45 μm인 5 MP 카메라로 가로 36 mm 시야를 잡으면 분해능4은 36 mm ÷ 2,448 = 14.7 μm/px입니다. 50 μm 칩핑은 3.4칸, 위치 공차 ±100 μm는 ±6.8칸입니다.
제 기준으로 칩핑은 화소 세 칸 이상이어야 덩어리로 믿을 수 있고, 위치는 가장자리를 서브픽셀5 단위로 찾아 한 칸보다 잘게 잽니다. 가장자리 검출의 반복 정밀도를 0.1칸으로 가정하면 1.47 μm이고, ±100 μm 공차 안에서는 넉넉한 숫자입니다. 다만 이 0.1칸은 가장자리가 또렷할 때의 이야기라서, 조명이 가장자리를 어떻게 세우느냐가 숫자를 정합니다. 거울에 가까운 웨이퍼 면이라면 가장자리 밖이 어둡고 안이 밝게 서도록 저각 바 조명을 비스듬히 넣거나, 뒤에서 비출 자리가 있다면 백라이트로 실루엣을 만듭니다. 윗면의 긁힘까지 보려면 동축 조명이 들어가야 하는데, 같은 카메라로 두 가지를 하려면 조명을 번갈아 켜야 합니다. 거울 같은 면과 무광 캐리어가 한 화면에 섞이면 노출을 어디에 맞출지가 갈리니, 그 조합의 결과는 샘플 테스트 전 확언 불가입니다.
같은 시야에서 WD는 초점거리를 따라 늘어난다
반송 구간은 설치 공간이 좁습니다. 분해능만 보고 렌즈를 고르면 렌즈가 기구와 부딪히는 일이 생기니, 렌즈 끝에서 대상까지의 거리 WD6를 함께 계산합니다. 시야 36 mm에 센서 가로 8.45 mm면 배율은 0.235이고, 얇은 렌즈 근사로 WD는 초점거리에 (1 + 1 ÷ 배율)을 곱한 값입니다. 25 mm 렌즈면 131.6 mm, 35 mm 렌즈면 184.2 mm, 50 mm 렌즈면 263.1 mm입니다.
131.6mm
25 mm 렌즈의 WD (시야 36 mm, 얇은 렌즈 근사)
184.2mm
35 mm 렌즈의 WD
263.1mm
50 mm 렌즈의 WD
같은 시야에서는 WD가 초점거리에 비례해 늘어납니다. 기구와 렌즈 사이 여유가 모자라면 시야를 바꾸지 않고 초점거리가 긴 렌즈로 바꿔 물러서는 길이 있다는 뜻입니다. 대신 렌즈가 길고 무거워지며, 조명이 카메라 옆에 붙는 구성이라면 조명도 그만큼 멀어지니 조명 출력을 함께 봅니다. 저라면 기구 도면에 렌즈 끝에서 대상까지 184 mm 길이의 원통을 그려 두고 다른 부품이 그 안으로 들어오지 않게 합니다. 기구 설계 단계에서 이 공간을 잡아 두는 방법은 카메라 설치 공간 글에 따로 적어 두었습니다.
정지 구간 200 ms에는 최악 지연을 넣는다
반송이 멈춘 짧은 구간 안에 노출과 전송과 추론과 판정 신호가 모두 끝나야 사이클타임7이 늘지 않습니다. 정지 구간을 200 ms로 가정하고 숫자를 넣습니다. 노출 1 ms, 5 MP 8비트 한 장 5.01 MB를 기가비트 랜의 실효 115 MB/s로 보내면 43.6 ms, 추론 평균 35 ms, 판정 신호 평균 5 ms로 두면 평균 합계는 84.6 ms입니다. 실효 전송률과 추론 시간은 계산을 위한 가정입니다.
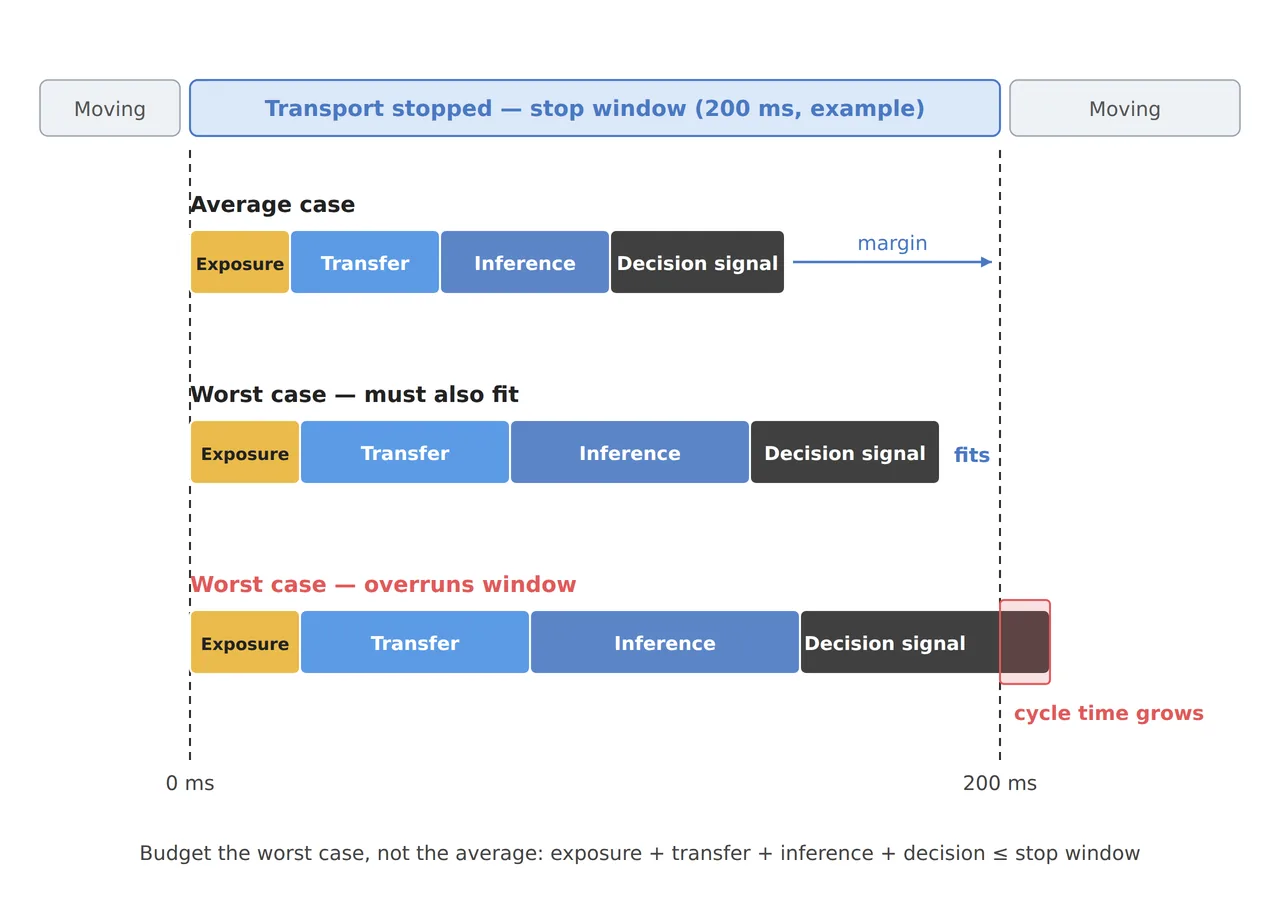
평균만 보면 여유가 두 배를 넘습니다. 최악을 넣으면 그림의 아래 두 줄이 됩니다. 전송이 한 번 재전송되어 87.2 ms, 추론이 가끔 70 ms까지 늘고, 판정을 네트워크 메시지로 보내 최악 30 ms가 걸리면 합계 188.2 ms로 200 ms 안에 11.8 ms를 남기고 들어옵니다. 추론 최악이 90 ms면 208.2 ms로 구간을 넘고, 넘친 8.2 ms만큼 반송이 기다리며 사이클타임이 늘어납니다.
그래서 저는 정지 구간 예산을 최악 지연으로 적고, 그 최악은 하루치 로그의 최댓값으로 잽니다. 시운전 몇 시간의 평균으로는 하루 몇 번 나타나는 꼬리가 잡히지 않거든요. 판정 신호가 PLC에 닿기까지의 지연을 비전 쪽에서 쪼개 보는 방법은 PLC 지연 분해 글에 이어 두었습니다.
멈추지 않는 반송이라면 노출이 29 μs로 줄어든다
반송을 멈추지 않고 지나가는 동안 찍는다면 계산이 달라집니다. 대상이 초속 0.5 m로 지나간다고 가정하면, 노출 동안 움직인 거리를 한 칸 14.7 μm 안에 묶어야 하니 노출은 29.4 μs 이하입니다. 1 ms 노출과 같은 밝기를 얻으려면 순간 광량이 34배 들고, 그만큼 짧고 세게 터뜨리는 스트로브8 조명이 들어갑니다. 빛도 예산입니다.
정지 구간이 있다면 광학 설계는 훨씬 단순해집니다. 노출을 1 ms 그대로 두고 조명도 연속광으로 쓸 수 있어서, 반송에 정지 구간을 둘 수 있느냐가 비전 쪽 설계의 첫 갈림길입니다. 정지 여부와 시간은 반송 기구 쪽의 결정이라, 저는 두 경우의 숫자를 나란히 적은 표부터 넘깁니다. 핸드오프 지점의 세 줄을 한 표에 놓으면 아래와 같습니다.
| 항목 | 기준값 | 조건·근거 | 풀어 쓰면 |
|---|---|---|---|
| ① 최소 불량 사이즈 | 칩핑 50 μm = 3.4 px, 위치 공차 ±100 μm = ±6.8 px | 분해능 14.7 μm/px (2,448 px, 시야 36 mm 가정), 가장자리 반복 정밀도 0.1칸 = 1.47 μm 가정 | 칩핑은 세 칸 남짓, 위치는 한 칸보다 잘게 잰다 |
| ② 광학 셋업 · WD | 저각 바 조명 또는 백라이트, 긁힘은 동축 조명을 번갈아 켜기, 35 mm 렌즈면 WD 184.2 mm | 같은 시야 36 mm에서 WD는 초점거리에 비례 (25 mm 131.6 mm, 50 mm 263.1 mm) | 기구와 부딪히면 긴 렌즈로 물러선다 |
| ③ 알고리즘 파라미터 | 정지 구간 200 ms(가정) 안에 최악 188.2 ms, 기준 마크 대비 편차 임계값, 칩핑 덩어리 최소 3 px | 평균 84.6 ms. 추론 최악 90 ms면 208.2 ms로 초과. 움직이며 찍으면 노출 29.4 μs 이하 | 시간은 하루 중 가장 느린 순간으로 잡는다 |
세 줄을 묶는 숫자는 ③의 최악 지연입니다. ①의 3.4칸과 ②의 WD는 카메라를 고르는 순간 정해지지만, 정지 구간을 넘는 8.2 ms는 운영 중 하루 몇 번씩 나타나는 꼬리라서 평균만 보는 시운전에서는 드러나지 않습니다. 그래서 최악 지연은 하루치 로그로 잡고, 그 값이 정지 구간 안에 드는지를 인수 조건에 적습니다.
반송 경로를 따라 체크포인트의 자리와 시간 예산을 정하는 일이 공정 자동화 쪽 비전 엔지니어의 몫이고, 광학 계산과 통신 지연을 함께 읽는 사람이 이 자리를 맡습니다. 설비 예산을 짜는 입장에서 보면 카메라 대수와 함께 정지 구간을 몇 ms 늘리느냐가 생산량에 곧장 닿는 비용이라, 비전 사양과 반송 사양을 한 표에서 맞춰 보는 편이 안전합니다. 이 글은 기술 설명이며 투자 권유가 아닙니다. 자세한 내용은 면책조항을 참고하세요.
현장 노트
이 핸드오프에 카메라를 단다면 저는 하루 동안 기준 마크 편차와 지연을 함께 기록하는 시험을 돌립니다. 편차는 웨이퍼마다 한 줄, 지연은 노출과 전송과 추론과 판정 신호를 나눠 적고, 정지 구간 200 ms에 가장 가까이 다가간 열 장의 기록을 따로 봅니다. 그 열 장이 특정 시간대에 몰려 있다면 네트워크 부하를 의심합니다.
현장 체크포인트
하루치 기록이 모이면, 아래 질문으로 핸드오프 지점의 사양을 문장으로 옮깁니다.
- 체크포인트가 방향 전환이나 승강이 끝난 바로 뒤에 있는가? (오차가 처음 드러나는 자리인지)
- 화소 한 칸이 50 μm 칩핑을 세 칸 이상으로 담는가? (14.7 μm/px면 3.4칸)
- 렌즈와 반송 기구 사이에 WD가 확보되는가? (같은 시야 36 mm에서 35 mm 렌즈면 184.2 mm)
- 정지 구간 예산을 하루치 최악 지연으로 적었는가? (평균 84.6 ms, 최악 188.2 ms)
- 거울 같은 웨이퍼 면과 무광 캐리어가 한 화면에 섞일 때 노출을 어디에 맞출지 샘플로 확인했는가? (계산만으로 단정하지 않는지)
- 움직이며 찍는 구간이라면 노출 29.4 μs와 그에 맞는 스트로브 광량을 확인했는가? (1 ms 대비 34배 광량)
자주 묻는 질문
위치 확인 카메라 한 대로 표면 손상까지 잡을 수 있나요?
위치 확인은 가장자리의 대비가, 표면 손상은 윗면의 대비가 중요해서 조명 조건이 다릅니다. 한 대로 둘 다 하려면 조명을 번갈아 켜서 두 장을 찍어야 하고, 두 장째의 노출과 전송 44.6 ms를 더하면 최악 지연이 232.8 ms가 되어 200 ms 구간을 넘습니다. 이때는 관심 영역만 보내 전송량을 줄이거나 카메라를 나누는 쪽을 봅니다.
기가비트 랜 대신 더 빠른 인터페이스를 쓰면 무엇이 달라지나요?
전송 43.6 ms가 줄어드는 만큼 최악 지연에 여유가 생깁니다. 다만 추론과 판정 신호의 꼬리는 그대로 남으니, 인터페이스를 바꾸기 전에 하루치 로그에서 어느 구간이 최악을 만드는지부터 봅니다.
용어 풀이
- [1] 칩핑 chipping
가장자리가 작게 깨져 떨어져 나간 결함입니다. 유리컵 가장자리의 이 빠진 자국과 비슷합니다. ↩ - [2] OHT overhead hoist transport
천장 레일을 따라 움직이며 캐리어를 들어 옮기는 반송 장치입니다. ↩ - [3] 핸드오프 handoff
반송물이 한 장치에서 다음 장치로 넘어가는 자리입니다. ↩ - [4] 분해능 resolution, μm/px
화소 하나가 대상 위에서 맡는 폭입니다. 14.7 μm/px라면 1 mm를 예순여덟 칸으로 나눠 보는 셈입니다. ↩ - [5] 서브픽셀 subpixel
가장자리 위치를 화소 한 칸보다 잘게 추정하는 계산입니다. 이웃 화소들의 밝기 변화로 경계가 칸 안 어디쯤인지 읽습니다. ↩ - [6] WD working distance, 작동 거리
렌즈 앞에서 검사할 면까지의 거리입니다. 본문 값은 얇은 렌즈 근사로 계산했습니다. ↩ - [7] 사이클타임 cycle time
한 개를 처리하고 다음 개를 받을 때까지 걸리는 시간입니다. 정지 구간을 넘긴 지연은 그대로 사이클타임에 더해집니다. ↩ - [8] 스트로브 strobe
아주 짧은 순간에 강하게 켜지는 조명입니다. 움직이는 대상을 멈춘 듯 찍을 때 씁니다. ↩
참고 자료
- 계산식: 분해능 = 시야 ÷ 가로 화소 수, 배율 = 센서 폭 ÷ 시야, WD ≈ f × (1 + 1/m), 전송 시간 = 한 장 바이트 ÷ 실효 전송률, 번짐 한 칸 이하의 노출 = 분해능 ÷ 이동 속도
- 같은 사이트의 관련 계산: 카메라 설치 공간과 WD, 트리거부터 결과 출력까지의 지연 분해
함께 읽으면 좋은 글 — 비전 판정은 끝났는데 PLC는 왜 늦게 알까 · 평균 지연이 마감 안에 있어도 안전하지 않은 이유 · 엣지 AI 추론 지연은 NPU보다 카메라 인터페이스가 먼저 정한다

Noctvision
2005년부터 생산설비의 기계설계와 프로젝트 관리를 맡아 온 엔지니어입니다. 설비에 들어가는 카메라·렌즈·조명을 수식과 공개 자료로 계산하고, 가정과 출처를 함께 밝혀 기록합니다.