모델 정확도가 떨어진 뒤에야 알 수 있는가 — 엣지 검사의 입력 분포 드리프트 감시
EDGE AI / ALGORITHM
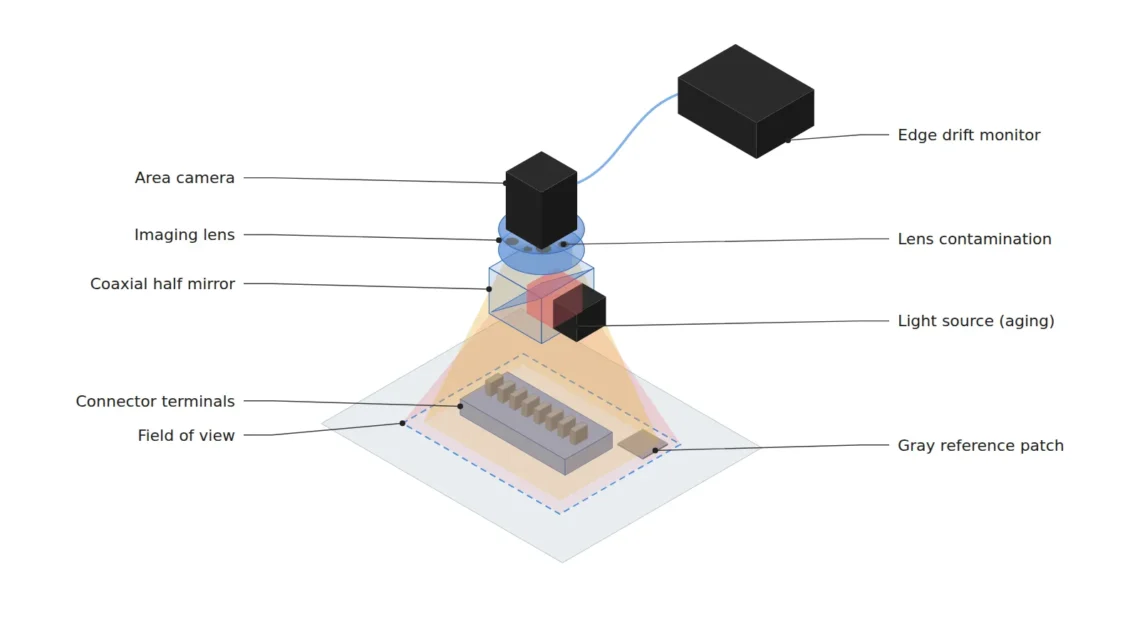
엣지 검사기의 성능 저하는 대개 조용히 시작됩니다. 렌즈 앞면에 미세한 유분이 앉고, 조명 LED의 광출력이 조금씩 줄고, 진동으로 초점 링이 미세하게 돌아갑니다. 어느 하나도 하루 만에 판정 결과를 바꾸지는 않습니다. 그래서 현장은 모델의 과검출이나 미검출이 눈에 띄게 늘어난 뒤에야 “무언가 달라졌다”는 사실을 알아챕니다.
이 상태를 방치하면 비용은 두 방향으로 쌓입니다. 미검출 쪽으로 기울면 불량이 유출되고, 과검출 쪽으로 기울면 양품 폐기와 재검사가 늘어납니다. 더 곤란한 점은 불량률이 낮은 라인일수록 모델 정확도를 실시간으로 측정할 수 없다는 것입니다. 정답 라벨이 없는 상태에서 정확도 하락을 확인하려면 수천 개 이상의 부품이 지나가야 하고, 그 사이 유출된 불량은 되돌릴 수 없습니다.
해법은 모델의 출력이 아니라 모델의 입력을 감시하는 것입니다. 렌즈 오염, 조명 열화, 초점 이탈은 정확도보다 먼저 평균 휘도, 선명도 지표, 임베딩 거리 같은 입력 통계에 흔적을 남깁니다. 이 지표들은 라벨이 필요 없고 엣지에서 매 프레임 가볍게 계산할 수 있습니다.
정확도는 라벨을 기다려야 보이지만, 입력 통계는 매 프레임 말을 합니다.
1. 광학 열화가 정확도보다 입력 통계에 먼저 나타나는 원리
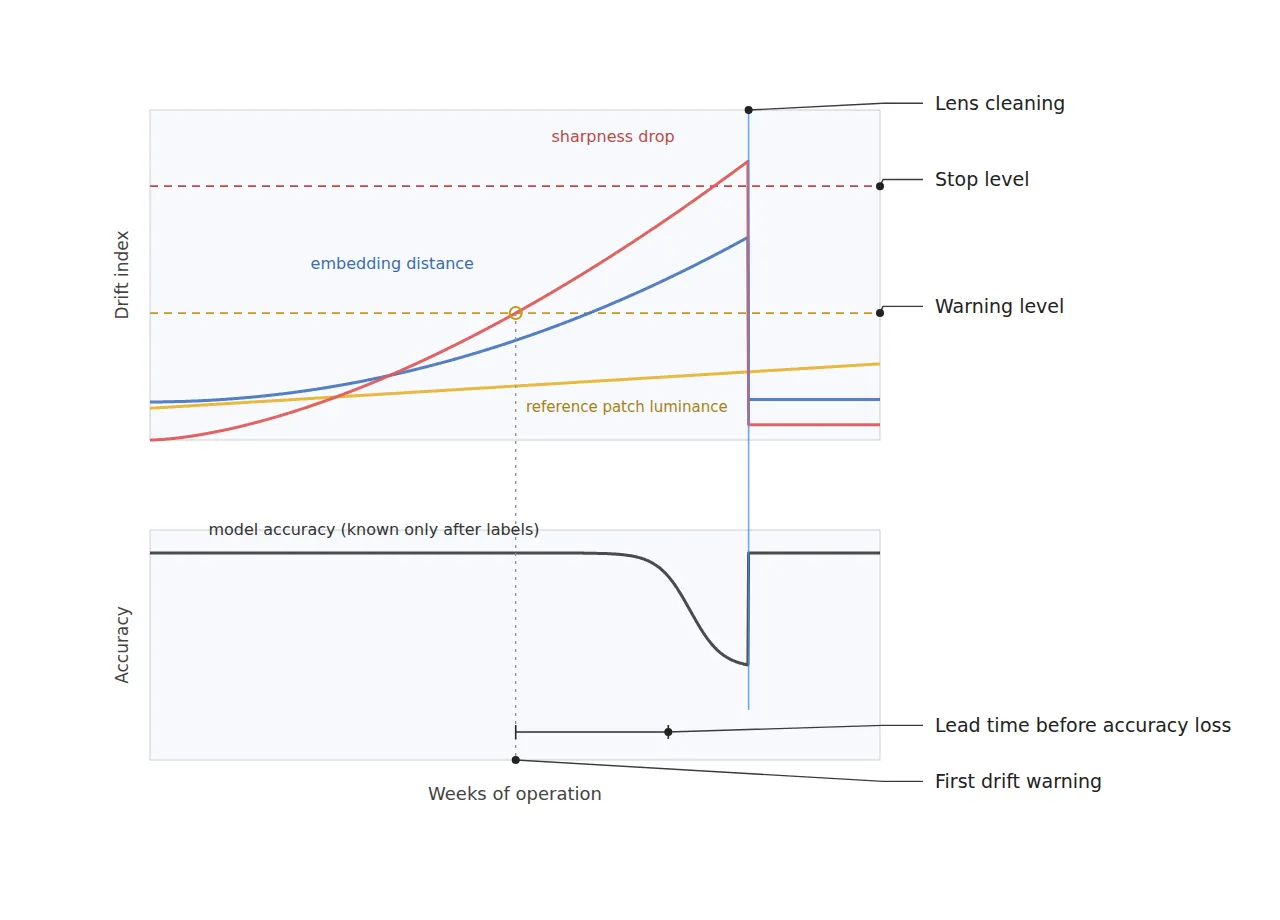
Point. 모델 정확도는 열화에 대해 계단형으로 반응하고, 입력 통계는 연속형으로 반응합니다.
Reason. 학습된 모델은 밝기 변화와 약한 흐림에 대해 어느 정도의 여유를 가집니다. 학습 데이터의 증강 범위 안에서는 입력이 조금 변해도 판정이 유지됩니다. 그러나 여유가 소진되는 순간 정확도는 급격히 떨어집니다. 반면 평균 휘도는 조명 출력에 비례해, 선명도 지표는 렌즈의 콘트라스트 전달 특성에 비례해 처음부터 연속적으로 움직입니다. 즉 입력 통계는 여유가 소진되어 가는 과정을 보여 주고, 정확도는 소진이 끝난 결과만 보여 줍니다.
Example. 커넥터 단자의 45 µm 스크래치를 15 µm/px로 보면 결함 폭은 3 px입니다. 렌즈 오염으로 번짐 폭이 1 px만 늘어도 결함 폭의 1/3에 해당하는 번짐이 엣지 콘트라스트를 깎습니다. 조명이 10% 약해지면, 고정 계조 임계를 쓰는 전처리에서 콘트라스트 30 계조의 결함은 27 계조로 줄어듭니다(설계 가정). 샷 노이즈 기준 SNR도 √0.9 ≈ 0.95배로 떨어집니다. 모델은 이 단계에서 아직 대부분 맞히지만, 여유는 이미 줄고 있습니다.
Point. 따라서 감시 대상은 “모델이 틀렸는가”가 아니라 “입력이 학습 당시의 분포에서 얼마나 멀어졌는가”여야 합니다.
2. 엣지에서 가볍게 계산하는 세 가지 드리프트 지표
Point. 드리프트 지표는 원인별로 하나씩, 평균 휘도·선명도·임베딩 거리 세 가지면 대부분의 광학 열화를 구분할 수 있습니다.
Reason. 평균 휘도는 조명 열화를, 선명도 지표는 렌즈 오염과 초점 이탈을, 임베딩 거리는 둘로 설명되지 않는 모든 분포 변화를 잡아냅니다. 계산 비용도 작습니다. 평균 휘도는 합산 한 번이고, 선명도는 축소 영상의 라플라시안 분산으로 충분합니다. 임베딩은 판정 모델의 백본이 이미 계산한 특징 벡터를 재사용하므로 추가 추론이 필요 없습니다. 중요한 것은 휘도를 제품 영역이 아니라 FOV 모서리의 고정 기준판에서 재는 것입니다. 제품 자체의 색·광택 편차와 조명 열화가 섞이지 않게 분리하기 위해서입니다.
Example. 2448 × 2048 px 영상을 가로·세로 1/4로 축소하면 612 × 512 = 313,344 px이며, 이 위에서 라플라시안 분산을 구하는 비용은 추론 대비 무시할 수준입니다. 기준판은 64 × 64 px 무광 회색 패치로 두고 평균 휘도만 계산합니다. 임베딩 거리는 양품 500장의 특징 분포에 대한 마할라노비스 거리로 정의합니다. 세 값 모두 EWMA(지수가중 이동평균, λ = 0.05)로 평활하면 약 39 프레임 이동평균과 같은 효과를 냅니다.
Point. 세 지표의 조합은 원인 진단표가 됩니다. 휘도만 떨어지면 조명, 선명도만 떨어지면 렌즈나 초점, 둘 다 정상인데 임베딩 거리만 커지면 제품이나 공정 쪽 변화를 의심합니다.
기준판 하나를 FOV에 넣는 순간, 조명 열화와 제품 편차는 서로 다른 숫자가 됩니다.
3. 알람 임계 — 경고와 정지를 분리하기
Point. 드리프트 알람은 경고(점검 요청)와 정지(판정 보류) 두 단계로 두어야 현장이 알람을 무시하지 않습니다.
Reason. 임계가 하나뿐이면 민감하게 잡을 경우 오알람이 잦아 무시되고, 둔하게 잡을 경우 정확도가 이미 떨어진 뒤에 울립니다. 경고는 여유가 줄기 시작한 시점에 청소나 점검을 예약하게 하고, 정지는 판정 신뢰가 무너지기 직전에 라인을 멈추게 합니다. 임계의 기준값은 설치 직후가 아니라 양품으로 안정 운전한 기간의 통계에서 잡아야 합니다.
Example. 설계 가정으로 기준판 휘도는 기준 대비 −5%에서 경고, −10%에서 정지로 둡니다. 선명도는 −15%에서 경고, −30%에서 정지입니다. 임베딩 거리는 양품 기준 분포의 p99 초과 시 경고, p99.9 초과가 연속 20 프레임 이어지면 정지로 둡니다. 정지 시에는 판정을 보류하고 해당 구간 부품을 재검사 대상으로 표시합니다. 렌즈 청소 후에는 세 지표가 기준값으로 돌아오는지 확인해 점검 효과를 기록합니다.
Point. 드리프트 감시는 광학 열화를 보정하는 기능이 아니라 알려 주는 기능입니다. 소프트웨어로 휘도를 정규화해 드리프트를 숨기면 지표는 안정되어 보여도 분해능과 SNR의 손실은 그대로 남습니다. 해결은 렌즈 청소, 조명 교체, 초점 재조정이라는 하드웨어 조치로 이뤄져야 합니다.
4. 핵심 골격 — 매칭표
| 구분 | 항목 | 사양 / 파라미터 | 근거·비고 |
|---|---|---|---|
| ① 최소 불량 사이즈 | 커넥터 단자 스크래치 | 폭 45 µm 이상 | 설계 가정. 15 µm/px에서 3.0 px 점유 |
| ① 최소 불량 사이즈 | 단자 찍힘 | 직경 75 µm 이상 | 설계 가정. 5.0 px 점유 |
| ② 광학 셋업 | 조명 | 동축 낙사 조명, FOV 모서리 무광 회색 기준판 | 고반사 금속 단자 대응. 기준판은 휘도 드리프트 전용 |
| ② 광학 셋업 | 센서·렌즈 | 2448 × 2048 px(화소 피치 3.45 µm), 초점거리 25 mm | 설계 가정. 배율 0.230×(계산값) |
| ② 광학 셋업 | WD(작동 거리) | 120 mm 이상 확보 필수 | 박막 렌즈 근사 물체거리 약 134 mm(계산값). 동축 조명 하우징 포함 실측 |
| ② 광학 셋업 | FOV·화소 분해능 | FOV 36.7 mm × 30.7 mm, 15 µm/px | 2448 px × 15 µm = 36.72 mm(계산값) |
| ③ 알고리즘 | 평균 휘도(기준판 64 × 64 px) | 경고 −5%, 정지 −10% | 조명 열화 전용 지표. 안정 운전 기간 평균을 기준값으로 |
| ③ 알고리즘 | 선명도(라플라시안 분산, 1/4 축소) | 경고 −15%, 정지 −30% | 612 × 512 px 계산. 렌즈 오염·초점 이탈 지표 |
| ③ 알고리즘 | 임베딩 거리(마할라노비스) | 경고 > p99, 정지 > p99.9 연속 20 프레임 | 양품 500장 특징 분포 기준. 백본 특징 재사용 |
| ③ 알고리즘 | 평활 | EWMA λ = 0.05 | 2 ÷ λ − 1 = 39 프레임 이동평균 상당 |
표 시사점. ①의 45 µm 스크래치는 ②의 15 µm/px에서 정확히 3.0 px로, 번짐 1 px(15 µm)만 늘어도 검출 하한 아래로 내려갈 수 있습니다. 그래서 ③의 선명도 정지 임계 −30%는 통계적으로는 무난해 보여도 3 px 결함 기준으로는 느슨할 수 있으며, 번짐 1 px에 해당하는 선명도 하락폭을 실측해 그 값 안쪽으로 좁혀야 할 가능성이 큽니다. 드리프트 임계는 통계만이 아니라 최소 결함의 px 점유 여유로부터 역산되어야 합니다.
5. 반대 접근이 유리한 조건
- 불량률이 높아 라벨이 빨리 쌓이는 공정: 재검사 결과가 매 시간 수십 건 이상 돌아온다면 출력 정확도를 직접 추적하는 편이 더 정확한 감시가 됩니다.
- 제품 품종이 자주 바뀌는 다품종 라인: 품종 전환마다 임베딩 기준 분포가 달라지므로, 품종별 기준을 유지하기 어렵다면 기준판 휘도와 선명도만 운용하는 편이 현실적입니다.
- 정기 교정이 짧은 주기로 강제되는 설비: 교정 주기가 드리프트 속도보다 충분히 짧다면 상시 감시의 이득이 작습니다.
고반사 금속 단자는 난반사 성분과 표면 가공 편차가 선명도 지표 자체를 흔들 수 있으므로, 위 임계값은 샘플 테스트 전 확언 불가입니다.
현장 노트
고속 조립 라인의 단자 검사에서 과검출이 몇 주에 걸쳐 조금씩 늘어난 적이 있습니다. 모델 재학습을 먼저 검토했지만, 저장된 영상으로 선명도 지표를 되짚어 보니 과검출이 늘기 2주쯤 전부터 이미 완만하게 내려가고 있었습니다. 원인은 렌즈 앞면의 미세한 유막이었습니다. 이후 FOV 모서리에 회색 기준판을 두고 휘도와 선명도를 EWMA로 감시하자 청소 시점을 앞당길 수 있었습니다. 다만 임계값은 설비마다 실측으로 다시 잡아야 한다고 봅니다.
현장 체크포인트
- WD 120 mm 이상이 실측으로 확보되는가 — 동축 조명 하우징과 기준판 브래킷을 포함해 확인할 것.
- 대상물 표면 재질과 반사율을 먼저 특정했는가 — 금속 단자의 가공 편차가 선명도 지표를 흔드는 정도를 확인해야 합니다.
- 휘도 드리프트를 제품 영역이 아니라 FOV 안의 고정 기준판에서 측정하는가.
- 세 지표의 기준값을 설치 직후가 아니라 안정 운전 기간의 양품 통계로 잡았는가.
- 경고와 정지 임계가 분리되어 있고, 정지 시 판정 보류와 재검사 표시가 연동되는가.
- 렌즈 청소·조명 교체 후 지표가 기준값으로 복귀하는지 기록하는가.

Noctvision
카메라 렌즈와 조명, 이미지 처리 알고리즘을 맞춰 넣는 머신비전 엔지니어입니다. 연속 주행 스트립 라인과 고온 롤 구간처럼 진동·발열·먼지가 뒤섞인 생산 현장에서 난반사와 콘트라스트, 분해능의 미세한 차이를 다뤄온 경험을 바탕으로 이론과 현장의 간극을 좁히는 글을 씁니다. 부전공은 완전 기계식 빈티지 필름 카메라 수리이며, 렌즈와 빛을 다루는 감각은 여기서도 이어집니다.


당신이 좋아할 만한
Few-Shot 이상탐지(Few-Shot Anomaly Detection): 결함 샘플 5장으로 검사 라인을 세울 수 있는가
PCB·반도체 표면검사, 육안이 놓치는 15~40μm의 경계선
