-
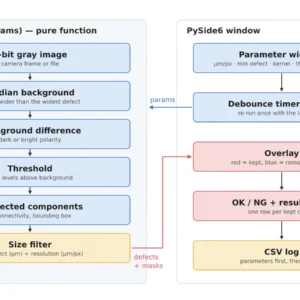
PySide6와 OpenCV로 만드는 비전 검사 프로그램 — 결함 검출 파라미터를 화면에서 조정하는 최소 UI(전체 코드)
검사 로직을 순수 함수로 분리하고 파라미터 입력·오버레이·판정·CSV 기록만 얹은 PySide6 + OpenCV 최소 검사 UI를 전체 코드와 실제 실행 화면으로 정리합니다. numpy→QImage 변환의 bytesPerLine 함정과 디바운스 연결 주의점 포함.
-
머신비전 설비 도입 전, 사양서에 먼저 적어야 할 것 — 카메라·렌즈·조명 스펙을 고르는 순서와 체크리스트
비전 검사 설비 견적 요청서를 불량 정의 → 분해능 → 광학 → 조명 → 촬상 조건 → 인터페이스·처리 → 인수 조건 순서로 채우는 법과, 단계별로 사양서에 적을 항목·단위를 정리한 체크리스트 매칭표를 제공합니다.
-
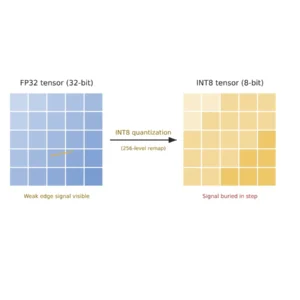
엣지 AI 추론에 INT8 양자화를 적용하기 전에 반드시 확인해야 할 것: 미세 결함이 조용히 사라지는 이유
엣지 AI에 INT8 양자화를 적용하면 전체 mAP는 멀쩡해도 미세 스크래치가 조용히 사라질 수 있습니다. 클래스별 검증과 캘리브레이션 데이터 구성 기준을 정리합니다.
-
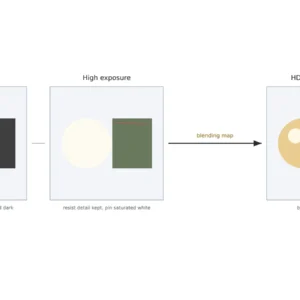
정반사와 무광이 한 화면에 있을 때: HDR 멀티 노출 융합으로 콘트라스트를 되살리는 법
정반사 커넥터 핀과 무광 인쇄면이 한 시야에 있을 때 HDR 멀티 노출 융합으로 양쪽 콘트라스트를 되살리는 법. 노출 스텝 수와 택트 트레이드오프를 정리합니다.
-
소프트웨어 정의 조명(Software-Defined Lighting): 하나의 헤드로 암시야와 동축낙사를 오가는 검사 셋업
무광 몰딩부와 도금 단자가 섞인 부품을 하나의 조명 헤드로 검사하는 소프트웨어 정의 조명. 암시야와 동축낙사를 전환하는 채널 레시피 설계를 다룹니다.
-
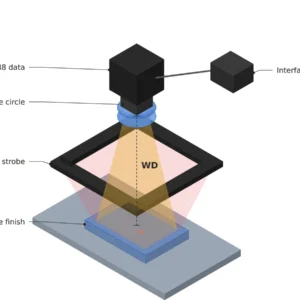
PCB·반도체 표면검사, 육안이 놓치는 15~40μm의 경계선
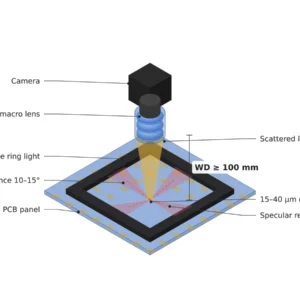
머신비전 수요 급증의 배경에는 사람의 분해능 밖에 있는 미세 불량이 있습니다. 표면 재질별 반사율, FOV·분해능, WD 확보까지 광학 셋업과 알고리즘 파라미터를 함께 짚어봅니다.
-
높이가 제각각인 부품, 초점 하나로 다 잡을 수 있을까 — 리퀴드 렌즈 EDOF와 인터페이스 대역폭의 역할 분담
삽입 깊이가 0.3~0.5 mm씩 다른 멀티핀 커넥터를 한 프레임에 선명하게 담는 법. 리퀴드 렌즈 EDOF와 인터페이스 대역폭의 역할 분담, EDOF 셋업 설계를 다룹니다.
-
렌즈가 AI보다 먼저다 — PCB 검사 광학 설계
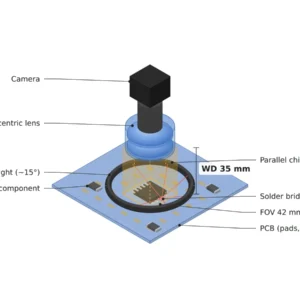
PCB SMT 라인의 AOI가 특정 로트에서만 솔더 브릿지를 놓칠 때, AI 모델보다 먼저 렌즈와 조명 각도를 점검해야 하는 이유와 광학 설계 순서를 정리합니다.
-
8K 라인스캔 카메라 시대, 검사 분해능의 상한은 여전히 렌즈가 정한다
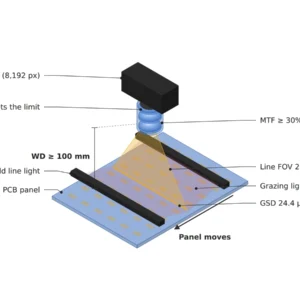
8K 라인스캔·NIR 카메라를 들여도 검사 실효 분해능은 렌즈 MTF와 조명 조건이 정합니다. PCB 결함 유형별 검출 최소 사이즈, 조명-렌즈 매칭표, 알고리즘 파라미터와 발주 전 체크포인트를 정리했습니다.
-
3D 검사로 바꾸면 오히려 놓치는 결함 구간
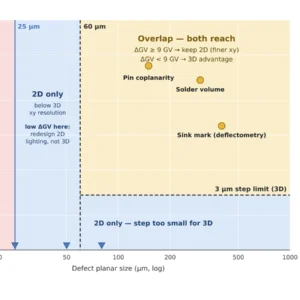
3D 프로파일러의 평면 검출 하한은 60 μm, 2D 라인스캔은 25 μm입니다. 3D 전환 시 유출되는 결함 구간과 ΔGV 기반 분기 판정 기준을 매칭표로 정리했습니다.