2D로 못 잡는 형상 결함, 3D+AI 검사가 답이 되는 조건
2D 딥러닝 검사로는 잡히지 않는 미세 단차·형상 결함이 있다. 이런 결함을 놓치면 불량이 후공정까지 유출돼 재작업·클레임 비용이 커진다. SICK이 딥러닝과 높이 데이터(Height-map) 분석을 결합한 3D 머신비전 검사 소프트웨어 ‘Nova’를 출시하며, 이 문제에 대한 답을 내놨다.
Nova의 핵심은 2D 외관과 3D 높이 정보를 함께 학습해 형상 결함을 검출·분류·판정까지 자동화한다는 점이다. 근거는 높이 데이터가 그림자·반사 등 조명 노이즈에 상대적으로 덜 민감하다는 데 있다. 실제로 양불(良不) 샘플 몇 장만으로 검사 장치 자체에서 온디바이스 학습이 가능해, 별도 GPU 서버 없이 현장 재학습 리드타임을 줄일 수 있다고 밝히고 있다. 다만 온디바이스 학습의 실제 정확도·속도는 샘플 구성과 형상 난이도에 따라 달라질 수 있어, 도입 전 자사 결함 유형으로 파일럿 테스트를 거치는 편이 안전하다.
2D 딥러닝 검사가 여전히 유리한 조건도 있다 — 색상·인쇄 상태처럼 형상 변화가 없는 표면 결함은 2D만으로 충분하고, 3D 데이터 취득 시간이 추가로 붙는 만큼 택트 타임이 촉박한 라인에서는 오히려 부담이 될 수 있다. 즉 미세 단차·형상 결함이 주력 불량 유형일 때만 3D+AI 도입을 우선 검토하는 것이 합리적이다.
2D와 3D의 경계는 계산으로 먼저 긋는다
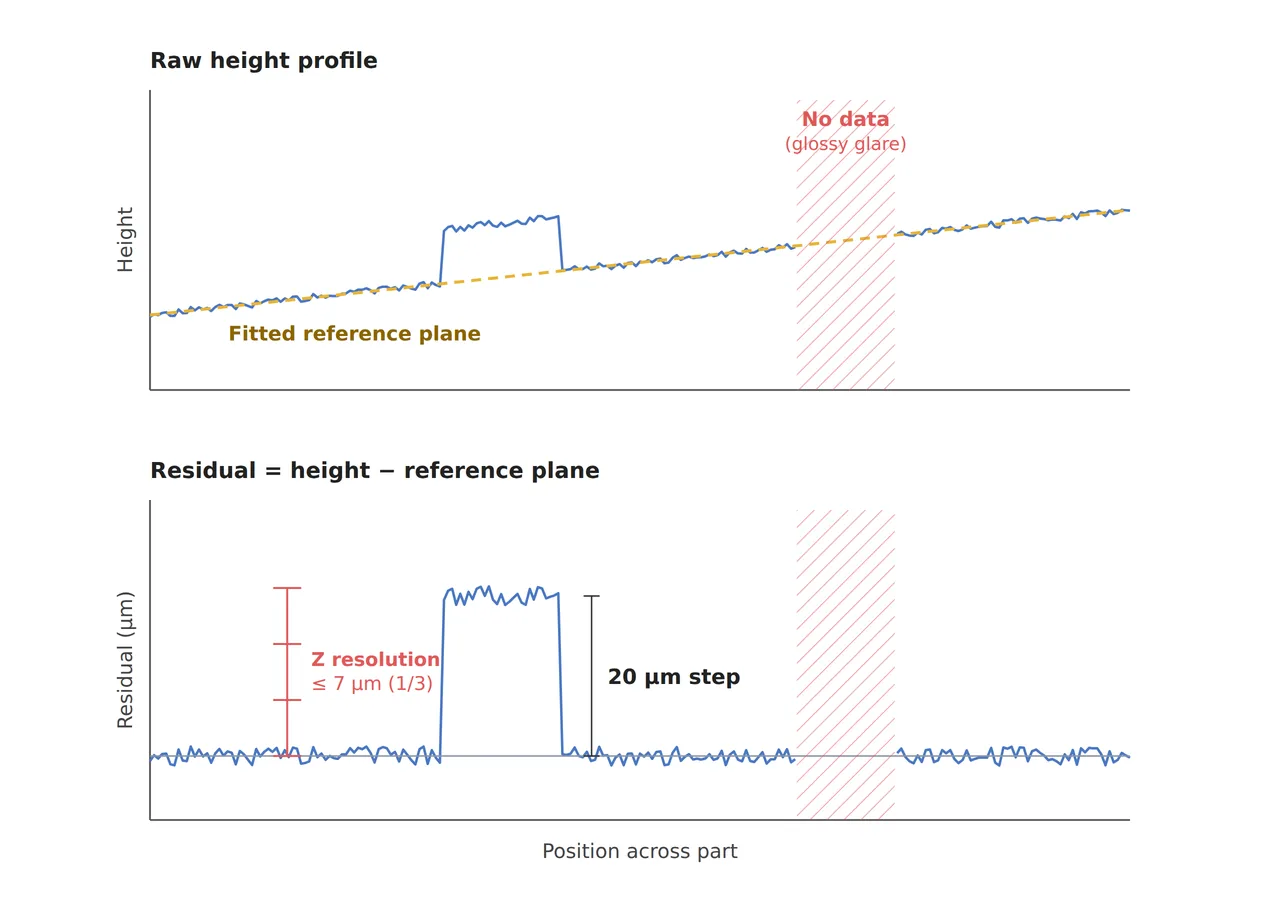
3D 도입 여부는 “잘 보이느냐”가 아니라 결함이 밝기 차이로 나타나는지, 높이 차이로만 나타나는지로 갈린다. 2D 카메라가 측정하는 것은 반사광의 밝기 분포이므로, 밝기를 바꾸지 않는 단차는 조명을 아무리 바꿔도 그림자로 간접 추정할 수밖에 없기 때문이다. 예를 들어 높이 20 μm의 들뜸을 잡으려면 3D 센서의 Z 분해능이 그보다 충분히 작아야 하고(가정 규칙: 1/3 이하면 약 7 μm), 이 조건을 못 맞추면 3D로 바꿔도 결함은 잡음 속에 남는다(수치는 예시 가정). 결국 목표 단차와 센서 Z 분해능의 비율을 먼저 계산해야 3D 투자가 의미를 가진다.
광택면은 또 하나의 변수다. 레이저나 패턴광이 정반사되면 높이 맵에 값이 비는 결측 영역이 생기고, 그 자리에 결함이 있으면 3D도 놓친다. 3D 역시 표면 반사율 확인에서 출발해야 하는 이유다.
3D+AI 검사의 골격
| 항목 | 내용 |
|---|---|
| ① 최소 불량 사이즈 | 미세 단차 높이·면적을 사양으로 정의(예시 가정: 높이 20 μm, 폭 100 μm) — 폭은 2D 분해능으로, 높이는 3D 센서의 Z 분해능으로 따로 검증 |
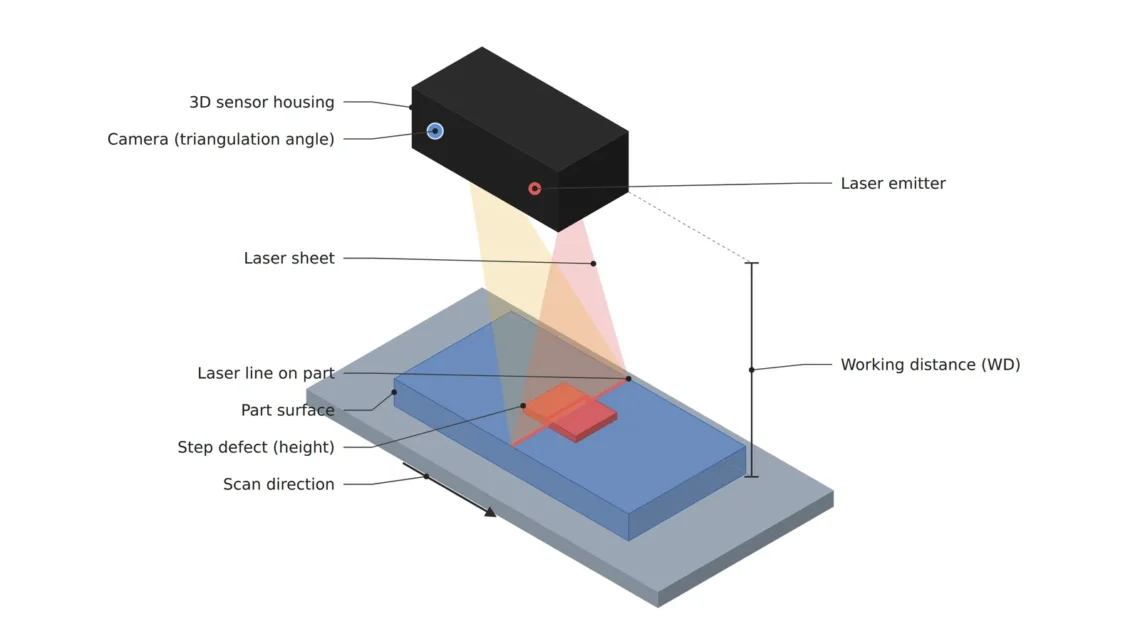
| ② 광학 셋업 | 3D 센서(레이저 삼각측량·구조광)의 Z 분해능을 목표 단차보다 충분히 작게(예시 가정: 1/3 이하 → 7 μm 이하), 광택면은 반사로 인한 높이 결측 영역 확인, 설비 배치 공간 안에서 WD 확보 |
| ③ 알고리즘 파라미터 | 높이 맵에서 기준면을 피팅한 뒤 잔차(단차) 임계값으로 후보 추출, 2D 외관과 높이 맵을 함께 입력하는 융합 분류, 온디바이스 재학습용 양불 샘플 수량 사전 확보 |
표의 핵심은 ①의 높이 값이 ②의 센서 선택을 먼저 결정한다는 점이다. AI 모델(③)은 높이 정보가 결함을 담고 있을 때에만 그 위에서 판정 정확도를 더할 수 있다.
현장 체크포인트
- 검출하려는 최소 불량 사이즈(μm)를 먼저 정의했는가
- 3D 센서의 작동 거리(WD)가 실제 설비 배치 공간에 확보되는가 — 샘플 테스트 전에는 확언할 수 없다
- 온디바이스 재학습에 필요한 양불 샘플 수량을 확보했는가
- 목표 단차 대비 3D 센서 Z 분해능의 비율을 계산했는가
- 광택면에서 높이 결측 영역이 결함 위치와 겹치지 않는지 확인했는가 — 2D·3D 중 어느 쪽이 유리한지는 샘플 테스트 전 확언 불가
출처: metrology.news (2026-08-11)
현장 노트
형상 결함은 2D 이미지의 콘트라스트만으로는 끝까지 설명이 안 되는 경우가 있습니다. 같은 불량을 두고도 조명 각도를 이리저리 바꿔가며 그림자로 잡아보려다, 결국 높이 정보 자체를 확보하는 3D+AI 조합으로 넘어간 적이 있습니다. 다만 3D 전환이 모든 형상 결함에 유리한 것은 아니어서, 도입 전 반드시 샘플로 검출 하한을 먼저 확인하고 있습니다.


함께 읽으면 좋은 글
높이가 제각각인 부품, 초점 하나로 다 잡을 수 있을까 — 리퀴드 렌즈 EDOF와 인터페이스 대역폭의 역할 분담
엣지 AI 추론에 INT8 양자화를 적용하기 전에 반드시 확인해야 할 것: 미세 결함이 조용히 사라지는 이유