2D로 못 잡는 형상 결함, 3D+AI 검사가 답이 되는 조건
ALGORITHM
칩 부품이 20 μm 들뜬 자리는 위에서 찍은 사진에 거의 흔적을 남기지 않고, 레이저를 30° 비스듬히 보는 카메라에서 3.9 μm 단위로 읽힙니다.
검은 에폭시와 광택 솔더가 섞인 기판에서 2D와 3D의 경계를 계산하고, 3D로 바꿀 때 새로 생기는 그늘과 잡음까지 따졌습니다.
읽는 시간 약 10분
PCB 위 칩 부품의 몸체는 검은 무광 에폭시라 빛을 거의 돌려보내지 않고, 양 끝의 솔더는 광택 있는 금속이라 빛을 한 방향으로 튕겨 냅니다. 이 부품의 한쪽 끝이 20 μm 들떠 솔더가 덜 붙은 상태를 찾는 일을 맡았다고 가정합니다. 위에서 찍은 2D 사진에서 이 부품은 정상 부품과 거의 똑같이 보입니다.
들뜬 부품은 출하 전 전기 시험을 통과할 수 있고, 진동과 열이 되풀이되는 현장에서 접합이 떨어지며 뒤늦게 불량이 됩니다. 2D 딥러닝 모델에 학습을 더 시켜도 사진에 없는 높이 정보가 생기지는 않아서, 이 결함은 계속 양품 쪽으로 넘어갑니다. 고객 쪽에서 드러나는 불량이라 원인을 거슬러 찾는 데도 시간이 듭니다.
SICK은 높이 데이터 분석과 딥러닝을 묶은 3D 검사 기능을 Nova 소프트웨어에 더했다고 밝혔습니다(metrology.news, 2026년 8월 11일). 검사 장치에서 바로 학습하고 별도 연산 장비가 필요 없다는 설명입니다. 저는 이런 3D와 AI의 조합이 언제 값을 하는지를, 높이 데이터를 만드는 광학 쪽에서 먼저 계산합니다.
위에서 찍은 사진은 높이를 모른다
2D 카메라가 재는 것은 각 화소에 들어온 빛의 양입니다. 높이가 달라도 같은 양의 빛을 돌려보내는 면은 사진에서 같은 밝기로 찍히고, 검은 에폭시처럼 반사율1이 낮은 면은 20 μm쯤 들려도 밝기가 거의 변하지 않습니다. 조명을 낮게 눕혀 들뜬 끝이 만드는 그림자를 보는 방법도 있습니다. 조명 고도각이 10°라면 20 μm 단차의 그림자는 113 μm로 화소 몇 칸 길이가 되지만, 검은 에폭시 위의 그림자는 바탕과 같은 검은색이라 대비가 거의 나지 않습니다. 높이는 밝기에 흔적을 남기지 않습니다.
지도로 빗대면 위성 사진과 등고선의 차이입니다. 위성 사진은 산과 평지를 색으로만 보여 주고, 높이는 등고선을 따로 그려야 읽힙니다. 3D 센서가 만드는 높이 맵2이 그 등고선 노릇을 해서, 밝기와 상관없이 표면이 몇 μm 올라와 있는지를 화소마다 숫자로 남깁니다.
레이저를 비스듬히 보면 높이가 위치로 바뀐다
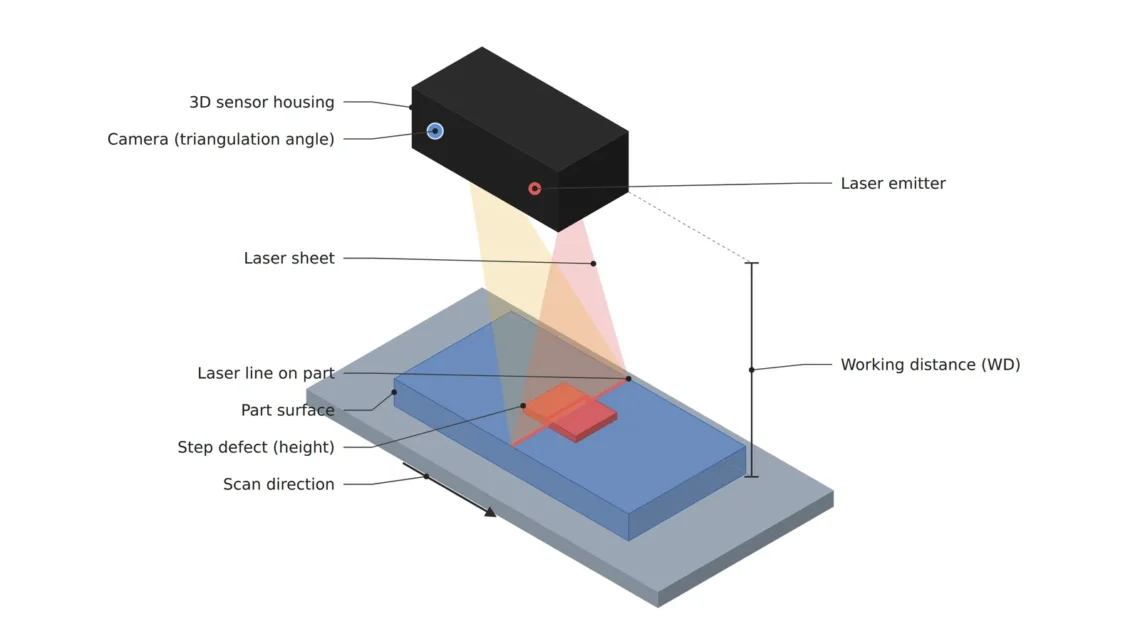
높이 맵을 만드는 방법 가운데 생산 라인에서 널리 쓰이는 것이 레이저 삼각측량3입니다. 부품 위에 수직으로 레이저 선을 긋고, 그 선을 비스듬한 각도에서 카메라로 봅니다. 표면이 Δz만큼 올라오면 카메라 화면에서 선이 Δz × sin θ만큼 옆으로 밀리고(θ는 레이저 면과 카메라 시선 사이의 각), 이 밀린 거리를 높이로 되돌립니다. 원리는 이것뿐입니다.
화소 하나가 부품 위에서 15.6 μm를 덮는 카메라(가로 2,560 px로 시야 40 mm, 가정)를 30°로 두면, 선이 한 화소 밀리는 높이는 15.6 ÷ sin 30° = 31.3 μm입니다. 선의 가운데를 밝기 분포로 나눠 읽는 서브픽셀4 정밀도를 8분의 1화소로 가정하면 높이 분해능은 3.9 μm이고, 20 μm 들뜸의 5분의 1입니다. 목표 단차의 3분의 1, 곧 6.7 μm 이하를 제 기준으로 두면 30°는 통과입니다. 각도를 15°로 줄이면 한 화소가 60.4 μm, 8분의 1화소로 7.5 μm가 되어 기준을 넘습니다.
각도를 키우면 그늘이 길어진다
각도를 키우면 분해능은 좋아지지만 그만큼 보이지 않는 자리가 늘어납니다. 카메라가 비스듬히 보니 키 큰 부품 뒤쪽은 시선에서 가려지고, 가려진 길이는 부품 높이 × tan θ입니다. 키 2 mm 전해 콘덴서 뒤로 30°에서는 1.15 mm, 45°에서는 2.0 mm가 그늘5이 됩니다. 그 안에 폭 0.6 mm짜리 작은 칩 부품이 놓여 있으면 높이 맵에서 통째로 빠지죠.
그늘을 줄이는 방법은 레이저 양쪽에 카메라를 하나씩 두고 서로의 그늘을 메우는 구성, 또는 각도를 낮추고 분해능 손해를 서브픽셀 정밀도로 메우는 구성입니다. 앞쪽은 카메라 값이 두 배가 되고, 뒤쪽은 서브픽셀 가정이 실제로 맞는지 샘플로 확인해야 합니다. 저라면 키 큰 부품과 작은 부품 사이 간격을 도면에서 먼저 재고, 간격이 그늘 길이보다 좁은 자리가 몇 군데인지부터 셉니다.
광택 솔더는 또 다른 구멍을 냅니다. 레이저가 정반사6로 한 방향으로만 튕겨 나가 카메라에 들어오지 않으면 그 자리는 값이 비고, 정면으로 들어오면 화소가 포화7돼 선의 가운데를 읽을 수 없습니다. 검은 에폭시는 반대로 빛이 모자라 노출을 늘려야 하는데, 이송 방향으로 50 μm마다 단면을 얻으려면 100 mm/s에서 초당 2,000개가 필요하고 노출은 0.5 ms 안에 끝나야 합니다. 이송 속도 자체를 정하는 일은 별도 검토가 필요합니다.
3.9μm
카메라 30°, 서브픽셀 8분의 1 가정의 높이 분해능
7.5μm
같은 카메라를 15°로 낮췄을 때
1.15mm
키 2 mm 부품 뒤로 생기는 그늘 (30°)
512만 점이면 잡음도 결함처럼 솟는다
높이 맵에서 들뜸을 찾는 첫 단계는 기판의 기준면을 맞추는 일입니다. 기판 자체가 휘고 기울어 있으니 부품이 없는 자리로 평면을 맞춘 다음, 그 평면에서 벗어난 양인 잔차8로 보면 20 μm 단차가 기울기 위에서 떠오릅니다. 걸림돌은 잔차의 잡음입니다. 높이 잡음을 표준편차 2 μm로 가정하고 임계값을 들뜸의 절반인 10 μm, 곧 잡음의 5배에 두면, 점 하나가 잡음만으로 임계값을 넘을 확률은 1,000만분의 2.9입니다.
작아 보이지만 높이 맵 한 장이 2,560 × 2,000 = 512만 점이라 장마다 1.5개꼴로 잡음 점이 결함처럼 솟습니다. 그래서 임계값 하나로 끝내지 않고, 이어진 점이 5개 이상일 때만 후보로 남기는 최소 면적 조건을 겹칩니다. 저는 이 최소 면적을 들뜸이 걸칠 단면 수의 4분의 1쯤으로 잡습니다. 20 μm 들뜸이 길이 1 mm에 걸쳐 있다면 이송 방향 50 μm 간격으로 단면 20개에 연달아 나타나니, 이 조건에서 사라지지 않습니다.
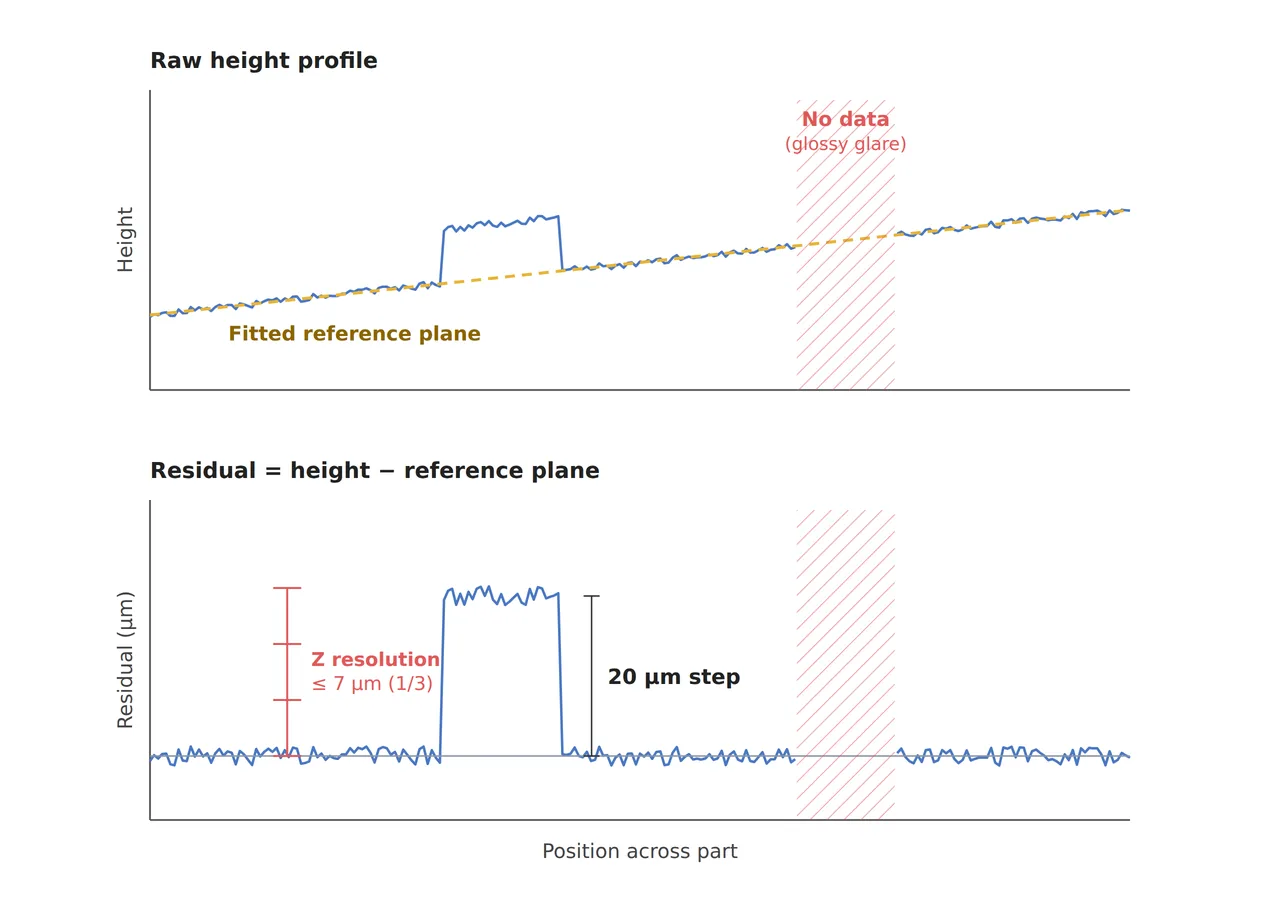
그림은 기울어진 원시 높이 단면에 기준면을 맞춘 뒤 잔차에서 20 μm 단차가 드러나는 모습과, 광택 반사로 값이 빈 구간을 함께 그린 개념도입니다. 빈 구간 안에 결함이 들어가면 기준면을 아무리 잘 맞춰도 잔차는 생기지 않습니다. 소프트웨어가 채울 수 있는 것은 값이 있는 자리까지입니다.
높이 맵 위에 얹는 AI의 몫
높이 맵이 결함을 담고 있어야 그 위의 AI가 할 일이 생깁니다. AI는 그다음입니다. 들뜸이나 부품 누락처럼 높이로 드러나는 결함은 잔차와 최소 면적만으로도 상당 부분 걸러지고, AI는 그 후보 가운데 실제 불량과 정상 편차를 가르는 데 힘을 씁니다. 2D 외관 사진과 높이 맵을 함께 넣으면 인쇄 번짐처럼 높이가 없는 결함과 들뜸처럼 밝기 차이가 없는 결함을 한 모델이 함께 봅니다. 기사에는 대표적인 양품과 불량품으로 장치에서 학습한다고만 적혀 있어서, 몇 장이면 충분한지는 결함 유형별로 직접 확인할 항목입니다.
센서의 WD9와 측정 범위는 모델마다 달라서 사양서로 확인하고, 가장 키 큰 부품과 기판 휨 위로 여유를 둡니다. 아래 표는 들뜸 하나를 잡기까지 광학과 알고리즘이 나눠 맡는 몫을 한 줄씩 적은 것입니다.
| 구분 | ① 최소 불량 크기 | ② 광학 셋업 · WD | ③ 알고리즘 파라미터 · 풀어 쓰면 |
|---|---|---|---|
| 들뜸 (높이) | 높이 20 μm, 길이 1 mm 이상 (높이 분해능 6.7 μm 이하 필요) | 레이저 삼각측량, 카메라 30°, 화소 15.6 μm, 서브픽셀 8분의 1 가정 3.9 μm. WD와 측정 범위는 센서 사양으로 확인, 키 2 mm 부품 위 여유 | 기준면 맞춤 후 잔차 임계 10 μm (잡음 2 μm 가정의 5배), 이어진 점 5개 이상만 후보. 2D 사진과 높이 맵을 함께 넣어 분류 |
| 그늘 (가림) | 키 2 mm 부품 뒤 1.15 mm (30°) | 반대편 카메라 추가, 또는 각도를 낮추고 서브픽셀로 보완 | 결측 영역을 마스크로 표시하고 판정 제외 영역으로 기록. 그 안의 부품은 따로 확인 |
| 단면 간격 | 이송 방향 50 μm | 100 mm/s에서 초당 2,000 단면, 노출 0.5 ms 이하. 검은 에폭시는 레이저 출력과 노출을 함께 계산 | 1 mm 들뜸이 단면 20개에 걸치는지 확인. 이송 속도 제어는 별도 검토 |
표의 첫 줄에서 높이 분해능이 정해져야 셋째 칸의 임계값과 AI가 뜻을 가지며, 둘째 줄의 그늘은 어떤 알고리즘으로도 메울 수 없는 자리입니다.
2D가 여전히 나은 자리도 분명합니다. 색이나 인쇄 상태처럼 높이 변화가 없는 결함은 2D로 충분하고, 3D 단면을 모으는 시간이 택트를 넘는 라인에서는 3D가 짐이 됩니다. 목표 단차가 센서 높이 분해능의 3배에 못 미치면 3D로 바꿔도 결함은 잡음 속에 남습니다. 광택 솔더와 검은 에폭시가 섞인 기판에서 결측이 얼마나 생길지는 샘플 테스트 전 확언 불가입니다.
높이 분해능과 그늘을 각도 하나로 계산하는 일은 3D 비전 엔지니어가 매일 하는 셈이고, 필요한 도구가 sin과 tan 두 개뿐이라 검사 장비 쪽 일을 처음 배우는 단계에서 손으로 풀어 보기 좋습니다. 설비에 투자하는 쪽에서는 3D와 AI라는 이름보다, 목표 단차와 센서 높이 분해능의 비가 3을 넘는지, 그늘 영역이 판정 제외로 얼마나 남는지가 실제 검출력을 더 잘 알려 줍니다. 이 글은 기술 설명이며 투자 권유가 아닙니다. 자세한 내용은 면책조항을 참고하세요.
현장 노트
이 기판에 3D 검사를 붙인다면 저는 들뜸이 없는 기판 한 장을 같은 자리에서 20번 스캔해 잔차의 표준편차부터 잽니다. 가정한 2 μm보다 크면 임계값 10 μm가 잡음의 5배라는 계산이 무너지니 각도와 노출을 다시 잡습니다. 그다음 키 큰 콘덴서 뒤 1.15 mm 안에 놓인 부품을 도면에서 골라, 그 자리의 결측 비율을 따로 기록합니다.
현장 체크포인트
스캔 20번과 도면 확인으로 잡음과 그늘의 가정을 점검했다면 이제 아래 항목만 남습니다.
- 3D 센서의 WD와 측정 범위가 가장 키 큰 부품(2 mm)과 기판 휨 위로 여유를 두고 확보되는가? (센서가 걸릴 높이에 자리가 있는지)
- 목표 단차 20 μm 대비 높이 분해능이 6.7 μm 이하인가? (각도와 서브픽셀 가정으로 계산했는지)
- 키 큰 부품 뒤 그늘 길이(30°에서 1.15 mm) 안에 검사할 부품이 몇 개인지 셌는가?
- 같은 기판을 20번 스캔해 잔차 잡음의 표준편차를 쟀는가? (2 μm 가정과 비교)
- 이어진 점 5개 조건이 1 mm 길이 들뜸을 지우지 않는지 확인했는가?
- 광택 솔더 자리의 결측 비율을 샘플 기판으로 확인했는가?
자주 묻는 질문
구조광 방식과 레이저 삼각측량은 무엇이 다른가요?
구조광은 줄무늬 같은 무늬를 면 전체에 비추고 한 번에 넓은 영역의 높이를 계산해서, 부품이 멈춰 있을 때 쓰기 좋습니다. 레이저 삼각측량은 선 하나씩 단면을 쌓아 높이 맵을 만들어서, 부품이 움직이는 동안 찍는 데 맞습니다. 두 방식 모두 비스듬히 보는 원리라 그늘과 광택면의 결측은 함께 따라옵니다.
높이 맵이 있으면 2D 사진은 없어도 되나요?
색, 인쇄, 얼룩처럼 높이가 없는 결함은 높이 맵에 나타나지 않습니다. 센서에 따라 높이와 함께 반사 밝기 영상을 주기도 하지만, 레이저 한 파장으로 찍은 밝기라 2D 컬러 카메라만큼 색 차이를 가르지는 못합니다. 검사 항목에 외관 결함이 섞여 있다면 2D 사진을 함께 두는 편이 안전합니다.
용어 풀이
- [1] 반사율 reflectance
표면에 닿은 빛 가운데 다시 돌아 나오는 몫입니다. 검은 에폭시는 반사율이 낮아 같은 조명에서도 어둡게 찍힙니다. ↩ - [2] 높이 맵 height map
화소마다 밝기 대신 높이 값을 담은 영상입니다. 3D 센서가 만듭니다. ↩ - [3] 레이저 삼각측량 laser triangulation
레이저 선을 비스듬히 본 카메라 화면에서 선이 밀린 거리로 높이를 계산하는 방법입니다. ↩ - [4] 서브픽셀 subpixel
밝기 분포의 모양을 이용해 위치를 한 화소보다 잘게 읽는 계산입니다. 얼마나 잘게 읽히는지는 잡음과 선의 모양에 달려 있어 확인이 필요합니다. ↩ - [5] 그늘 occlusion, 가림
키 큰 물체 뒤쪽이 비스듬한 카메라 시선에서 가려져 높이 값이 비는 영역입니다. ↩ - [6] 정반사 specular reflection
매끈한 면에서 빛이 들어온 각도와 같은 각도로 한 방향으로만 튕겨 나가는 반사입니다. ↩ - [7] 포화 saturation
화소가 담을 수 있는 가장 밝은 값에 닿아 그 이상을 구별하지 못하는 상태입니다. ↩ - [8] 잔차 residual
맞춰 놓은 기준면에서 실제 높이가 벗어난 양입니다. 기판의 휨과 기울기를 빼고 결함만 남기는 데 씁니다. ↩ - [9] WD working distance, 작동 거리
센서나 렌즈 앞면에서 측정할 면까지의 거리입니다. 3D 센서는 이 거리 주변의 정해진 측정 범위 안에서만 높이를 잽니다. ↩
참고 자료
- metrology.news, SICK brings AI-powered 3D machine vision to industrial inspection with Nova (2026년 8월 11일. 딥러닝과 높이 데이터 분석의 결합, 검사 장치에서의 학습, 별도 연산 장비 불필요, 대표적인 양품·불량품으로 학습)
- 계산식: 높이 분해능 = 화소 분해능 ÷ sin θ × 서브픽셀 비율, 그늘 길이 = 부품 높이 × tan θ, 그림자 길이 = 단차 ÷ tan(조명 고도각), 잡음 초과 확률(5σ, 한쪽) ≈ 2.87 × 10⁻⁷, 장당 잡음 점 = 점 수 × 초과 확률, 단면 속도 = 이송 속도 ÷ 단면 간격
함께 읽으면 좋은 글 — 밝기로는 안 보이는 솔더 리드 들뜸을 3D 구조광은 어떻게 잴까 · 3D 검사로 바꾸면 오히려 놓치는 결함 구간 · 딥러닝 vs 룰베이스(rule-based) 알고리즘, 언제 무엇을 쓰나

Noctvision
2005년부터 생산설비의 기계설계와 프로젝트 관리를 맡아 온 엔지니어입니다. 설비에 들어가는 카메라·렌즈·조명을 수식과 공개 자료로 계산하고, 가정과 출처를 함께 밝혀 기록합니다.