-
엣지 AI 비전이 현장에서 안 돌아가는 이유
20 MP 영상을 640 px 입력으로 줄이면 60 μm 흠집은 0.35칸이 되고, 반사점이 섞인 캘리브레이션은 INT8 눈금을 네 배로 굵게 만듭니다. 엣지 AI 검사가 흔들릴 때 재학습 전에 증상마다 먼저 잴 숫자를 계산했습니다.
-
엣지 AI 추론 지연은 NPU보다 카메라 인터페이스가 먼저 정한다
NPU를 두 배 빠른 것으로 바꿔도 판정 지연은 21.2 ms에서 17.2 ms로 19 %만 줄어듭니다. 12 MP 프레임이 10GigE를 건너는 10.7 ms가 절반이기 때문입니다. RDMA와 회선 속도, 분리형 구성이 줄이는 시간을 토막별로 계산했습니다.
-
PCB 검사에서는 렌즈가 AI보다 먼저다
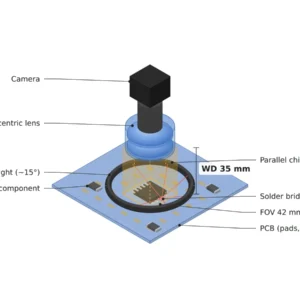
일반 렌즈로 42 mm 시야를 150 mm에서 보면 가장자리 시선이 8.0° 기울어, 높이 2 mm 부품 바깥쪽 0.28 mm가 가려집니다. 그 안의 25 μm 브릿지는 재학습으로 찾을 수 없고, 텔레센트릭 렌즈나 배치 계산으로…
-
휴머노이드가 물체를 잡을 때, 카메라는 무엇을 봐야 하나
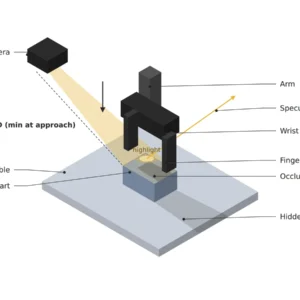
파지점 허용 오차가 0.5 mm라면 머리 카메라의 1 m 깊이 오차 1.8 mm로는 집을 수 없고, 손목 카메라가 184.8 mm 안으로 들어와야 세 칸이 됩니다. 건네받는 물체는 78 ms 지연 동안 7.8 mm…
-
서버에선 잘 됐는데 엣지에선 왜 정확도가 떨어지나
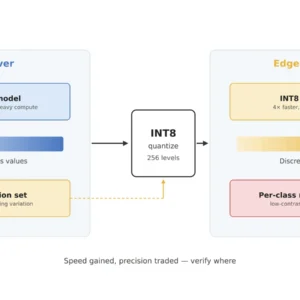
보드에서 새로 놓친 작은 결함 6장은 전체 정확도를 0.6%p만 깎지만 작은 결함 재현율은 20.0%p 떨어뜨립니다. 축소 보간 하나로도 3 px 흑점에 남는 대비가 0%에서 100%까지 흔들립니다.
-
Jetson Orin Nano 초기 셋업에서 막히는 네 가지
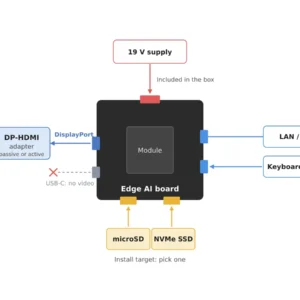
Orin Nano의 검은 화면은 대개 펌웨어 36.0 미만에서 나옵니다. 셋업을 마친 뒤에도 5 MP 카메라 30 fps는 1.21 Gbit/s로 기가비트 랜을 넘고, 640 px 입력에서 100 μm 흠집은 0.8 px로 줄어듭니다.