포토메트릭 스테레오는 움직이는 부품에서 정지 조건을 0.5 ms로 옮긴다
LIGHTING
움직이는 부품에서도 포토메트릭 스테레오는 법선을 잡지만, 정지 조건은 사라지지 않고 두 노출 사이 0.5 ms로 옮겨 갑니다.
무광 도장 사출 하우징의 300 μm 눌림을 예로, 컬러 다중화 스트로빙의 노출 간격과 베이어 해상도와 조명 각도를 계산했습니다.
읽는 시간 약 15분
책상 위 종이를 위에서 스탠드로 비추면 구김이 잘 보이지 않다가, 스탠드를 옆으로 눕히면 구김마다 한쪽이 밝고 반대쪽이 어두워집니다. 무광 도장된 사출 하우징의 얕은 눌림도 같습니다. 색도 밝기도 정상 면과 거의 같고 기울기만 다르니, 한 방향 조명의 2D 영상에는 콘트라스트가 거의 생기지 않습니다.
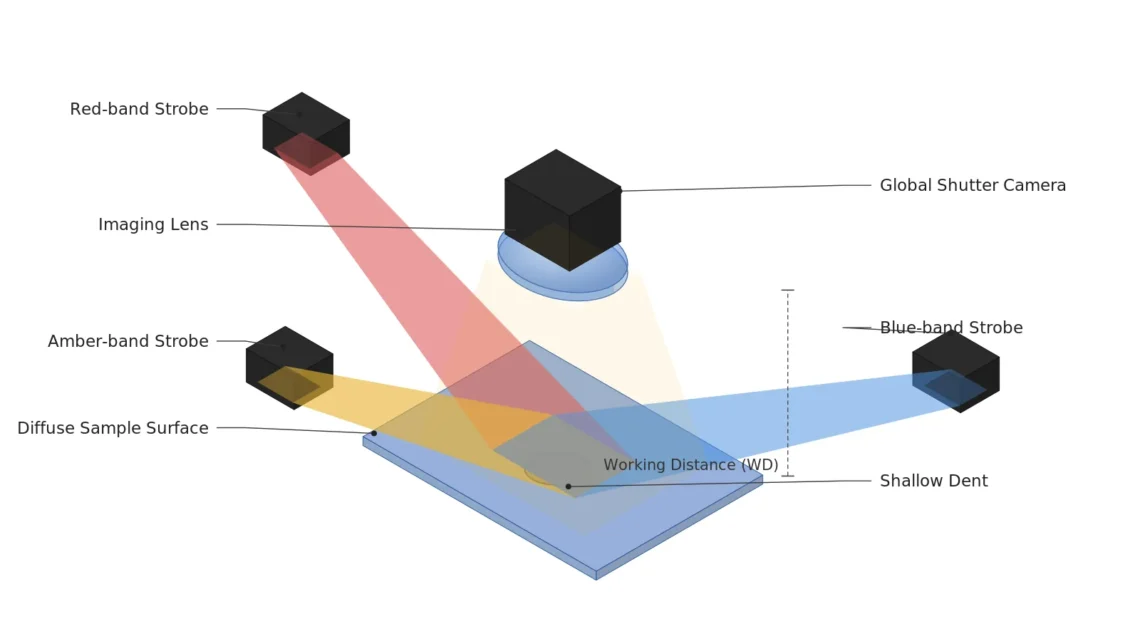
포토메트릭 스테레오(photometric stereo)1는 이 스탠드를 여러 방향으로 옮겨 가며 같은 자리를 찍고, 화소마다 밝기가 어떻게 바뀌는지에서 표면 법선2을 푸는 방법입니다. 오래된 약점은 그동안 카메라와 부품이 모두 멈춰 있어야 한다는 점이었어요. 라인을 세우거나, 멈췄다 가는 로봇 검사로 묶거나, 표면 검사를 샘플링으로 낮추는 길밖에 없었습니다.
조명 방향을 시간 대신 색으로 나누는 컬러 다중화가 이 약점을 건드립니다. 제가 따져 보려는 것은 부품이 움직이는 동안 법선을 잡으려면 노출 간격과 화소와 조명 각도를 각각 얼마로 정해야 하고, 색으로 나눈 대가가 무엇인지입니다. 부품은 무광 도장된 사출 하우징으로 두고, 반사율이 높은 금속면은 따로 다룹니다.
기울기만 다른 결함은 한 방향 조명으로 드러나지 않는다
포토메트릭 스테레오의 식은 표면이 램버시안(Lambertian)3에 가깝다는 가정 위에 서 있습니다. 어느 방향에서 보아도 밝기가 같고, 그 밝기가 조명 방향과 법선 사이 각의 코사인에만 비례하는 면이에요. 무광 도장면은 이 가정에 가깝고, 경면 연마한 금속 커버처럼 정반사4가 강한 면은 가장 멀리 있습니다. 정반사 하이라이트가 하얗게 날아간 화소에서는 법선 해가 틀린 값으로 수렴하니, 그런 면이라면 반사된 무늬의 기울기를 읽는 편향 측정이 물리적으로 맞습니다.
신호의 크기도 계산할 수 있습니다. 지름 300 μm, 깊이 5 μm 눌림을 코사인 단면으로 두면 가장 가파른 기울기는 52 mrad, 약 3°입니다. 램버시안 면에서 조명이 광축에서 θ만큼 기울어 있으면 밝기는 기울기 × tan θ만큼 변해서, θ = 30°면 3.0 %, 45°면 5.2 %, 60°면 9.1 %입니다. 차이가 세 배입니다. 조명을 눕힐수록 같은 눌림이 진하게 보이지만, 곡면에서는 그림자가 지는 자리도 늘어납니다. 저는 이 둘 사이에서 45° 안팎을 출발점으로 잡습니다.
방향이 셋 이상이어야 화소마다 법선 세 성분을 풀 수 있습니다. 방향을 시간으로 나누면 방향 수만큼 노출이 필요하고, 그 노출이 모두 같은 화소에 같은 표면 점을 담고 있어야 합니다. 정지 조건은 바로 이 대목에서 생깁니다. 무광 도장이 실제로 램버시안에 얼마나 가까운지는 도료와 광택도에 따라 달라 샘플 테스트 전 확언 불가입니다.
방향을 시간으로 나누면 부품이 멈춰야 한다
조명을 하나씩 켜며 네 장을 찍는 동안 부품이 움직이면 장마다 같은 화소에 다른 표면 점이 담기고, 법선 계산은 서로 다른 점의 밝기를 섞어 무너집니다. 그래서 순차 조명 포토메트릭 스테레오는 실험실과 고정 설비, 멈췄다 가는 로봇 검사에 머물러 왔습니다. 조명을 스트로빙5으로 짧게 터뜨려 번짐을 줄여도 장과 장 사이의 이동은 남습니다.
오스트리아 AIT(Austrian Institute of Technology)의 PHOTODEX는 이 지점을 겨냥한 시스템으로 VISION Award 2026 최종 후보 다섯 팀에 올랐습니다. VISION 주최 측의 후보 소개에 따르면 고속 촬영과 밝은 컬러 코딩 스트로빙 조명을 묶어 필요한 조명 정보를 서로 가까운 두 번의 노출로 얻고, 손에 들거나 로봇이 계속 움직이는 동안 검사합니다. 카메라 자세를 알려진 CAD 모델에 대해 추정해 모든 영상을 디지털 트윈에 맞춰 붙이고, 찾은 결함을 모델 위의 위치로 남긴다는 설명도 있습니다. 2026년 10월 7일 슈투트가르트 VISION 2026에서 발표된 수상작은 photonicSENS의 라이트필드 카메라였고, PHOTODEX는 최종 후보로 남았습니다.
두 번의 노출이라는 말은 정합 문제가 사라졌다는 뜻보다, 정합해야 할 시간이 두 노출 사이로 줄었다는 뜻으로 읽어야 합니다. 그 간격 안에서 부품이 몇 μm 움직이는지가 새 설계 사양이 되고, 이 값은 계산으로 정해집니다. 스트로브가 아무리 짧아도 두 노출 사이에 움직인 거리는 그대로 남기 때문입니다.
정지 조건은 두 노출 사이 0.5 ms로 옮겨 간다
2,048 × 1,536 px, 화소 3.45 μm인 컬러 글로벌 셔터6 카메라로 계산합니다(가정). 50 μm/px면 시야가 102.4 × 76.8 mm이고, 25 mm 렌즈로 배율 0.069배를 만들면 WD7가 약 387 mm라 다방향 조명 링을 둘 자리는 넉넉합니다. 두 노출 사이에 부품이 한 칸, 50 μm보다 덜 움직여야 두 장의 같은 화소가 같은 점을 담습니다.
손으로 들고 초속 100 mm로 훑는다면 두 노출 간격은 0.5 ms 안이어야 하고, 이는 초당 2,000장 카메라의 프레임 간격입니다. 로봇이 초속 250 mm로 움직이면 0.2 ms, 초당 5,000장급으로 줄어듭니다. 초당 200장 카메라라면 간격 5 ms 동안 500 μm, 10칸을 움직여 두 장을 영상으로 맞춰 붙여야 하는데, 무늬가 없는 무광 도장면은 맞춰 붙일 단서가 적어요. 정합이 쉽지 않습니다. 고속 촬영이 이 방식의 조건으로 붙는 까닭입니다.
노출 하나 안의 번짐은 스트로브 폭이 정합니다. 100 μs 스트로브라면 초속 100 mm에서 10 μm, 0.2칸이고, 초속 250 mm에서도 25 μm, 반 칸입니다. 같은 빛 에너지를 10 ms 연속 조명 대신 100 μs에 몰아야 하니 피크 출력은 100배가 필요하고, 조명 전원과 발열 설계가 이 숫자를 따라 정해집니다.
0.5ms
초속 100 mm에서 두 노출 사이 허용 간격 (한 칸 = 50 μm)
100배
10 ms 연속 조명 대비 100 μs 스트로브의 피크 출력
5.2%
45° 조명에서 3° 눌림이 만드는 밝기 변화
세 숫자는 움직이며 찍는 포토메트릭 스테레오가 카메라와 조명의 문제로 바뀌었다는 점을 보여 줍니다. 알고리즘이 하던 정합을 고속 촬영이 맡고, 번짐을 스트로브가 맡고, 남은 신호 5 %를 조명 각도가 지킵니다. 셋 가운데 하나라도 어긋나면 법선 지도는 그럴듯한 모양으로 흐려집니다.
색으로 나눈 방향은 베이어 화소를 나눠 갖는다
색으로 방향을 나누면 노출은 줄지만 다른 곳에서 값을 치릅니다. 그림은 컬러 노출 한 장이 색 띠로 갈라져 법선 지도가 되는 흐름을 그린 개념도입니다.
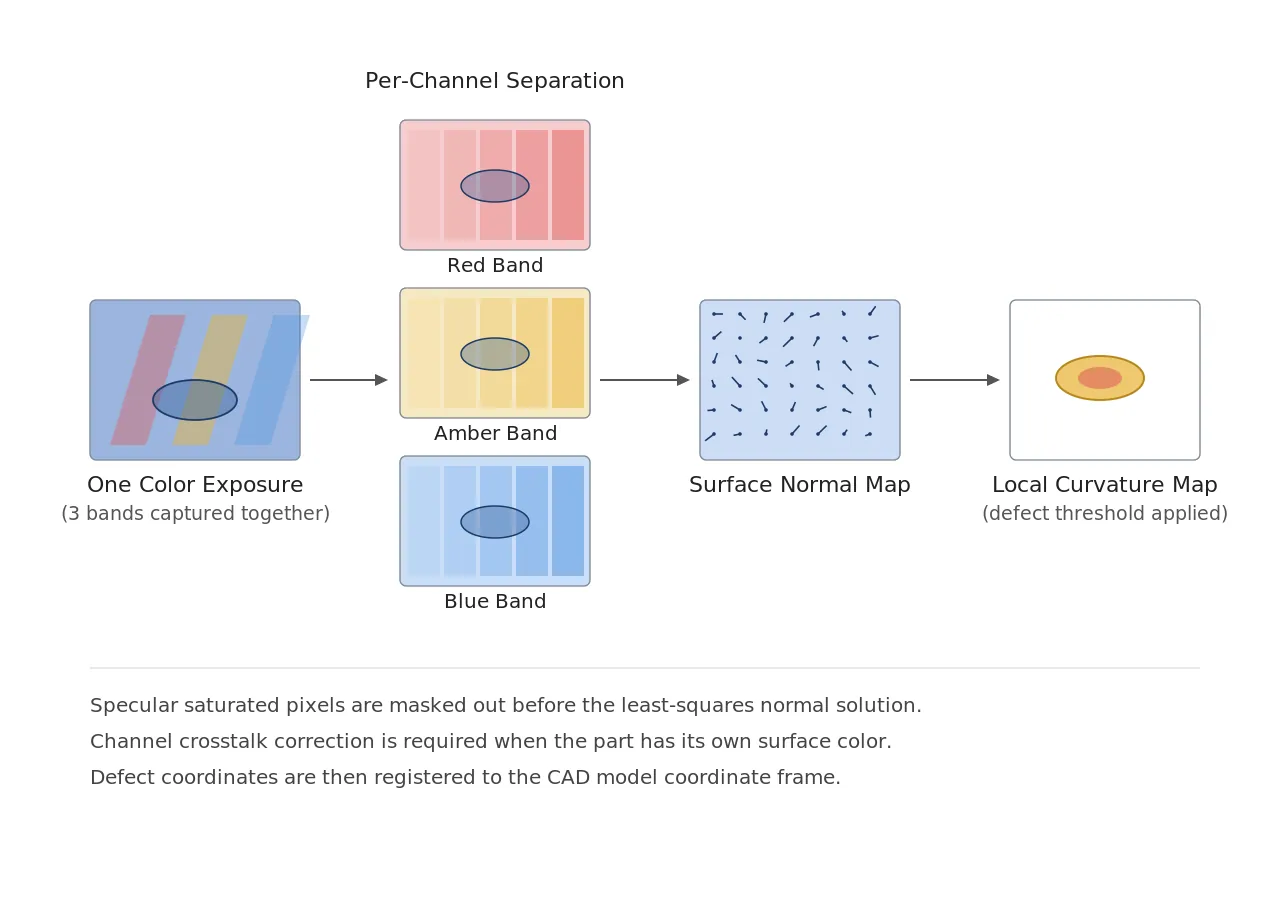
컬러 카메라의 베이어 배열8은 빨강과 파랑을 가로세로 두 칸에 하나씩만 받습니다. 빨강 조명이 맡은 방향은 100 μm 간격으로만 표본이 찍혀서, 300 μm 눌림은 화소로는 6칸이지만 그 방향의 표본으로는 3개입니다. 선폭 150 μm 각인 문자는 1.5개라 결손 여부를 가르기 어렵습니다. 표본이 모자랍니다. 각인까지 보려면 화소를 25 μm로 줄여 시야를 51.2 × 38.4 mm로 좁혀야 하고, 25 mm 렌즈로 WD는 약 206 mm, 두 노출 간격은 초속 100 mm에서 0.25 ms로 다시 줄어듭니다.
부품이 제 색을 가지면 문제가 하나 더 붙습니다. 붉은 도장면이라면 파란 조명이 맡은 방향의 신호가 빨강보다 크게 약해져 그 방향의 법선 오차가 커지고, 색 필터끼리 서로의 파장을 조금씩 넘겨받는 크로스토크9도 흰 기준판으로 재서 빼야 합니다. 그래서 저는 색 다중화를 고르기 전에 부품 색을 조명 색 배정표와 나란히 놓고 봅니다. 색이 여러 가지인 부품이라면 방향을 시간으로 나누고 정지를 받아들이는 쪽이 정확도에서 낫습니다.
한 장으로 법선을 얻는 착상은 2009년 특허에도 있다
색으로 방향을 나누는 착상 자체는 새롭지 않고, 새로운 쪽은 움직임과 좌표입니다. 아래 표의 특허들은 한 장 또는 적은 장수로 법선을 얻는 착상과, 법선으로 검사 영상을 만드는 방법이 어떻게 이어져 왔는지를 보여 줍니다.
| 특허 번호 | 명칭 | 권리자 (원출원인) | 우선일 · 등록일 |
|---|---|---|---|
| US 8,717,578 B2 | Profilometer, measuring apparatus, and observing apparatus | Omron Corp. | 2009-04-10 · 2014-05-06 |
| US 2012/0056994 A1 | Single-shot photometric stereo by spectral multiplexing | University of Southern California | 2010-08-30 · 등록 없이 포기 |
| US 9,396,544 B2 | Single image photometric stereo for colored objects | Adobe Inc. (Adobe Systems Inc.) | 2014-01-08 · 2016-07-19 |
| US 9,773,304 B2 | Inspection apparatus, inspection method, and program | Keyence Corp. | 2014-06-09 · 2017-09-26 |
Omron의 특허는 각도에 따라 밝기가 다른 광원 분포를 쓰고, 실시예에서 RGB 색 코드 조명으로 한 장의 영상에서 법선 방향을 추정합니다. 남부 캘리포니아 대학의 출원은 표면 색을 변수로 두고 광원 셋 이상과 다섯 채널 이상의 카메라로 한 장에서 색과 법선을 함께 푸는 방법인데, 등록되지 않고 포기되었습니다. Adobe의 특허는 빨강, 초록, 파랑 조명 아래 찍은 한 장을 채널별로 갈라 색이 있는 물체의 법선과 깊이를 구합니다. Keyence의 특허는 세 방향 이상의 영상에서 구한 법선으로 기울기 영상을 만들고, 줄인 영상들과 합쳐 결함 크기에 맞춘 검사 영상을 만듭니다. 부품 고유색을 다룬 출원이 두 건이나 있다는 점이 색 배정 검토가 왜 필요한지를 뒷받침합니다.
움직이며 찍는 검사에서 새로 생기는 일은 좌표입니다. 고정 스테이션에서는 부품이 늘 같은 자리에 와서 시야 안 좌표가 곧 부품 좌표지만, 손이나 로봇으로 움직이면 장마다 시점이 달라 결함이 부품의 어디인지 따로 정해야 합니다. 같은 부품의 같은 자리에서 결함 이력이 쌓여야 공정 개선으로 이어지니, 저는 이동 검사의 가치를 속도보다 이 좌표계에서 찾습니다. PHOTODEX가 CAD 모델과 디지털 트윈10 정합을 함께 내세우는 이유도 같은 자리에 있다고 봅니다.
움직이며 찍는 법선 지도의 셋업 표
앞의 계산을 한 표에 모으면, 움직이는 부품에서의 포토메트릭 스테레오가 화소와 시간과 조명 각도를 하나의 식으로 묶는다는 점이 보입니다. 시야를 좁히면 허용 간격이 같이 줄어드는 관계가 표의 중심입니다.
| 항목 | 기준값 | 조건 · 근거 | 풀어 쓰면 |
|---|---|---|---|
| ① 최소 불량 크기 (μm) | 눌림 지름 300 μm · 깊이 5 μm, 싱크 마크 지름 500 μm, 각인 선폭 150 μm | 50 μm/px에서 눌림 6칸(빨강 · 파랑 표본 3개). 각인은 25 μm/px라야 색 표본 3개 | 색으로 나누면 방향마다 화소가 반으로 준다 |
| ② 조명 | 방향별 색 배정 스트로빙(빨강 · 호박색 · 파랑), 광축에서 45° 안팎, 스트로브 100 μs | 3° 눌림 밝기 변화 5.2 %(45°). 10 ms 연속 대비 피크 100배. 부품 색과 배정표 대조 | 짧고 밝게 터뜨린다 |
| ② 카메라 · 렌즈 · WD | 컬러 글로벌 셔터 2,048 × 1,536 px(3.45 μm 가정), 25 mm F/5.6, 시야 102.4 × 76.8 mm | WD 약 387 mm 확보 필요(얇은 렌즈 근사), 두 노출 간격 0.5 ms(초속 100 mm) · 0.2 ms(초속 250 mm) | 두 장 사이에 한 칸도 움직이면 안 된다 |
| ③ 알고리즘 파라미터 | 크로스토크 행렬 보정 → 램버시안 최소자승 법선 → 곡률11 지도, 정반사 포화 화소 마스킹 | 판정선 곡률 편차 3σ(정상품 30장으로 재추정), 결함 좌표를 CAD 좌표계로 변환 | 밝기보다 휜 정도로 판정한다 |
이 표에서 다른 칸을 모두 끌고 다니는 칸은 ②의 두 노출 간격입니다. 각인을 보려고 화소를 25 μm로 줄이면 간격이 0.25 ms로 줄고, 그만큼 더 빠른 카메라와 더 밝은 스트로브가 필요해집니다. 분해능과 이동 속도와 조명 피크 출력이 한 식에 묶여 있어서, 사양서에는 셋을 같은 줄에 적어야 합니다. 셋은 한 몸입니다.
다른 방법이 나은 자리도 분명합니다. 고광택이나 경면 표면은 램버시안 가정이 성립하지 않아 편향 측정이 맞고, 색이 진하고 여러 가지인 부품은 방향을 시간으로 나누고 정지를 받아들이는 쪽이 정확합니다. 결함이 이미 색이나 밝기 차이로 보인다면 법선 복원은 계산만 늘리고, 절대 높이가 필요하다면 기울기를 적분하며 쌓이는 낮은 주파수 오차 때문에 구조광이나 공초점 계열이 낫습니다. 표면 반사 특성은 도장 로트와 표면 처리, 시간에 따른 변화로 달라져 어느 쪽이 맞는지는 샘플 테스트 전 확언 불가입니다.
광학계를 꾸리는 일은 비전 엔지니어의 몫이지만, 이 표의 시간 칸은 카메라와 조명 전원을 고르는 쪽이, 좌표 칸은 품질 데이터를 쌓는 쪽이 함께 정해야 합니다. 사양을 검토하는 쪽에서는 움직이며 검사한다는 말보다 두 노출 간격이 몇 ms이고 결함이 부품 좌표로 남는지를 확인하면 됩니다. 이 글은 기술 설명이며 투자 권유가 아닙니다. 자세한 내용은 면책조항을 참고하세요.
현장 노트
이 방식을 검토한다면 저는 노출 두 번이면 정지 조건이 사라진다는 설명을 받아 적기 전에, 두 노출 간격에 실제 이동 속도를 곱한 값부터 셉니다. 그 값이 한 칸 50 μm를 넘는다면 법선 지도의 품질보다 정합 오차를 먼저 의심합니다. 다음으로 흰 기준판으로 색 채널 크로스토크를 재고, 부품 색이 바뀌는 로트마다 파란 방향의 신호가 빨강의 몇 분의 1인지 확인합니다.
현장 체크포인트
이동 거리와 크로스토크를 확인했다면 아래 질문에 답할 차례입니다.
- 렌즈에서 부품까지 WD 약 387 mm(25 mm 렌즈, 시야 102.4 mm)가 다방향 조명 링과 손잡이나 로봇 끝단을 피해 실제로 확보되는가? (각인용으로 시야를 줄이면 약 206 mm)
- 부품 표면이 확산 반사 우세인지 실물로 확인했는가? (정반사 하이라이트가 하얗게 날아가는 자리는 법선이 틀린다)
- 두 노출 간격이 실제 이동 속도에서 한 칸(50 μm) 이동보다 짧은가? (초속 100 mm면 0.5 ms)
- 카메라가 글로벌 셔터이고 두 노출을 그 간격 안에 찍을 수 있는가?
- 스트로브 피크 출력과 발열이 100 μs 펄스에서 감당되는가? (10 ms 연속 대비 100배)
- 부품 색이 조명 색 배정과 충돌하지 않는가? (붉은 부품에 파란 방향을 맡기면 신호가 약하다)
- 결함 좌표를 CAD 좌표계로 옮기는 경로가 준비되어 있는가?
자주 묻는 질문
조명 방향은 몇 개가 적당한가요?
법선 세 성분을 풀려면 셋이 최소이고, 정반사나 그림자가 한 방향을 망칠 때를 대비하면 넷 이상이 안전합니다. 노출 두 번에 색 셋씩 실으면 여섯 방향까지 담을 수 있어, 정반사에 걸린 방향을 빼고도 셋 이상이 남습니다. 방향을 늘리는 만큼 링이 커지니 WD 387 mm 안에서 링 지름을 함께 따져야 합니다.
법선 지도로 깊이 5 μm를 잴 수 있나요?
법선을 적분하면 높이를 얻을 수는 있지만, 기울기 잡음이 적분을 따라 쌓여 낮은 주파수로 출렁입니다. 눌림 하나의 깊이와 같은 좁은 범위의 상대 높이는 쓸 만해도, 부품 전체의 휨처럼 넓은 범위의 절대 높이는 구조광이나 공초점으로 재는 편이 맞습니다. 판정은 높이로 바꾸지 않고 곡률 지도에서 하는 쪽이 이 적분 오차를 피하는 길입니다.
용어 풀이
- [1] 포토메트릭 스테레오 photometric stereo
조명 방향을 바꿔 가며 같은 자리를 여러 번 찍고, 밝기 변화에서 표면의 기울기를 푸는 방법입니다. 스탠드를 옮겨 가며 종이 구김을 읽는 것과 같은 원리예요. ↩ - [2] 표면 법선 surface normal
표면의 한 점에서 면에 수직으로 선 방향입니다. 법선이 기운 정도가 곧 그 점의 기울기입니다. ↩ - [3] 램버시안 Lambertian surface
어느 방향에서 보아도 같은 밝기로 보이는 이상적인 무광 면입니다. 밝기가 조명과 법선 사이 각의 코사인에 비례합니다. ↩ - [4] 정반사 specular reflection
빛이 거울처럼 들어온 각과 같은 각으로 한 방향으로만 튕겨 나가는 반사입니다. 하이라이트가 하얗게 날아가는 원인입니다. ↩ - [5] 스트로빙 strobing
조명을 아주 짧은 시간만 강하게 켜는 방식입니다. 켜진 시간이 짧을수록 움직이는 물체의 번짐이 줄어듭니다. ↩ - [6] 글로벌 셔터 global shutter
센서의 모든 화소가 같은 순간에 노출을 시작하고 끝내는 방식입니다. 줄마다 시차가 있는 롤링 셔터와 달리 움직이는 물체가 기울어 찍히지 않습니다. ↩ - [7] WD working distance, 작동 거리
렌즈 앞에서 검사할 면까지의 거리입니다. 본문 값은 얇은 렌즈 근사로 렌즈 중심을 기준으로 계산했습니다. ↩ - [8] 베이어 배열 Bayer pattern
컬러 센서의 화소마다 빨강, 초록, 파랑 필터 가운데 하나를 바둑판처럼 얹은 배열입니다. 색 하나만 보면 화소 간격이 넓어집니다. ↩ - [9] 크로스토크 color crosstalk
한 색 채널에 다른 색 조명의 빛이 조금씩 섞여 들어오는 현상입니다. 흰 기준판으로 섞이는 비율을 재서 행렬로 빼 줍니다. ↩ - [10] 디지털 트윈 digital twin
실제 부품과 같은 형상과 좌표를 가진 디지털 모델입니다. 결함을 이 모델 위의 위치로 남기면 같은 자리의 이력을 쌓을 수 있습니다. ↩ - [11] 곡률 curvature
표면이 얼마나 휘었는지를 나타내는 값으로, 기울기가 자리에 따라 바뀌는 빠르기입니다. 눌림의 가장자리처럼 기울기가 급하게 바뀌는 곳에서 커집니다. ↩
참고 자료
- Messe Stuttgart, VISION Award 2026 Shortlist of the best submissions (AIT PHOTODEX: 고속 촬영과 컬러 코딩 스트로빙, 서로 가까운 두 번의 노출, CAD 모델 기반 자세 추정과 디지털 트윈 정합, 2026년 10월 7일 발표 세션)
- Imaging and Machine Vision Europe, photonicSENS wins VISION Award 2026 for single-shot 3D light field camera technology (2026년 10월 7일 시상)
- Omron Corp., 미국 등록특허 US8717578B2 Profilometer, measuring apparatus, and observing apparatus (우선일 2009년 4월 10일, 출원 2010년 4월 9일, 등록 2014년 5월 6일)
- University of Southern California, 미국 공개특허 US20120056994A1 Single-shot photometric stereo by spectral multiplexing (우선일 2010년 8월 30일, 출원 2011년 8월 30일, 공개 2012년 3월 8일, 포기)
- Adobe Inc.(원출원인 Adobe Systems Inc.), 미국 등록특허 US9396544B2 Single image photometric stereo for colored objects (우선일 · 출원 2014년 1월 8일, 등록 2016년 7월 19일)
- Keyence Corp., 미국 등록특허 US9773304B2 Inspection apparatus, inspection method, and program (우선일 2014년 6월 9일, 출원 2016년 12월 19일, 등록 2017년 9월 26일)
- 계산식: 코사인 단면 최대 기울기 = π × 깊이 ÷ 지름, 램버시안 밝기 변화 ≈ 기울기 × tan(조명 기울기), 시야 = 화소 수 × 화소 분해능, WD ≈ f × (1 + 1/m), 허용 노출 간격 = 화소 분해능 ÷ 이동 속도, 노출 중 번짐 = 이동 속도 × 스트로브 폭, 피크 출력 비 = 연속 노출 시간 ÷ 스트로브 폭, 베이어 색 표본 간격 = 2 × 화소 분해능
함께 읽으면 좋은 글 — 밝기 증강은 그림자 방향과 하이라이트 위치를 옮기지 못한다 · 움직이는 부품은 빛이 켜진 시간으로 멈춰 찍는다 · 고속 라인에서 결함을 놓치지 않는 광학 설계의 조건

Noctvision
2005년부터 생산설비의 기계설계와 프로젝트 관리를 맡아 온 엔지니어입니다. 설비에 들어가는 카메라·렌즈·조명을 수식과 공개 자료로 계산하고, 가정과 출처를 함께 밝혀 기록합니다.


함께 읽으면 좋은 글
위상측정 편향법(PMD)으로 고광택 사출품의 20 μm 함몰을 잡는 법
PySide6와 OpenCV로 만드는 비전 검사 프로그램