-
PySide6와 OpenCV로 만드는 비전 검사 프로그램
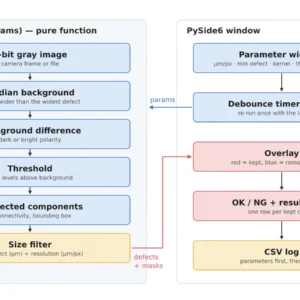
PySide6와 OpenCV로 만든 220줄 남짓의 검사 UI에서는 3 px 크기 필터와 임계 25계조가 검출 하한을 함께 정합니다. 폭 1,021 px 영상을 bytesPerLine 없이 넘기면 265 px 스크래치가 37 px 막대로 섭니다.
-
머신비전 설비 도입 전 사양서에 먼저 적어야 할 것
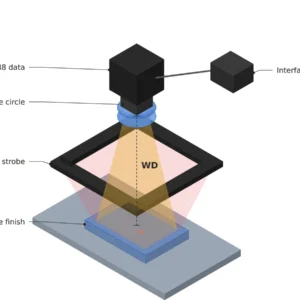
결함 100 μm, FOV 100 mm, 100 mm/s 사출 커버를 예로 견적 요청서를 분해능 33.3 μm/px, 노출 244 μs, 대역폭 122.9 MB/s 순서로 채우면 견적이 같은 조건에서 돌아옵니다. 미검출률 1%를 약속받으려면 NG 견본…
-
비전 카메라와 조명의 자리는 기구 설계 단계에서 먼저 잡는다
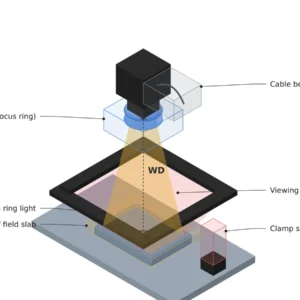
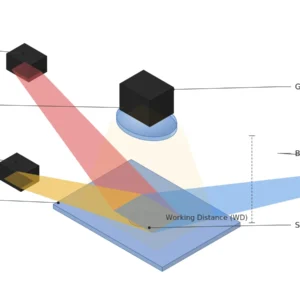
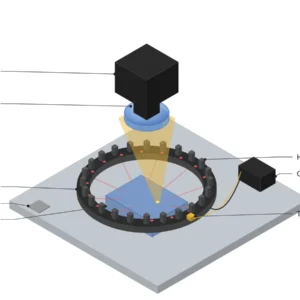
기구 설계가 끝난 뒤에는 조명 자리가 없습니다. FOV 100 mm 카메라의 링 조명 구멍은 대각선과 높이 30 mm를 넣으면 106.5 mm가 필요하고, 반경 40 mm 저각 링은 부품 위 10.7 mm에 놓여 반경…
-
엣지 AI 비전이 현장에서 안 돌아가는 이유
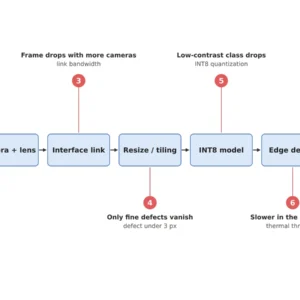
20 MP 영상을 640 px 입력으로 줄이면 60 μm 흠집은 0.35칸이 되고, 반사점이 섞인 캘리브레이션은 INT8 눈금을 네 배로 굵게 만듭니다. 엣지 AI 검사가 흔들릴 때 재학습 전에 증상마다 먼저 잴 숫자를 계산했습니다.
-
비전 판정은 끝났는데 PLC는 왜 늦게 알까
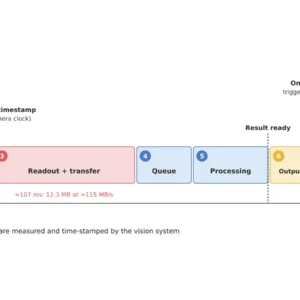
추론이 25 ms에 끝나도 4,096 × 3,000 px 영상은 1GigE로 보내는 데만 106.9 ms가 걸립니다. 처리 p99가 60 ms면 150 ms 트리거마다 1% 넘는 결과가 다음 트리거 뒤에 도착하니, 결과에는 트리거 번호와 노출…
-
반사 심한 금속 표면의 스크래치는 조명부터 다시 고른다
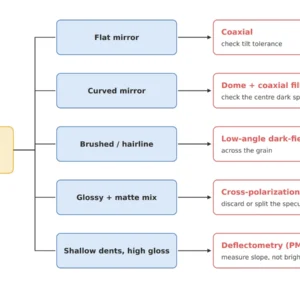
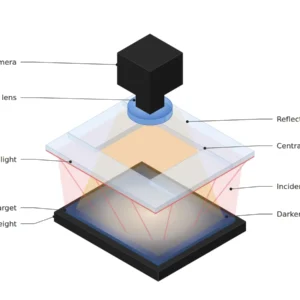
연마·도금 금속의 스크래치 조명은 표면 모양으로 고릅니다. 평탄 경면은 동축인데 확산판이 없으면 허용각이 0.93°이고, 곡면은 돔 구멍이 비치는 자리를, 헤어라인은 15° 저각 조명을, 유광과 무광 혼재는 교차 편광과 HDR 두 장을 계산했습니다.
-
센서를 바꾸면 조명도 다시 계산해야 합니다
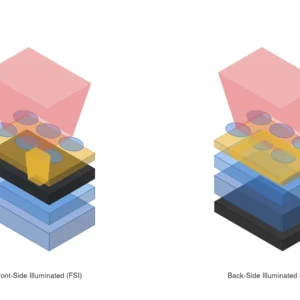
940 nm 양자 효율 15 %는 550 nm 대비 광자 4.9배, 와트 2.85배의 조명을 요구하고, 움직이는 부품에서 노출을 3분의 1로 줄이면 14.6배와 8.5배가 됩니다. 실리콘의 흡수 깊이 54.6 μm가 그 이유입니다.
-
포토메트릭 스테레오는 움직이는 부품에서 정지 조건을 0.5 ms로 옮긴다
움직이는 부품에서 포토메트릭 스테레오를 쓰면 정지 조건은 두 노출 사이로 옮겨 갑니다. 50 μm/px에서 초속 100 mm면 간격 0.5 ms, 색으로 나눈 방향은 베이어 표본이 100 μm 간격이라 150 μm 각인은 1.5개에 그칩니다.
-
LED 조명이 어두워지면 어제의 임계값이 오늘 결함을 놓친다
흰 이물과 임계값 사이의 여유가 14.3 %라면 광출력이 15 % 떨어지는 날부터 이물은 알람 없이 통과합니다. 워밍업만으로 7.5 %가 빠질 수 있어 정지 한계를 −10 %에 두고, 재보정 주기는 처음 4주의 기울기로 계산합니다.
-
플랫필드 보정 게인은 조명 불균일과 함께 잡음도 키운다
플랫필드 보정은 모서리의 평균 밝기만 되돌립니다. 빛이 60 %인 모서리의 게인 1.67배는 잡음을 1.29배로 키워 같은 판정선을 잡음이 넘을 확률을 30배로 만들고, 조명 균일도 ±10 %를 지키면 그 배수가 2.3배로 줄어듭니다.