비전 알고리즘
영상에서 결함을 골라내는 규칙과 모델, 그리고 판정이 틀렸을 때 생기는 비용을 다룹니다. 룰베이스와 딥러닝의 역할 분담, 이상탐지, 필터 순서처럼 조명과 광학이 만든 영상을 판정으로 바꾸는 단계입니다.
처음 읽을 글
- 딥러닝 vs 룰베이스 알고리즘, 언제 무엇을 쓰나 — 두 방식이 각각 유리한 조건
- 과검출과 미검출, 어느 쪽이 더 비싼가 — 판정 기준을 비용으로 정하는 법
- PySide6와 OpenCV로 만드는 비전 검사 프로그램 — 파라미터를 화면에서 조정하는 최소 UI 전체 코드
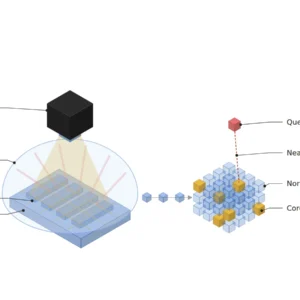
- 정상 패치를 전부 기억해야 하는가 — 메모리뱅크 이상탐지의 코어셋 설계
-
메모리뱅크 이상탐지는 정상 패치를 전부 기억해야 할까
정상 패치를 모두 저장하면 6.29 GB, 코어셋 1 %면 62.9 MB지만 탐색은 이미지당 2.58조 곱셈-누산이라 택트를 넘깁니다. 코어셋 비율의 상한은 탐색 시간, 하한은 정상 검증 과검출이 정합니다.
-
경량 모델은 왜 가장 가는 결함부터 놓칠까
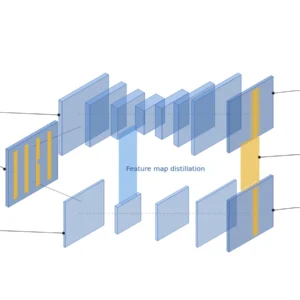
10 μm/px에서 3 px인 30 μm 트레이스 결손은 학생 출력 stride 4에서 0.75칸으로 떨어져 증류 온도와 상관없이 사라질 수 있습니다. stride 2, T = 2~4, stride 8 층 특징맵 증류가 출발점입니다.
-
엣지 검사의 입력 드리프트는 정확도보다 먼저 보인다
렌즈 오염과 조명 열화는 정확도보다 먼저 기준판 휘도와 선명도에 나타납니다. 프레임마다 p99로 경고하면 100장에 한 번 울리니, λ = 0.05 EWMA 값에 임계를 걸고 임베딩 거리는 PCA로 줄여 잽니다.
-
사출품 각인 문자의 OCR 판독률은 조명 각도 하나로 갈린다
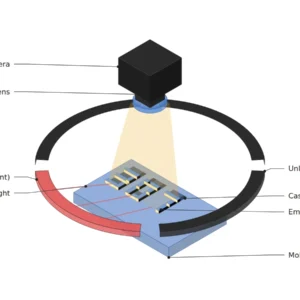
높이 50 μm, 획 간격 300 μm 성형 문자는 앙각 18.4°에서 53.7° 사이에서만 그림자로 읽힙니다. 20°를 고르면 문자가 13.4 μm까지 닳아도 읽히지만, 지름 120 mm 링에서는 문자를 시야 중심 ±5.5 mm 안에 둬야…
-
평균 지연이 마감 안에 있어도 안전하지 않은 이유
평균 33.6 ms는 마감 60 ms의 절반 남짓이지만 단계별 p99 합은 53.1 ms라 여유가 6.9 ms뿐입니다. 꼬리는 전송과 추론에서 6 ms씩 붙고, 54 ms 타임아웃이 늦은 판정의 통과를 막습니다.
-
640×640으로 줄이면 미세 결함은 어디로 갈까
20 MP PCB 영상을 640 px로 줄이면 90 μm 결함은 0.35 px로 남습니다. 오버랩 64 px 타일 70장은 560 ms라 택트 400 ms를 넘고, 패드 영역만 원해상도로 보는 2단 구조는 232 ms입니다.
-
AOI의 불량 판정에 비전 언어 모델로 근거를 붙이려면
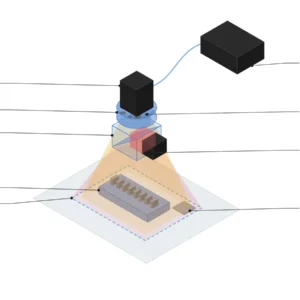
AOI 뒤에 붙인 비전 언어 모델은 조명이 찍어 둔 차이만 근거로 말할 수 있습니다. 동축과 저각 링 두 채널, 80 μm 브리지 10칸, 시간당 130건의 사람 확인과 5 % 무작위 감사가 그 조건입니다.
-
위상측정 편향법(PMD)으로 고광택 사출품의 20 μm 함몰을 잡는 법
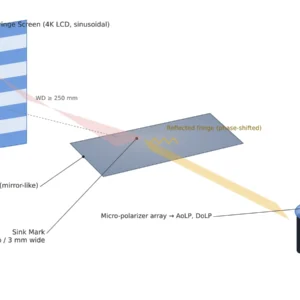
깊이 20 μm, 폭 3 mm 싱크 마크는 기울기 20.9 mrad라 400 mm 떨어진 스크린에서 16.8 mm 이동으로 보입니다. 줄무늬 주기는 초점 흐림 2.9 mm가 정하고, 편광은 입사각 19° 아래에서 쓸모를 잃습니다.
-
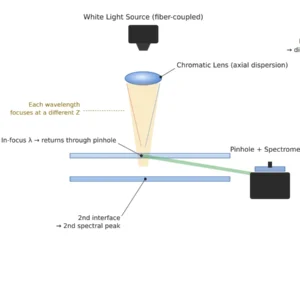
색채 공초점으로 양면 두께를 잴 때 프레임 온도가 남기는 오차
두 헤드 사이 강철 프레임이 1 K 변하면 두께 값은 1.17 μm 움직입니다. 색채 공초점 2채널 양면 측정이 굴절률을 지우는 원리와, 열과 기울기와 광점 어긋남이 2 μm 판정 여유를 나눠 먹는 계산을 짚었습니다.
-
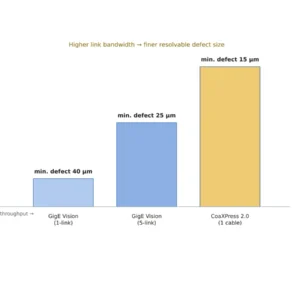
카메라 인터페이스 대역폭이 분해능을 결정한다
12 MP 8비트 카메라를 60 fps로 돌리는 데 드는 대역폭은 2.2 GB/s가 아니라 737 MB/s입니다. 1GigE부터 CoaXPress 2.0까지 링크별로 가능한 화소 크기와 15 μm 크랙의 운명, 비트 깊이와 엣지 ROI가 바꾸는 계산을 짚었습니다.