-
머신비전 렌즈 계산기 — 근사식이 놓치는 FOV 오차와 피사계 심도·회절을 한 번에 확인하는 법
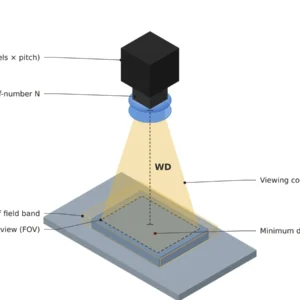
f = 센서 × WD ÷ FOV 근사식은 초점거리를 (1 + m)배 크게 계산합니다. 얇은 렌즈 식, 최소 결함 3 px, 피사계 심도와 에어리 원반을 한 번에 확인하는 렌즈 계산기와 계산 예제, 매칭표를…
-
8K 라인스캔 카메라 시대, 검사 분해능의 상한은 여전히 렌즈가 정한다
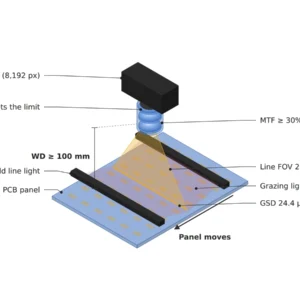
8K 라인스캔·NIR 카메라를 들여도 검사 실효 분해능은 렌즈 MTF와 조명 조건이 정합니다. PCB 결함 유형별 검출 최소 사이즈, 조명-렌즈 매칭표, 알고리즘 파라미터와 발주 전 체크포인트를 정리했습니다.
-
3D 검사로 바꾸면 오히려 놓치는 결함 구간
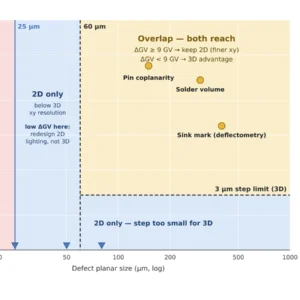
3D 프로파일러의 평면 검출 하한은 60 μm, 2D 라인스캔은 25 μm입니다. 3D 전환 시 유출되는 결함 구간과 ΔGV 기반 분기 판정 기준을 매칭표로 정리했습니다.
-
머신비전 검사, 소프트웨어보다 물리가 먼저다
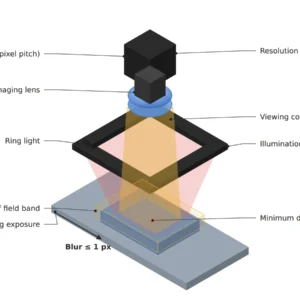
광학 분해능, 노출 중 이동량, 피사계심도. 이 세 가지가 확보되지 않으면 알고리즘으로는 복구할 수 없다. 검사 시스템 설계에서 물리량을 먼저 검토해야 하는 이유와 순서를 정리한다.