광량이 모자랄 때 노출을 늘리면 되는가 — SPAD 센서와 타임 게이팅이 다시 쓰는 저조도 검사 설계
OPTICS / EDGE AI
검사 광량이 부족한 현장에는 공통된 대응 패턴이 있습니다. 노출 시간을 늘리고, 게인을 올리고, 조명을 한 단 더 밝게 바꾸는 것입니다. 세 방법 모두 라인 속도나 대상물 손상, 혹은 발열이라는 대가를 요구합니다. 그리고 세 방법 모두 근본 문제를 건드리지 못합니다 — 검출기에 도달하는 광자 자체가 적을 때, 그 적은 광자를 세는 정확도가 떨어진다는 문제입니다.
이 상태를 방치하면 비용은 검출 하한에서 나타납니다. 노출을 늘려 얻은 밝기는 동시에 모션 블러를 만들고, 게인을 올려 얻은 신호는 읽기 잡음까지 함께 증폭합니다. 결국 수십 µm급 미세 결함은 잡음 바닥 아래로 내려가 통과됩니다. 검사 공정을 거쳤다는 기록만 남고 품질은 보증되지 않는 구간이 생깁니다.
해법의 방향은 “더 밝게”가 아니라 “광자 하나를 세는 검출기로 바꾸고, 셀 시간 구간을 고르는 것”입니다. 단일광자 애벌란시 다이오드(SPAD, Single-Photon Avalanche Diode)는 광자 하나가 만든 전자를 애벌란시로 증폭해 디지털 펄스로 바꿉니다. 아날로그 전하를 적분하는 일반 CMOS와 달리 읽기 잡음이 원리적으로 개입하지 않습니다. 여기에 프로그래머블 타임 게이팅(programmable time gating)을 더하면, 도달 시각이 다른 광자를 골라내는 새로운 콘트라스트 축이 열립니다.
콘트라스트가 없을 때 마지막으로 남는 축은 밝기가 아니라 광자의 도착 시각입니다.
1. SPAD 센서는 “감도 좋은 카메라”가 아니다
Point. SPAD 센서를 단순히 “저조도에 강한 카메라”로 이해하면 도입 설계가 어긋납니다.
Reason. 일반 CMOS 픽셀은 노출 구간 동안 전하를 모아 마지막에 전압으로 읽습니다. 이 읽기 과정에서 읽기 잡음이 더해지고, 신호가 작을수록 잡음 비중이 커집니다. SPAD 픽셀은 다릅니다. 광자 하나가 애벌란시 항복을 유발하면 그 자체로 포화 수준의 디지털 펄스가 나옵니다. 측정량은 전하량이 아니라 펄스 개수이며, 잡음은 읽기 회로가 아니라 광자 도착의 통계적 요동(샷 노이즈)과 암계수(dark count)에서 옵니다. 즉 SPAD 센서는 아날로그 밝기 측정기가 아니라 디지털 계수기입니다.
Example. 2026년 9월, 에든버러의 Singular Photonics가 SPAD 이미지 센서 Litavis를 출시했습니다. 회사 설명에 따르면 이미징·타이밍·히스토그래밍·광자 통계를 픽셀 내부 처리(in-pixel processing)로 한 칩에 통합한 최초의 SPAD 센서입니다. 저조도 조건에서 256 × 256 px 광자 계수 이미징을 연속 제공하고, 동시에 64 × 64 매크로픽셀 격자에서 피코초 분해능의 타임스탬프 광자 이벤트를 생성합니다. 강도·타이밍·히스토그램 모드가 동시에 동작한다는 점이 이 구조의 핵심입니다.
Point. 설계 검토서의 첫 줄은 “몇 lx가 필요한가”가 아니라 “단위 노출 구간에 픽셀당 광자가 몇 개 오는가”여야 합니다. 이 질문에 답할 수 없으면 SPAD 센서의 이점은 계산되지 않습니다.
2. 타임 게이팅 — 산란광을 시간으로 자르는 축
Point. SPAD 센서가 주는 진짜 새로움은 감도가 아니라 시간 축의 선택권입니다.
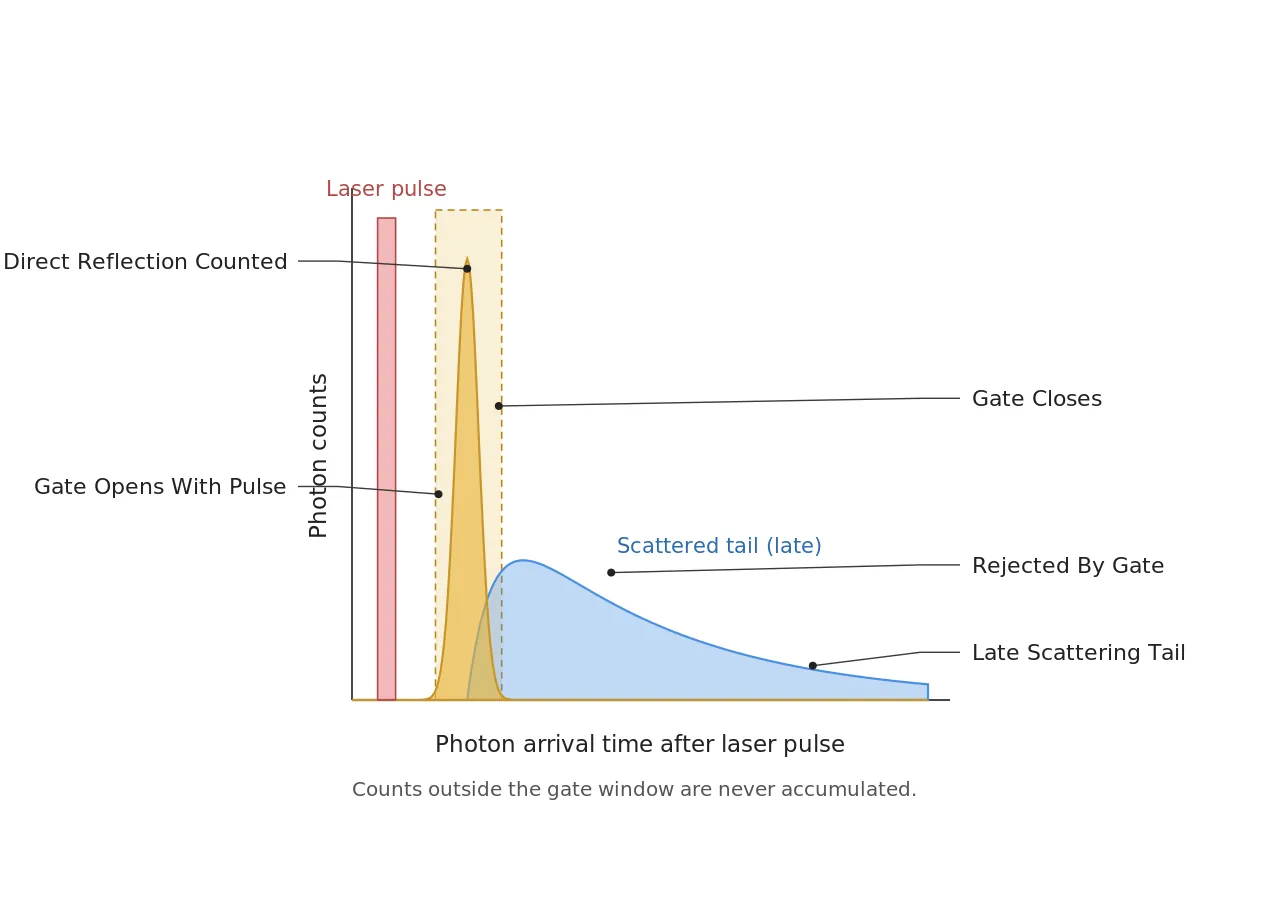
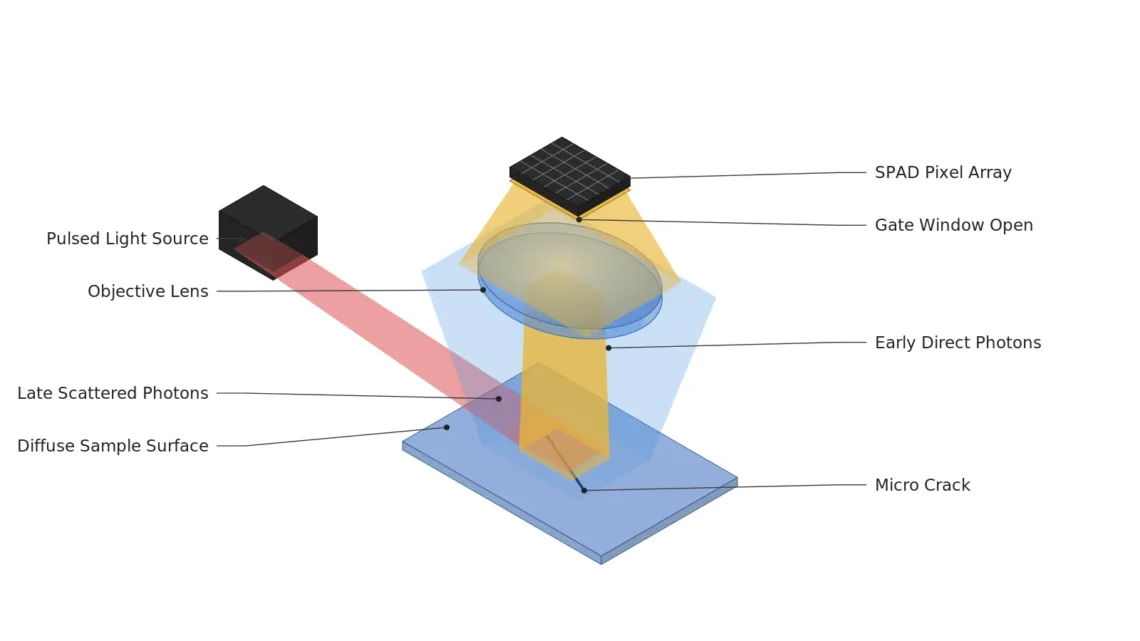
Reason. 펄스 조명을 쓰면 대상 표면에서 직접 반사된 광자와, 매질 내부를 여러 번 거쳐 늦게 도착한 산란 광자는 도달 시각이 다릅니다. 일반 센서는 노출 구간 전체를 적분하므로 이 둘이 한 픽셀 값에 섞입니다. 섞인 뒤에는 어떤 후처리로도 완전히 분리되지 않습니다. 반면 게이트를 조명 펄스 직후의 좁은 구간에만 열면, 늦게 오는 산란 성분이 애초에 계수되지 않습니다. 콘트라스트를 소프트웨어가 복원하는 것이 아니라 하드웨어가 처음부터 만들어 내는 구조입니다.
Example. 반투명 수지 커버 아래의 미세 크랙을 생각해 보겠습니다. 커버 내부의 다중 산란이 배경을 뿌옇게 덮으면 크랙의 엣지 콘트라스트가 무너집니다. 게이트 폭을 좁혀 표면 직반사 성분만 계수하면 배경 산란의 기여가 줄고, 같은 조명 출력에서 엣지 콘트라스트가 올라갑니다. 다만 이 효과의 크기는 재질의 산란 계수와 두께에 전적으로 좌우되므로, 샘플 테스트 전 확언 불가입니다.
Point. 타임 게이팅은 광학 필터나 편광판과 같은 계열의 도구입니다 — 원하지 않는 광 성분을 검출 이전에 버린다는 점에서 그렇습니다. 소프트웨어 이미지 처리로 하드웨어 셋업의 결함을 덮을 수 있다고 보아서는 안 됩니다.
3. 온칩 처리가 바꾸는 데이터 경로
Point. 광자 단위 이벤트를 그대로 밖으로 내보내면 대역폭이 먼저 무너집니다.
Reason. 광자 이벤트는 프레임이 아니라 스트림입니다. 픽셀마다 타임스탬프가 붙은 이벤트를 원시 형태로 전송하면 데이터량이 조명 강도에 비례해 폭증하고, 호스트 측 전처리가 병목이 됩니다. 그래서 최근 SPAD 구조는 히스토그램 생성과 광자 통계 산출을 픽셀 근처에서 끝냅니다. Singular Photonics는 광자 이벤트를 칩 위에서 바로 처리해 외부 처리 하드웨어로 전송할 원시 데이터량을 줄이며, 이를 통해 지연과 소비 전력을 낮추고 실시간 판정을 앞당길 수 있다고 설명합니다.
Example. 이 설계 방향은 이번 주 공개된 다른 제품군에서도 같은 형태로 관찰됩니다. IDS는 신경망 처리를 카메라에 더 가깝게 끌어온 uEye Live 제품군을 준비 중이고, LUCID는 오픈소스 AI 도구를 지원하는 Triton Smart 카메라를 내놓습니다. 두 사례 모두 “센서에서 뽑아 호스트에서 판단”이 아니라 “센서 근처에서 정보를 줄여 내보낸다”는 방향입니다.
Point. 여기서 얻을 수 있는 실무적 통찰이 하나 있습니다. SPAD 센서 도입 검토는 광학 검토이자 동시에 데이터 경로 검토라는 점입니다. 게이트 폭을 반으로 줄이면 계수량도 대략 반으로 줄어 요구 대역폭이 내려가지만, 같은 통계 신뢰도를 얻으려면 누적 프레임 수를 늘려야 하므로 실효 사이클 타임은 오히려 늘 수 있습니다. 이 교환 관계를 먼저 계산하지 않으면 도입 후에 라인 택트에서 막힙니다.
광자를 세는 센서에서는 노출 시간이 “밝기 파라미터”가 아니라 통계 표본 수 파라미터가 됩니다.
4. 핵심 골격 — 매칭표
| 구분 | 항목 | 사양 / 파라미터 | 근거·비고 |
|---|---|---|---|
| ① 최소 불량 사이즈 | 반투명 수지 커버 하부 미세 크랙 | 폭 30 µm 이상 | 설계 가정. 게이트 적용 후 엣지 콘트라스트 확보 전제 |
| ① 최소 불량 사이즈 | 저반사 무광 표면의 얕은 스크래치 | 길이 200 µm 이상 | 설계 가정. 계수 누적 30 프레임 기준 |
| ① 최소 불량 사이즈 | 미세 이물(저조도 구간) | 직경 50 µm 이상 | 설계 가정. 3 px 이상 점유 필요 |
| ② 광학 셋업 | 센서 | SPAD 광자 계수 이미징 256 × 256 px | Litavis 공개 사양(실측 아님, 제조사 발표값) |
| ② 광학 셋업 | 타이밍 채널 | 64 × 64 매크로픽셀, 피코초 분해능 타임스탬프 | 동일 출처. 강도·타이밍 동시 동작 |
| ② 광학 셋업 | 조명 | 펄스 구동 광원, 게이트와 동기 | 게이트 개방 폭은 재질별 실측으로 결정 |
| ② 광학 셋업 | 렌즈 | 초점거리 25 mm, F/2.0 이하 권장 | 설계 가정. 계수량 확보를 위해 밝은 렌즈 우선 |
| ② 광학 셋업 | WD(작동 거리) | 150 mm 이상 확보 필수 | 펄스 광원 하우징·게이트 동기 배선 간섭 포함 실측 확인 |
| ② 광학 셋업 | 배율·FOV | FOV 40 mm × 40 mm, 156 µm/px | 256 px 기준 환산값. 50 µm 이물 검출에는 FOV 축소 필요 |
| ③ 알고리즘 | 누적 | 광자 계수 프레임 30장 누적 | 샷 노이즈 √N 감소 전제 |
| ③ 알고리즘 | 게이트 스캔 | 게이트 지연을 N단계로 스윕해 시간 프로파일 취득 | 단계 수는 재질 산란 특성에 따라 결정 |
| ③ 알고리즘 | 암계수 보정 | 조명 소등 상태 계수맵을 픽셀별 차감 | SPAD 고유 항목. 온도 변화 시 재취득 |
| ③ 알고리즘 | 검출 임계 | 계수 편차 > 3σ (√N 기반 기대 요동 대비) | σ는 정상품 30장 기준 재추정 |
표 시사점. ②의 FOV 40 mm × 40 mm에서 화소 분해능은 156 µm/px이므로, ①의 50 µm 이물은 이 구성에서 원리적으로 검출되지 않습니다. 256 × 256 px이라는 해상도가 SPAD 센서 도입의 실질적 제약이며, 검출 하한을 µm 단위로 끌어내리려면 FOV를 줄여 스테이션 수를 늘리는 설계 교환을 먼저 받아들여야 합니다.
5. 관련 특허 (실존 확인분)
| 특허번호 | 명칭 | 출원인(assignee) | 우선일 / 상태 |
|---|---|---|---|
| US 10,620,300 B2 | SPAD array with gated histogram construction | Apple Inc. | 2015-08-20 / Active |
| US 10,801,886 B2 | SPAD detector having modulated sensitivity | Apple Inc. | 2017-01-25 / Active |
출원인이 명시적으로 확인되지 않은 특허는 인용에서 제외했습니다. 특히 게이트 히스토그램 구성과 감도 변조는 위 매칭표 ③의 게이트 스캔 항목과 직접 대응하는 선행 기술 영역이므로, 자체 구현을 검토할 경우 청구항 범위를 별도로 확인해야 합니다.
6. 반대 접근이 유리한 조건
- 광량이 충분한 일반 조명 환경: 광자가 풍부하면 SPAD의 계수 방식은 오히려 포화(펄스 겹침에 의한 계수 손실)에 취약합니다. 일반 CMOS 글로벌 셔터가 해상도·단가 모두에서 유리합니다.
- 고해상도가 최우선인 경우: 현재 공개된 SPAD 광자 계수 이미징 해상도는 256 × 256 px 수준입니다. 수 MP급 해상도가 요구되면 대상이 아닙니다.
- 산란 성분이 거의 없는 불투명 확산 표면: 시간 축으로 자를 성분이 없으므로 타임 게이팅의 이득이 사라집니다. 각도 조명이나 편광이 더 경제적입니다.
재질별 산란 시간 프로파일은 첨가제·두께·표면 거칠기에 크게 좌우되므로, 샘플 테스트 전 확언 불가입니다.
현장 노트
연속 주행 스트립 라인에서 저조도 구간을 다룰 때, 게이트 폭을 좁혀 카운트를 낮추면 라인 택트가 늘어나는 역설을 실측으로 확인한 경험이 있습니다. 초기 설계값만 믿고 게이트 스윕을 생략했다가, 실제 소재의 산란 특성이 예상과 달라 프레임 누적 수를 현장에서 재조정해야 했던 적도 있습니다. 광자 카운팅 방식은 이론상 깨끗하지만, 재질별 산란 계수는 반드시 샘플 테스트로 확인해야 한다는 점을 다시 한번 체감했습니다.
현장 체크포인트
- WD 150 mm 이상이 실측으로 확보되는가 — 펄스 광원 하우징과 게이트 동기 배선을 포함해 확인할 것.
- 대상물 표면 재질과 반사율을 먼저 특정했는가 — 확산 반사인지 난반사가 섞이는지에 따라 게이트 이득이 달라집니다.
- 픽셀당 기대 광자 수를 조명 출력·노출·개구에서 계산했는가 — lx 값만으로는 계수 통계를 추정할 수 없습니다.
- 256 × 256 px 해상도에서 목표 결함이 3 px 이상을 점유하는 FOV인가 — 아니면 스테이션 분할을 검토할 것.
- 암계수 보정맵을 운전 온도에서 취득했는가 — SPAD 암계수는 온도 의존성이 큽니다.
- 게이트 폭 축소에 따른 누적 프레임 증가가 라인 택트 안에 들어오는가.

Noctvision
카메라 렌즈와 조명, 이미지 처리 알고리즘을 맞춰 넣는 머신비전 엔지니어입니다. 연속 주행 스트립 라인과 고온 롤 구간처럼 진동·발열·먼지가 뒤섞인 생산 현장에서 난반사와 콘트라스트, 분해능의 미세한 차이를 다뤄온 경험을 바탕으로 이론과 현장의 간극을 좁히는 글을 씁니다. 부전공은 완전 기계식 빈티지 필름 카메라 수리이며, 렌즈와 빛을 다루는 감각은 여기서도 이어집니다.


당신이 좋아할 만한
라인레이트만 보고 고른 라인스캔 카메라, 왜 결함을 놓치는가 — TDI와 분해능 설계의 관계
프로그래머블 다각도 조명과 엣지 AI 추론, PCB 미세 크랙 검출의 한계를 다시 그리다