3D 검사로 바꾸면 오히려 놓치는 결함 구간
OPTICS
2D 라인스캔에서 세 칸에 담기던 폭 25 μm 결함은, xy 분해능 20 μm/px인 3D 프로파일러로 넘어가면 1.25칸에 그칩니다.
평면 하한 25 μm와 60 μm 사이에 생기는 빈 구간을 계산하고, 결함군을 2D와 3D에 나눌 기준을 결함 크기 대신 2D 콘트라스트 ΔGV에서 찾았습니다.
읽는 시간 약 11분
검사 대상은 반무광 솔더 레지스트로 덮인 PCB와 광택 ABS 사출품입니다. 솔더 레지스트는 빛을 비교적 고르게 흩어 보내고 광택 ABS는 정반사가 지배적이라, 같은 조명에서도 전혀 다른 이미지를 냅니다. 이 두 표면을 보는 2D 라인스캔 검사기를 3D 레이저 프로파일러로 바꾸면 미검출이 줄 거라고 기대하기 쉬운데, 계산해 보면 평면 방향에서는 오히려 볼 수 있는 결함의 하한이 올라갑니다.
3D 장비의 평면 분해능이 2D보다 거칠다는 사실을 셋업 단계에서 숫자로 확인하지 않으면, 폭 25~60 μm 결함군이 통째로 빠져나갑니다. PCB의 미세 브릿지, 사출품의 작은 흑점과 이물이 이 구간에 들어갑니다. 3D 화소에 세 칸도 걸치지 못하는 크기라서 알고리즘을 아무리 고쳐도 담기지 않고, 유출이 시작되면 후공정 재검사와 반품 비용이 장비 값을 금세 넘어섭니다.
저는 3D 도입을 검토할 때 결함 크기보다 2D에서 실제로 나오는 대비를 먼저 잽니다. 2D와 3D 각각의 평면 하한과 높이 하한을 계산하고, 2D 대비 ΔGV로 결함군을 나눈 뒤에야 3D로 넘길 결함이 정해지기 때문입니다. 이 순서를 지키면 3D 견적서의 숫자가 어느 결함을 새로 잡고 어느 결함을 놓치는지 장비를 들이기 전에 드러납니다.
3D로 돈이 몰려도 평면 분해능은 따라오지 않는다
3D 검사 쪽으로 돈이 움직이는 흐름은 숫자로도 보입니다. SNS Insider가 2026년 8월 17일 GlobeNewswire로 낸 보도자료는 머신비전 카메라 시장이 2025년 약 67.9억 달러에서 2035년 209억 달러로 연평균 11.89% 성장하고, 제품 유형 가운데 3D 카메라가 연평균 15.83%로 가장 빠르게 늘 것으로 전망했습니다. 같은 자료에서 검사 용도는 2025년 시장의 38.60%를 차지합니다.
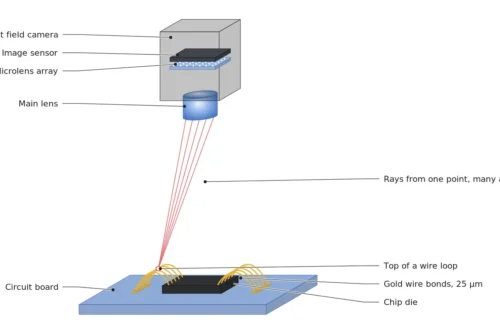
이 성장률이 현장에서는 “3D를 넣으면 2D를 대체한다”는 기대로 바뀌곤 합니다. 레이저 삼각측량1 프로파일러는 높이 방향을 서브픽셀2 피크 검출로 1 μm대까지 읽어 내지만, 평면 방향은 카메라 화소 간격 그대로입니다. 같은 대상에 붙는 2D 라인스캔3이 8.33 μm/px라면 xy 20 μm/px인 3D 헤드는 평면에서 2.4배 거칠게 봅니다. 3D는 2D가 못 보는 높이를 더해 주는 장비이고, 2D가 보던 작은 결함까지 이어받지는 못합니다.
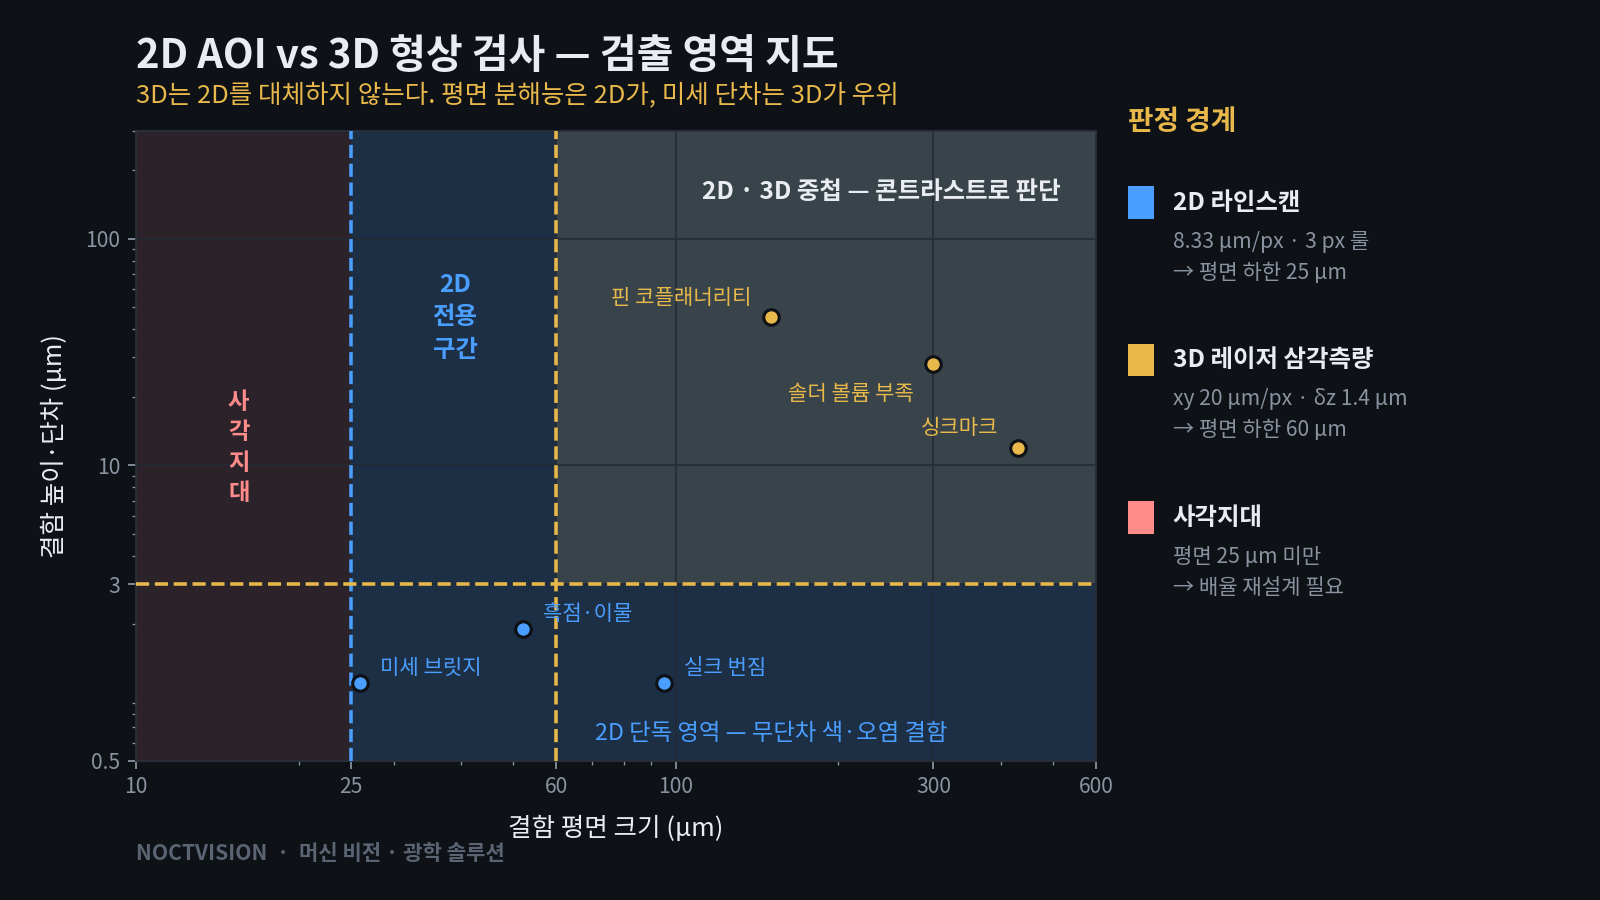
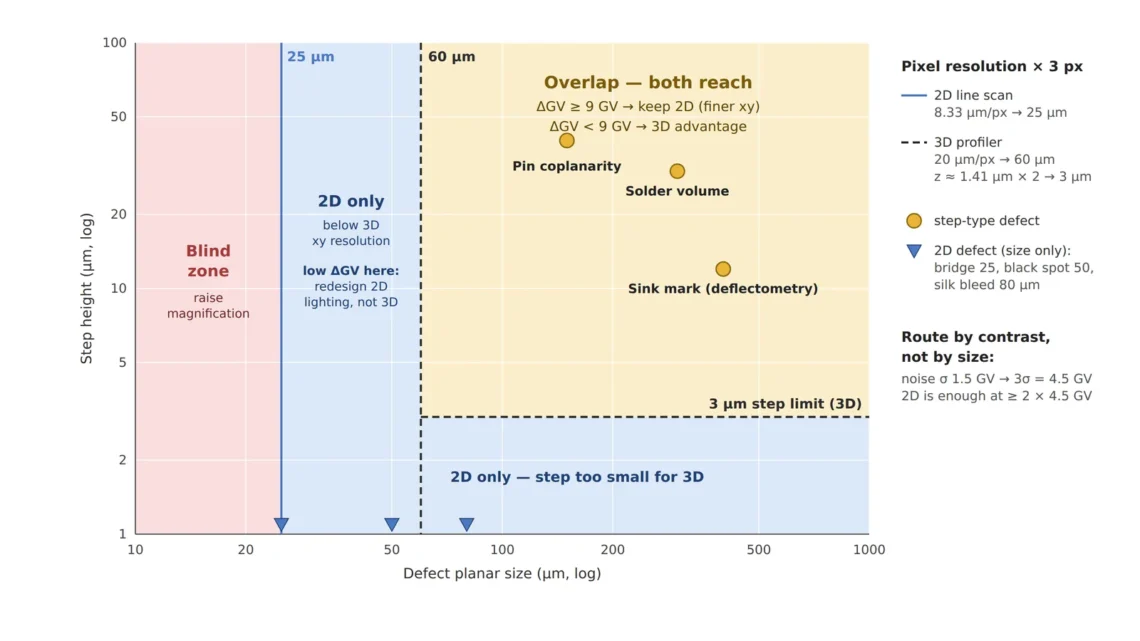
그림은 결함의 평면 크기와 단차를 두 축에 놓은 지도입니다. 평면 25 μm 아래는 어느 장비로도 세 칸을 채우지 못하는 사각지대이고, 25 μm에서 60 μm 사이는 2D만 담을 수 있는 구간이며, 단차 3 μm 아래의 색이나 오염 결함은 3D가 높이로 구분하지 못해 2D의 몫으로 남습니다. 실크 인쇄 번짐처럼 높이 차가 1 μm 안팎인 결함은 평면이 100 μm에 가까워도 3D 높이 지도에서는 배경과 같은 값으로 묻힙니다. 3D가 힘을 쓰는 곳은 평면 60 μm 이상이면서 단차가 3 μm를 넘는 오른쪽 위 구역이고, 거기서도 2D와 겹치는 자리는 콘트라스트로 다시 가려야 합니다.
세 칸 규칙이 정하는 평면 하한
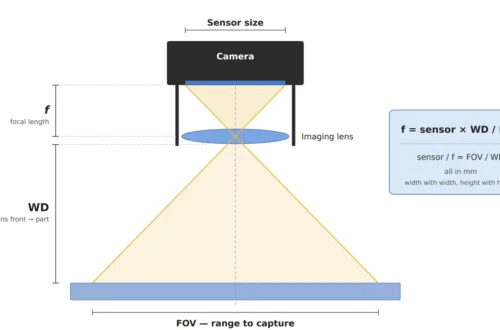
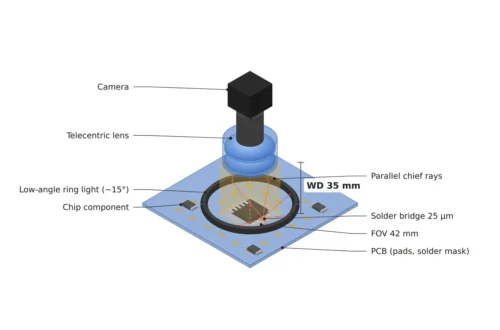
제 기준은 가장 작은 결함이 화소 세 칸 이상에 걸쳐야 안정적으로 잡힌다는 것입니다. 2D 라인스캔은 4,096 px, 화소 피치 7 μm 센서에 0.84배 텔레센트릭 렌즈4를 붙여 물체측 화소 분해능5 8.33 μm/px를 만들면 시야는 34.1 mm, 평면 하한은 25 μm입니다. 3D 프로파일러는 xy 20 μm/px에서 평면 하한이 60 μm로 올라갑니다.
두 하한 사이의 결함을 실제 칸 수로 옮기면 차이가 분명해집니다. 폭 26 μm 미세 브릿지는 2D에서 3.12칸, 3D에서 1.30칸이고, 폭 40 μm 눌림은 4.80칸과 2.00칸, 폭 55 μm 흑점은 6.60칸과 2.75칸입니다. 2D에서 세 칸을 넘던 결함이 3D에서는 모두 세 칸 아래로 내려가요. 세 칸이라는 기준은 화소 경계에서 나옵니다. 폭이 세 칸이면 결함이 어디에 놓여도 적어도 두 칸은 결함으로 꽉 차서 대비가 온전히 남지만, 폭이 한 칸 남짓이면 경계에 걸칠 때 두 화소에 반씩 나뉘어 대비가 절반으로 떨어집니다. 같은 결함이 어떤 제품에서는 보이고 어떤 제품에서는 사라지는 이유가 여기에 있습니다.
25μm
2D 라인스캔 8.33 μm/px에서 세 칸 규칙으로 정해지는 평면 하한
60μm
xy 20 μm/px 3D 프로파일러의 평면 하한
1.41μm
삼각각 45°, 서브픽셀 1/20 px에서 계산한 3D 높이 분해능
높이 방향은 사정이 다릅니다. 카메라가 레이저 선을 삼각각6 θ로 비스듬히 보면, 높이가 δz 바뀔 때 선은 δz × sin θ만큼 옆으로 움직입니다. 거꾸로 풀면 δz = (xy 분해능 × 서브픽셀 분해) ÷ sin θ이고, 20 μm/px에서 피크를 1/20 px까지 가른다고 가정하면 45°에서 1.41 μm입니다. 저는 여기에 2배 여유를 두어 단차 하한을 3 μm로 씁니다.
삼각각을 키우면 높이 분해능이 좋아지지만 대가가 따릅니다. 30°에서 2.0 μm인 분해능이 60°에서 1.15 μm로 좋아지는 사이, 높이 1.5 mm 부품 뒤로 카메라가 보지 못하는 가림 구간7은 h × tan θ로 0.87 mm에서 2.6 mm까지 늘어납니다. 각도를 벌리려면 카메라와 레이저가 대상 가까이 붙어야 해서, 3D 헤드의 WD가 지그나 핸들러와 부딪히지 않는지가 광학 사양만큼이나 도입 여부를 좌우합니다.
ΔGV 9 GV가 2D와 3D를 가른다
크기만 보고 결함을 나누면 25~60 μm 구간에서 길을 잃습니다. 그래서 저는 조명을 다듬은 2D 이미지에서 결함과 배경의 밝기 차, 곧 ΔGV8를 먼저 잽니다. 8비트 이미지에서 센서 노이즈 표준편차를 1.5 GV로 잡으면 안정 검출의 대비 하한은 3σ인 4.5 GV이고, 두 배 여유를 둔 9 GV가 2D에 남길지를 가르는 선이 됩니다.
9 GV를 넘는 결함을 3D로 넘기면 평면 분해능만 버리는 선택이 됩니다. 반대로 조명을 바꿔도 9 GV에 못 미치면서 단차가 3 μm 이상이고 평면이 60 μm 이상인 결함은 3D로 옮길 때 비로소 잡힙니다. 남는 경우가 까다롭습니다. 평면 25~60 μm에 대비가 낮은 결함은 3D로 넘겨도 칸이 모자라 잡히지 않으니, 남은 수단은 2D 조명의 각도와 파장을 다시 설계해 대비를 만드는 일뿐이에요. 이 분기를 코드로 적으면 아래와 같고, 반환값 네 가지가 사각지대, 2D 유지, 3D 이관, 조명 재설계에 하나씩 대응합니다.
# 2D/3D 분기 판정기 — 결함 크기가 아니라 콘트라스트로 가른다
XY_2D_MIN, XY_3D_MIN, Z_3D_MIN = 25.0, 60.0, 3.0  # 평면·단차 하한 [um]
DGV_MIN = 4.5      # 8bit 노이즈 sigma=1.5 GV의 3-sigma 대비 하한

def route(xy_um, z_um, dgv):
    """xy: 결함 평면 크기[um], z: 단차[um], dgv: 조명 최적화 후 그레이 대비[GV]"""
    if xy_um < XY_2D_MIN:
        return "사각지대 — 픽셀 분해능 상향(배율 재설계) 필요"
    if dgv >= DGV_MIN * 2:              # 2D에서 대비가 충분 -> 3D 불필요
        return "2D 유지"
    if z_um >= Z_3D_MIN and xy_um >= XY_3D_MIN:
        return "3D 이관"                 # 단차는 있으나 대비가 안 나오는 결함군
    return "2D 조명 재설계 후 재판정"      # 3D 분해능으로도 담기지 않는 구간
마지막 반환값이 실무에서 가장 무겁습니다. 소프트웨어 후처리로 광학 셋업의 부족분을 메울 수 있다고 보는 순간 이 구간은 영구 미검출로 남고, 조명과 배율을 다시 잡는 일만이 이 구간의 대비와 칸 수를 함께 만들어 냅니다. 폭 25 μm 언저리의 브릿지가 이 길로 빠지면 배율을 올려 칸 수를 늘리는 방법과 조명을 바꿔 대비를 키우는 방법을 한 표에 놓고 비용을 견줍니다.
결함군 세 가지를 분기 함수에 넣으면
그림에 찍힌 결함 가운데 세 가지를 골라 함수에 넣어 봅니다. 대비 값은 조명을 다듬은 뒤 측정한다고 가정한 예시이고, 광학 칸에는 각 결함을 맡길 장비의 셋업을, 알고리즘 칸에는 함수가 돌려준 분기와 그 뒤의 판정 조건을 적었습니다.
| 결함군 | ① 최소 불량 사이즈 | ② 광학 셋업 · 조명 · WD | ③ 알고리즘 파라미터 · 분기 |
|---|---|---|---|
| PCB 미세 브릿지 | 평면 26 μm (2D 3.12 px, 3D 1.30 px), 단차 약 1 μm | 2D 라인스캔 4,096 px, 0.84배 텔레센트릭, 로우앵글 암시야 조명, WD는 렌즈 사양값 (확인 필요) | ΔGV 12 (가정) → 2D 유지. 대비 9 GV 이상을 후보로, 블롭 최소 3 px |
| PCB 솔더 볼륨 부족 | 평면 300 μm, 단차 28 μm (높이 분해능 1.41 μm의 약 20배) | 3D 레이저 삼각측량 θ 45°, xy 20 μm/px, WD는 헤드 사양값, 높이 1.5 mm 부품 뒤 가림 1.5 mm | ΔGV 5 (가정) → 3D 이관. 기준면 평면 피팅 뒤 잔차 3 μm 이상을 후보로 묶고 체적으로 판정 |
| 사출품 표면 눌림 | 평면 40 μm (2D 4.80 px, 3D 2.00 px), 단차 4 μm | 지금의 2D 셋업에서 조명 각도와 파장만 다시 설계, 새 조명이 WD 안에 들어가는지 확인 | ΔGV 5 (가정) → 2D 조명 재설계 후 재판정. 3D 평면 하한 60 μm 미만이라 이관 불가 |
세 줄의 분기를 가르는 값은 결함 크기보다 ΔGV입니다. 같은 26 μm 브릿지라도 대비가 9 GV에 못 미치면 3D에서는 1.30칸이라 갈 곳이 없고, 300 μm 솔더 볼륨 부족은 대비가 낮아도 단차 28 μm 덕분에 3D가 넉넉히 받아 냅니다. 눌림처럼 평면 60 μm 아래에서 대비가 낮은 결함은 3D 견적을 받기 전에 조명부터 다시 잡는 쪽이 비용이 덜 듭니다.
반대로 3D만 남겨도 되는 라인
반대 방향의 결론이 맞는 라인도 있습니다. 표면 색과 재질이 고르고 색이나 오염 결함이 애초에 생기지 않아 형상 편차만 관리하는 제품이라면 2D를 걷어내고 3D만 남겨도 잃는 것이 적습니다. 도금 얼룩이나 광택 편차 때문에 2D 임계값이 로트마다 흔들려 오검출이 쌓이는 라인도 마찬가지예요. 높이 데이터는 표면 반사율 변화에 상대적으로 덜 흔들리니 임계값이 오히려 안정됩니다. 관리 규격 자체가 치수나 체적으로 정해져 있어 그레이값을 규격으로 바꿀 근거가 없는 경우에도 3D 쪽이 맞습니다. 세 경우 모두 결함이 높이나 형상으로 정의되고, 평면 60 μm 아래의 작은 색 결함을 따로 관리하지 않는다는 공통점이 있습니다.
다만 정반사가 강한 경면 도금, 결이 있는 헤어라인 가공면, 반투명 사출품에서는 이 판단이 그대로 서지 않습니다. 반투명 수지는 레이저가 표면 아래로 파고들어 흩어지면서 선의 피크가 넓어지고, 경면 도금은 반사광이 카메라를 비켜 가거나 이웃 면에서 한 번 더 튕겨 가짜 피크를 만듭니다. 이런 재질에서 3D가 2D보다 나을지는 샘플 테스트 전 확언 불가입니다. 저라면 실제 시료로 선 프로파일의 피크 폭과 높이 표준편차를 재고 나서 판단합니다.
견적서보다 먼저 쓰는 계산 한 줄
3D 헤드 견적을 받으면 저는 사양서의 xy 분해능에 3을 곱해 평면 하한을 구하고, 관리 중인 최소 결함 규격과 나란히 적습니다. 그 한 줄이 도입 뒤의 미검출 구간을 미리 보여 주고, 삼각각과 WD를 함께 적으면 기구 간섭까지 같은 표에서 드러납니다. 숫자로 정리된 배정표는 예산을 짜는 사람에게도 쓸모가 있어요. 빠져나간 결함 구간의 반품 비용이 3D 헤드 한 대 값보다 크게 불어날 수 있기 때문입니다. 이 글은 기술 설명이며 투자 권유가 아닙니다. 자세한 내용은 면책조항을 참고하세요.
현장 노트
2D 라인스캔을 3D 프로파일러로 바꾸는 검토라면 저는 지금 조명에서 문제 결함군의 ΔGV를 100장 이상 재어 히스토그램으로 봅니다. 분포의 아래쪽 꼬리가 9 GV를 넘으면 그 결함군은 2D에 남기고, 꼬리가 9 GV 아래로 걸치는 결함군만 단차와 평면 크기를 다시 재서 3D 후보로 올립니다. 경계 근처의 결함이 실제 라인에서 어느 쪽으로 가는지는 시료로 확인합니다.
현장 체크포인트
히스토그램으로 2D에 남길 결함군을 가렸다면, 3D 헤드를 고르기 전에 아래 질문을 확인합니다.
- 3D 헤드의 WD가 지그, 핸들러, 기존 브래킷과 간섭하지 않는지 도면과 실측으로 함께 확인했는가? (WD를 늘리려고 삼각각을 줄이면 높이 분해능이 같이 떨어진다)
- 제안받은 3D 헤드의 xy 분해능에 3을 곱한 평면 하한이 관리 중인 최소 결함 규격보다 작은가?
- 문제 결함군의 ΔGV를 100장 이상 재어, 분포 아래쪽 꼬리가 9 GV를 넘는지 확인했는가?
- 삼각각 θ에서 가장 키 큰 부품 뒤 가림 구간 h × tan θ가 검사 영역을 가리지 않는가? (높이 1.5 mm, 45°라면 1.5 mm)
- 반투명 수지나 경면 도금 시료로 선 프로파일의 피크 폭과 높이 표준편차를 재 보았는가?
- 레이저 파장을 바꿀 수 있는 헤드라면 두 파장을 같은 시료로 비교했는가?
자주 묻는 질문
3D 헤드의 높이 분해능이 1 μm대인데 왜 작은 결함을 놓치나요?
높이는 서브픽셀 피크 검출로 화소보다 훨씬 잘게 읽히지만, 평면 방향은 화소 간격 그대로입니다. xy 20 μm/px라면 평면 하한은 60 μm이고, 그보다 좁은 결함은 높이를 제대로 재기도 전에 두 칸 안에 뭉개집니다.
ΔGV 9 GV 기준은 어디서 나온 값인가요?
8비트 이미지에서 센서 노이즈 표준편차를 1.5 GV로 가정하고, 노이즈와 구분되는 하한을 3σ인 4.5 GV로 잡은 뒤 두 배 여유를 둔 값입니다. 쓰는 카메라의 노이즈를 직접 재서 σ가 달라지면 기준도 함께 바뀝니다.
용어 풀이
- [1] 레이저 삼각측량 laser triangulation
레이저 선을 대상에 비추고 비스듬한 각도의 카메라로 선의 위치 변화를 읽어 높이를 계산하는 방식입니다. ↩ - [2] 서브픽셀 sub-pixel
밝기 분포의 모양으로 피크 위치를 화소 한 칸보다 잘게 추정하는 기법입니다. 어디까지 가를 수 있는지는 노이즈와 선 모양에 따라 달라집니다. ↩ - [3] 라인스캔 카메라 line-scan camera
한 줄짜리 센서로 대상이 지나가는 동안 줄을 이어 붙여 이미지를 만드는 카메라입니다. ↩ - [4] 텔레센트릭 렌즈 telecentric lens
물체 쪽 주광선이 광축과 평행해 대상이 앞뒤로 조금 움직여도 크기가 거의 변하지 않는 렌즈입니다. 배율이 렌즈마다 고정됩니다. ↩ - [5] 물체측 화소 분해능 object-side pixel resolution
화소 한 칸이 대상 위에서 차지하는 길이입니다. μm/px로 적습니다. ↩ - [6] 삼각각 triangulation angle
레이저 선과 카메라 시선이 이루는 각도입니다. 클수록 높이 분해능이 좋아지고 가림 구간이 길어집니다. ↩ - [7] 가림 구간 occlusion
키 큰 물체 뒤쪽이라 카메라나 레이저가 닿지 않아 높이를 읽지 못하는 구간입니다. ↩ - [8] ΔGV gray value difference
결함과 배경의 그레이값 차이입니다. 8비트 이미지라면 0~255 사이 값의 차로 적습니다. ↩
참고 자료
- SNS Insider, Machine Vision Camera Market Size 2026-2035 보도자료, GlobeNewswire, 2026-08-17 (시장 규모, 3D 카메라 연평균 성장률, 검사 용도 비중) 원문 보기
- 계산식: 평면 하한 = 3 × 물체측 화소 분해능, 시야 = 화소 수 × 분해능, 배율 = 화소 피치 ÷ 분해능, 높이 분해능 δz = (xy 분해능 × 서브픽셀 분해) ÷ sin θ, 가림 구간 = h × tan θ, 대비 하한 = 3σ
- 가정값: 서브픽셀 1/20 px, 센서 노이즈 표준편차 1.5 GV, 결함별 ΔGV(12, 5, 5), 부품 높이 1.5 mm는 계산 예시를 위한 가정
함께 읽으면 좋은 글 — 2D로 못 잡는 형상 결함, 3D+AI 검사가 답이 되는 조건 · 밝기로는 안 보이는 솔더 리드 들뜸을 3D 구조광은 어떻게 잴까 · 2D·3D 융합 검사, 병목은 조명 간섭입니다

Noctvision
2005년부터 생산설비의 기계설계와 프로젝트 관리를 맡아 온 엔지니어입니다. 설비에 들어가는 카메라·렌즈·조명을 수식과 공개 자료로 계산하고, 가정과 출처를 함께 밝혀 기록합니다.