비전 카메라와 조명의 자리는 기구 설계 단계에서 먼저 잡는다
OPTICS
링 조명 구멍은 대각선과 설치 높이로 계산하면 106.5 mm가 필요하고, 저각 링은 부품 위 10.7 mm 높이의 띠를 먼저 차지합니다.
커넥터 검사 스테이션을 예로 들어 시야 원추와 조명 원추, 피사계 심도, 정비 여유를 3D CAD의 투명한 부피로 먼저 잡는 계산을 따라갔습니다.
읽는 시간 약 12분
설비의 기구 설계가 끝난 뒤 비전 스테이션을 남은 공간에 넣으려 하면, 카메라는 들어가는데 조명이 들어가지 않는 일이 생깁니다. 저각도 링 조명은 부품 가까이 내려와야 하고, 돔 조명은 부품보다 훨씬 큰 지름이 필요하며, 동축 조명 함체는 렌즈 앞의 높이를 차지하거든요. 카메라 브래킷은 나중에도 어떻게든 붙지만, 조명은 자리가 없으면 방식부터 바뀝니다.
공간이 모자라 WD1를 줄이면 배율과 FOV, 분해능이 줄줄이 바뀝니다. 렌즈를 바꾸면 조명 위치가 다시 어긋나고, 브래킷과 치구, 커버를 다시 만들거나 조명 방식을 타협하게 됩니다. 타협한 조명은 콘트라스트를 잃고, 영상에 담기지 않은 콘트라스트는 알고리즘으로 완전히 되돌릴 수 없습니다.
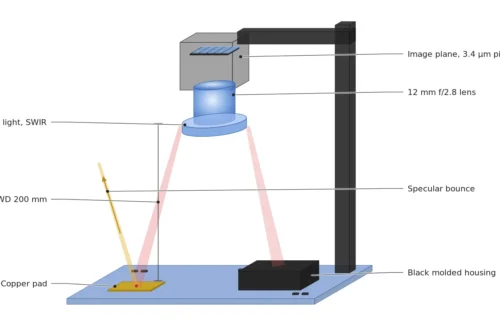
그래서 저는 비전 스테이션을 부품보다 공간으로 먼저 설계합니다. 예로 들 스테이션은 무광 사출 하우징에 금속 핀이 꽂힌 커넥터를 보는 곳이에요. 하우징은 빛을 사방으로 흩고 핀은 한 방향으로 튕겨서, 하우징 전체를 보는 카메라에는 링 조명을, 핀 끝 영역을 보는 카메라에는 저각 링 조명을 붙인다고 가정합니다. 두 조명이 차지할 공간을 3D CAD에 투명한 부피로 먼저 올려 두면, 기구 부품은 처음부터 그 부피를 피해 그려집니다.
빛이 지나가는 네 개의 부피
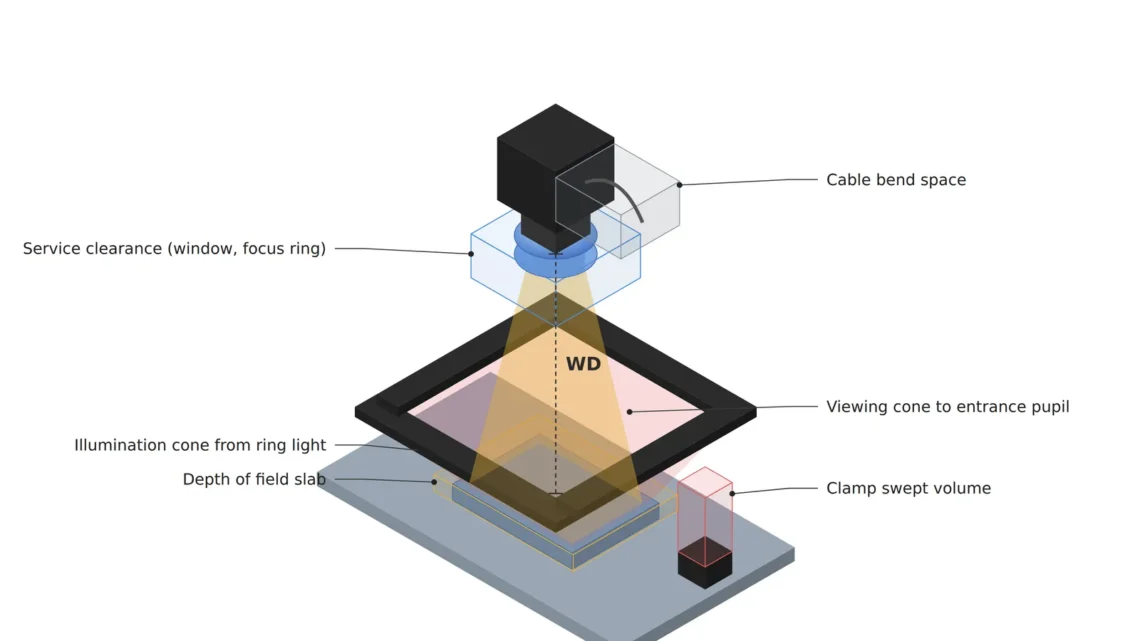
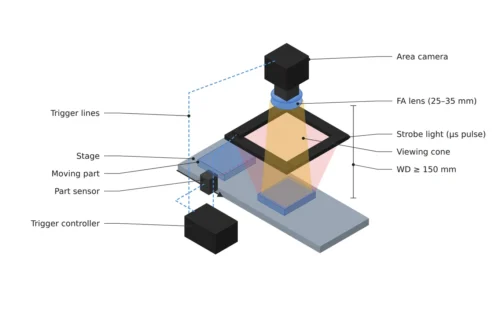
비전 스테이션이 차지하는 공간은 카메라와 렌즈의 외형보다 빛이 지나가는 부피가 정합니다. 부품의 FOV에서 렌즈 입사동2까지 이어지는 시야 원추3, 광원에서 부품까지 빛이 들어오는 조명 원추, 부품 높이 편차를 담는 피사계 심도4 두께, 그리고 보호창을 닦고 초점 링을 돌리고 케이블을 꺾는 데 필요한 정비 여유입니다. 넷 중 하나라도 기구물에 가려지면 화면에는 비네팅5이나 그림자, 초점 이탈로 나타납니다.
커넥터를 치구에 물리는 클램프 레버를 예로 들면, 정지 상태의 조립도에서는 조명 원추와 간섭이 없어 보입니다. 그런데 레버가 움직이는 도중에 조명 원추 안으로 들어오는 순간이 촬영과 겹치면, 그쪽 가장자리에만 그림자가 지고 과검출이 생깁니다. 그래서 움직이는 부품은 지나가는 궤적 전체를 하나의 부피, 곧 스윕 바디6로 만들어 금지 공간과 대조해야 합니다. 저라면 정지 도면을 받기 전에 레버의 궤적부터 그려 달라고 하겠습니다.
네 부피를 CAD의 투명 바디로 만들어 두면, 기구 설계자는 광학 계산 없이도 간섭 검사만으로 비전 성능을 지킬 수 있습니다. 규칙은 하나로 줄어듭니다. 투명한 부피에 닿지 말 것. 남은 일은 그 부피의 크기를 숫자로 정하는 것입니다. 첫 숫자는 링 조명의 구멍입니다.
링 조명 구멍은 대각선으로 잰다
링 조명이나 동축 함체처럼 렌즈와 부품 사이에 놓이는 조명은, 그 높이에서 시야 원추가 지나가는 폭보다 구멍이 커야 합니다. 일반 렌즈에서 FOV 가장자리의 광선은 렌즈 입사동을 향해 모이니, 부품 위 높이 h에서 필요한 구멍 폭은 W(h) = FOV × (1 − h/u) + D × h/u입니다. u는 입사동까지의 물체 거리, D는 입사동 지름이고, 원형 구멍이라면 FOV 가로 폭 대신 대각선을 넣어야 네 모서리가 삽니다.
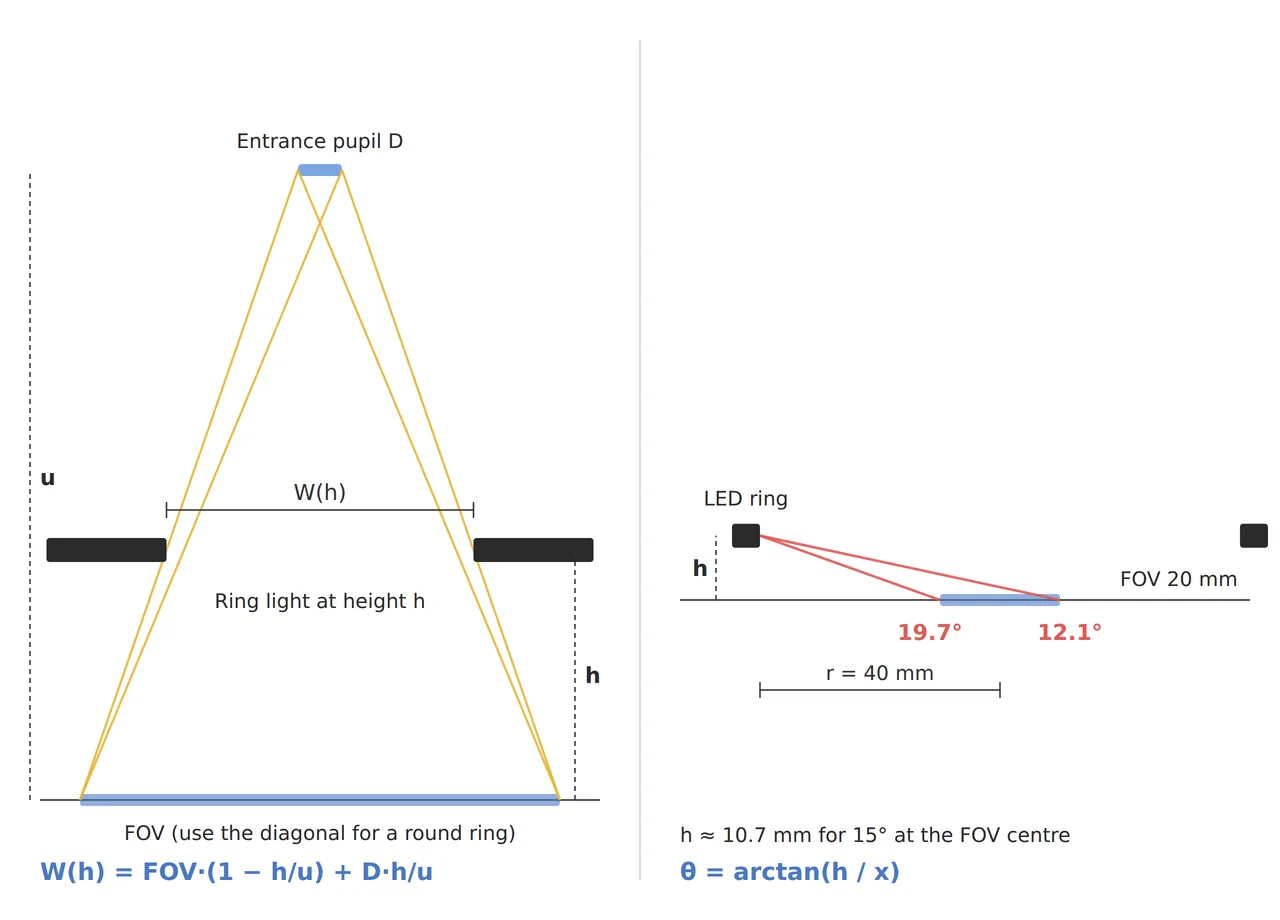
그림 왼쪽의 노란 선 두 쌍이 FOV 양 끝에서 입사동으로 모이는 광선이고, 링 조명 높이에서 바깥쪽 두 선 사이 거리가 W(h)입니다. 하우징 카메라의 FOV를 4,096 × 3,000 px 비율로 100 × 73.2 mm, 물체 거리를 202 mm로 두고, 25 mm F4 렌즈의 입사동을 25 ÷ 4 = 6.25 mm로 근사합니다. 대각선 123.95 mm를 넣으면 부품 위 30 mm 높이의 W는 106.5 mm예요. 가로 100 mm만 보고 내경 100 mm 링을 고르면 네 모서리가 가려질 수 있다는 뜻입니다.
높이를 바꾸면 숫자가 거꾸로 움직입니다. 링을 부품 위 10 mm로 내리면 필요한 구멍은 118.1 mm로 넓어지고, 50 mm로 올리면 94.8 mm로 좁아집니다. 시야 원추가 렌즈 쪽으로 갈수록 가늘어지기 때문이죠. 물체측 텔레센트릭 렌즈7는 주광선이 평행해서 높이에 따라 폭이 줄지 않으므로 구멍을 FOV보다 크게 잡아야 합니다. 입사동의 실제 위치와 지름은 렌즈 설계마다 달라서, 저는 이 계산을 후보를 고르는 데 쓰고 최종값은 렌즈 데이터로 확정합니다. u와 D를 구하는 방법은 렌즈 계산기 글에 있습니다.
저각 링은 높이 10.7 mm의 띠를 차지한다
저각 조명8은 원하는 입사각이 곧 조명의 설치 높이를 정하니, 기구 설계에서 가장 먼저 자리를 잡아야 합니다. 링 광원이 부품 윗면에서 높이 h에 있고 광원의 한 점과 빛이 닿는 부품 위 점 사이 수평 거리가 x이면, 수평면에서 잰 입사 앙각9은 θ = arctan(h ÷ x)입니다. FOV 안에서 x가 하나로 정해지지 않으니 앙각도 한 값으로 끝나지 않고 범위가 됩니다.
핀 끝 영역(FOV 20 mm)을 반경 40 mm 링으로 비추고 중심 앙각을 15°로 잡으면 h = 40 × tan 15° = 10.7 mm입니다. 같은 광원에서 FOV의 가까운 끝(x = 30 mm)은 19.7°, 먼 끝(x = 50 mm)은 12.1°로 빛을 받아 7.6° 벌어집니다. 제 눈에는 이 벌어짐이 이 셋업의 약점입니다. 같은 결함도 FOV 안의 자리마다 다른 밝기로 떠오를 수 있거든요. 반경을 60 mm로 키우면 벌어짐은 4.9°로 줄지만, 링은 더 넓은 고리를 차지하고 높이도 16.1 mm로 올라갑니다. 앙각을 낮출수록 광원은 부품 쪽으로 내려와 치구와 클램프에 먼저 부딪히고요. 각인 문자처럼 낮은 각도가 꼭 필요한 경우의 계산은 저각 링 조명과 각인 문자 글에 따로 있습니다.
106.5mm
부품 위 30 mm에서 링 조명 구멍에 필요한 폭(FOV 대각선 기준)
10.7mm
반경 40 mm 링을 중심 앙각 15°로 둘 때의 설치 높이
5.4mm
반경 25 mm 자리의 클램프가 넘으면 안 되는 높이
세 번째 카드가 기구 설계자에게 가장 직접적인 숫자입니다. 링과 FOV 사이에 클램프 조가 들어온다면, 링에서 FOV 가까운 끝으로 가는 빛보다 낮게 지나가야 그림자를 만들지 않습니다. 반경 25 mm 자리라면 10.7 × (25 − 10) ÷ (40 − 10) = 5.4 mm, 반경 35 mm 자리라면 8.9 mm가 상한이에요. 제 기준으로는 이 쐐기 모양의 부피가 저각 조명의 실제 금지 공간입니다.
CAD에 투명한 부피를 먼저 올린다
금지 공간은 기구 설계 초기에 레이아웃 모델로 만들고, 모든 기구 부품이 그 모델을 참조하게 합니다. 카메라와 조명 모델을 나중에 조립하면 간섭을 검사할 수는 있어도 공간을 예약하지는 못합니다. 부피를 먼저 두면 치구와 커버, 배선 설계가 처음부터 그 공간을 피합니다. 제 기준으로 이 모델은 착수 회의 전에 나와 있어야 합니다.
순서는 다섯 걸음이면 충분합니다. 먼저 부품 윗면의 FOV 사각형에 높이 편차를 더해 피사계 심도 두께의 판을 만들고, FOV 네 꼭짓점에서 입사동 원까지 로프트해 시야 원추를 만듭니다. 다음으로 광원 위치에서 FOV까지 조명 원추를 만드는데, 저각 링은 고리 모양의 쐐기가 됩니다. 이어서 렌즈 앞 보호창과 캡을 떼어 낼 여유, 카메라 뒤 케이블이 꺾이는 공간을 케이블 사양서의 최소 굽힘 반경으로 잡습니다. 마지막으로 치구와 클램프의 동작 궤적을 스윕 바디로 만들어 앞의 네 부피와 간섭 검사를 돌립니다.
예제에 넣으면 하우징 카메라의 시야 원추는 부품 위 30 mm에서 대각 106.5 mm 단면을 지나고, 핀 카메라의 저각 링은 부품 윗면 위 10.7 mm 높이에 반경 40 mm의 고리를 차지합니다. 피사계 심도 판의 두께는 4,096 px 센서, F4, 허용 착란원 두 칸 조건에서 약 3.15 mm이니, 부품 높이 편차와 치구 안착 오차를 더한 값이 이 안에 들어와야 합니다. 렌즈나 조명을 바꿀 때도 부피만 고쳐 그리면 영향 범위가 바로 보여요.
공간 예약을 사양서 세 줄로
투명한 부피의 크기를 사양서로 옮기면 아래와 같습니다. 100 μm 결함을 하우징 카메라로 보는 조건을 기준으로 삼고, 핀 카메라의 저각 링은 광학 줄에 함께 적었습니다.
| 항목 | 기준값 | 조건·근거 | 풀어 쓰면 |
|---|---|---|---|
| ① 최소 불량 사이즈 | 100 μm(하우징), 24.4 μm/px에서 약 4.1칸 | 설계 가정. 4,096 px로 FOV 100 mm | 결함 하나가 화소 네 칸 남짓 |
| ② 렌즈 · WD | 25 mm F4, 물체 거리 u 약 202 mm, 입사동 약 6.25 mm | 실제 WD는 렌즈 앞면부터 부품 윗면까지 제조사 데이터로 확정하고 조명 높이, 동축 함체, 보호창 두께를 포함 | 렌즈와 부품 사이에 조명이 들어갈 자리를 남긴다 |
| ② 링 조명 구멍 | h = 30 mm에서 내경 106.5 mm 이상 | FOV 대각 123.95 × (1 − 30/202) + 6.25 × 30/202 | 가로 폭으로 고르면 모서리가 잘린다 |
| ② 저각 링(핀 영역 FOV 20 mm) | 반경 40 mm, 높이 약 10.7 mm, 앙각 12.1~19.7° | θ = arctan(h ÷ x). 반경 25 mm 자리 클램프는 5.4 mm 이하 | 링과 부품 사이의 낮은 띠는 비워 둔다 |
| ② 피사계 심도 판 | 약 3.15 mm(c 두 칸) | 부품 높이 편차 + 치구 안착 오차가 이 안에 | 초점이 맞는 두께 |
| ③ 알고리즘 파라미터 | 정상품 영상 네 모서리 ROI의 평균 밝기 감시 | 금지 공간 침범의 조기 신호. 경보 임계는 실측으로 정함 | 모서리가 어두워지면 무언가 빛을 가린다 |
| ③ 그림자 영역 처리 | 침범으로 생긴 그림자를 마스크로 덮지 않음 | 덮으면 그 영역은 계속 검사되지 않음 | 가린 자리는 검사하지 않은 자리 |
표에서 먼저 보이는 것은 조명 공간이 카탈로그 치수로 정해지지 않는다는 점입니다. 링 구멍은 FOV 가로 100 mm와 비교하면 넉넉해 보이지만 대각선과 설치 높이를 넣으면 106.5 mm가 필요하고, 저각 링은 10.7 mm 높이의 좁은 띠 안에서도 앙각이 7.6° 벌어집니다. 두 숫자 모두 FOV와 높이, 입사동을 넣은 계산으로만 나옵니다. 카탈로그 내경만 보고 고르면 늦습니다.
다른 방법이 더 맞는 경우도 있습니다. 작은 부품을 표준 조명 하나로 보는 단순 검사라면 금지 공간 모델링보다 조명 공급사의 표준 브래킷과 거리표로 충분할 수 있습니다. 동축 조명과 텔레센트릭 렌즈가 한 몸인 모듈은 광학 공간이 모듈 외형 안에 닫혀 있어서 외형과 WD만 관리하면 되고요. 배치가 이미 고정된 개조 설비라면 계산으로 공간을 만들 수 없으니 미러로 광로를 꺾는 방법을 검토하되, 미러의 반사율과 오염 관리가 새 변수로 붙습니다. 조명 자리를 확정해도 금속 핀의 광택 때문에 결함이 얼마나 대비되어 보일지는 샘플 테스트 전 확언 불가입니다.
광학 금지 공간은 기구 설계를 하다가 비전으로 넘어오는 사람에게 가장 익숙한 언어로 광학을 옮겨 줍니다. 3D CAD의 간섭 검사는 이미 손에 익은 도구거든요. 설비를 발주하는 쪽에서 보면, 착수 회의 때 이 부피를 요구하는 것만으로 브래킷을 다시 깎는 비용을 줄일 수 있습니다. 이 글은 기술 설명이며 투자 권유가 아닙니다. 자세한 내용은 면책조항을 참고하세요.
현장 노트
착수 회의 전이라면 저는 숫자 두 개를 먼저 들고 갑니다. 반경 25 mm 자리 클램프가 넘으면 안 되는 높이 5.4 mm와, 렌즈 앞면 기준 WD 안에 들어가야 할 링 조명과 보호창 두께의 합입니다. 저각 링의 높이 띠가 클램프 궤적과 겹치면 조명 방식을 바꿔야 하고, 그러면 핀 끝 콘트라스트가 한 단계 떨어질 수 있기 때문입니다. 그래서 FOV 사각형과 조명 원추를 투명 바디로 올리는 일은 설계 초기에 끝내자고 요청합니다.
현장 체크포인트
현장 노트의 두 숫자를 도면 검토 항목으로 넓히면 아래와 같습니다.
- 렌즈 앞면부터 부품 윗면까지의 WD가 조명 높이, 동축 함체, 보호창 두께를 모두 넣은 상태로 도면에 확보되었는가? (WD 안에 조명이 들어가야 한다)
- 링 조명 구멍이 FOV 대각선, 설치 높이, 입사동으로 계산한 폭보다 큰가? (h 30 mm에서 106.5 mm)
- 저각 링의 높이 띠가 치구와 클램프의 스윕 바디와 겹치지 않는가? (반경 25 mm 자리 5.4 mm 이하)
- 피사계 심도 판이 부품 높이 편차와 치구 안착 오차를 담는가? (약 3.15 mm)
- 보호창 탈착, 초점 링 조작, 케이블 굽힘 반경을 위한 정비 여유가 있는가? (케이블 사양서 값으로)
- 정상품 영상의 네 모서리 밝기를 감시해 금지 공간 침범을 알아챌 수 있는가? (그림자를 마스크로 덮지 않는다)
자주 묻는 질문
입사동 지름을 왜 f ÷ N으로 근사하나요?
F값이 초점거리를 유효 개구 지름으로 나눈 값이라, 렌즈 표기값만으로 D를 바로 구할 수 있기 때문입니다. 25 mm F4라면 6.25 mm입니다. 다만 입사동이 렌즈 앞면에서 얼마나 안쪽에 있는지는 표기값에 없어서, u는 렌즈 데이터로 확인합니다.
돔 조명이라면 무엇이 달라지나요?
돔은 부품을 덮을 만큼 커야 하고 꼭대기에 카메라 구멍이 있어서, 금지 공간이 부품 위의 반구 전체가 됩니다. 클램프와 부품이 드나드는 길은 돔 아래로 들어오지 못하니, 돔을 올리고 내리는 동작까지 기구 설계에 들어갑니다. 구멍이 만드는 암점 계산은 돔 조명 암점 글에 있습니다.
저각 링의 앙각 범위를 좁히려면 어떻게 하나요?
반경을 키우면 FOV 양 끝까지의 거리 비가 작아져 범위가 좁아집니다. 중심 앙각 15°에서 반경 40 mm는 7.6°, 60 mm는 4.9°입니다. 대신 높이가 10.7 mm에서 16.1 mm로 올라가고, 반경 25 mm 자리 클램프의 상한은 5.4 mm에서 4.8 mm로 오히려 낮아지니 클램프 높이를 다시 계산해야 합니다.
용어 풀이
- [1] WD working distance, 작동 거리
렌즈 앞면에서 검사할 면까지의 거리입니다. 링 조명, 동축 함체, 보호창이 모두 이 거리 안에 들어가야 합니다. ↩ - [2] 입사동 entrance pupil
렌즈 앞쪽에서 들여다봤을 때 보이는 조리개의 상입니다. 물체에서 온 광선은 이 원을 향해 모입니다. ↩ - [3] 시야 원추 viewing cone
FOV 네 꼭짓점에서 입사동까지 이어지는 광선이 만드는 뿔 모양의 부피입니다. 이 안에 무엇이 들어오면 화면 가장자리가 어두워집니다. ↩ - [4] 피사계 심도 depth of field, DOF
초점을 한 거리에 맞췄을 때 앞뒤로 또렷하게 보이는 깊이의 폭입니다. CAD에서는 부품 위의 얇은 판으로 그립니다. ↩ - [5] 비네팅 vignetting
광선 일부가 가려져 화면 가장자리나 모서리가 어두워지는 현상입니다. 창틀에 걸린 사진처럼 모서리부터 빛이 빠집니다. ↩ - [6] 스윕 바디 swept body
움직이는 부품이 지나가는 궤적 전체를 하나의 입체로 만든 것입니다. 정지 상태의 조립도에서 보이지 않던 간섭을 잡습니다. ↩ - [7] 텔레센트릭 렌즈 telecentric lens
물체 쪽 주광선이 광축과 나란해서 거리가 바뀌어도 배율이 거의 변하지 않는 렌즈입니다. 시야가 뿔 대신 기둥 모양이 됩니다. ↩ - [8] 저각 조명 low-angle lighting
부품 윗면에 거의 눕듯이 낮은 각도로 빛을 보내는 조명입니다. 평평한 면은 어둡게 두고 튀어나오거나 파인 자리만 빛나게 합니다. ↩ - [9] 앙각 elevation angle
수평면에서 위로 잰 빛의 기울기입니다. 같은 링이라도 FOV의 가까운 끝과 먼 끝에서 값이 다릅니다. ↩
참고 자료
- Edmund Optics, System Throughput, f/#, and Numerical Aperture: f/# = 초점거리 ÷ 유효 개구 지름
- 계산식: W(h) = FOV × (1 − h/u) + D × h/u, D ≈ f ÷ N, θ = arctan(h ÷ x), 클램프 상한 = h × (x − FOV/2) ÷ (r − FOV/2), DOF ≈ 2 × N × c × (1 + m) ÷ m². 계산 가정: FOV 100 × 73.2 mm, u 202 mm, 25 mm F4, 저각 링 반경 40 mm·중심 앙각 15°, 핀 영역 FOV 20 mm
함께 읽으면 좋은 글 — 돔 조명 한가운데 남는 검은 점은 카메라 구멍이다 · 사출품 각인 문자의 OCR 판독률은 조명 각도 하나로 갈린다 · 연마 금속면의 미세 스크래치는 동축 조명만으로 끝나지 않는다

Noctvision
2005년부터 생산설비의 기계설계와 프로젝트 관리를 맡아 온 엔지니어입니다. 설비에 들어가는 카메라·렌즈·조명을 수식과 공개 자료로 계산하고, 가정과 출처를 함께 밝혀 기록합니다.


함께 읽으면 좋은 글
근사식이 놓치는 FOV 오차를 잡는 머신비전 렌즈 계산기
고속 검사 라인에서 프레임레이트와 조명이 충돌하지 않으려면