비전 알고리즘
영상에서 결함을 골라내는 규칙과 모델, 그리고 판정이 틀렸을 때 생기는 비용을 다룹니다. 룰베이스와 딥러닝의 역할 분담, 이상탐지, 필터 순서처럼 조명과 광학이 만든 영상을 판정으로 바꾸는 단계입니다.
처음 읽을 글
- 딥러닝 vs 룰베이스 알고리즘, 언제 무엇을 쓰나 — 두 방식이 각각 유리한 조건
- 과검출과 미검출, 어느 쪽이 더 비싼가 — 판정 기준을 비용으로 정하는 법
- PySide6와 OpenCV로 만드는 비전 검사 프로그램 — 파라미터를 화면에서 조정하는 최소 UI 전체 코드
- 정상 패치를 전부 기억해야 하는가 — 메모리뱅크 이상탐지의 코어셋 설계
-
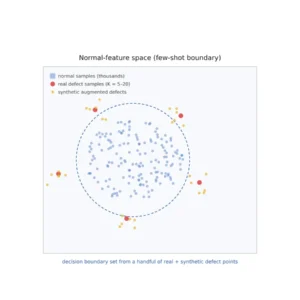
결함 샘플 5장으로 Few-Shot 이상탐지 라인을 세울 수 있을까
결함 5장을 모두 잡아도 95 % 신뢰 수준의 재현율 하한은 55 %이고, 95 %를 말하려면 59장이 필요합니다. 퓨샷 이상탐지가 세울 수 있는 것과 증명하지 못하는 것, 판정선과 조명이 맡을 몫을 계산했습니다.
-
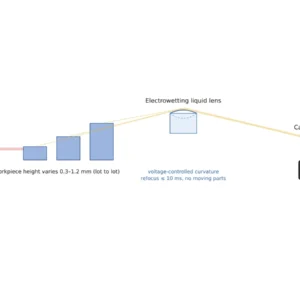
리퀴드 렌즈 오토포커스, 다품종 소량 생산 라인의 초점 문제를 푸는 법
칩 높이가 0.3~1.2 mm로 섞이는 라인에서 리퀴드 렌즈가 바꿔야 할 굴절력은 0.1 D도 안 됩니다. 고정 초점이 잃는 해상력, ±0.023 D 반복성, 0.92 % 배율 변화, 택트와 수명으로 다시 센 재초점 횟수를 계산으로…
-
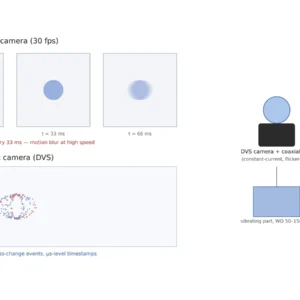
프레임이 놓치는 순간을 이벤트 카메라로 잡는 법
200 fps 카메라는 0.5 ms짜리 사건의 70 %를 놓칩니다. 튀는 솔더 볼을 놓고 이벤트 카메라 화소가 따라갈 수 있는 속도, PWM 조명이 센서 출력을 넘치게 하는 조건, 사건 길이에 맞춘 시간 창을 계산으로…
-
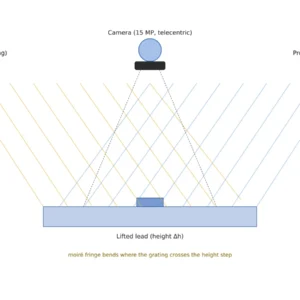
밝기로는 안 보이는 솔더 리드 들뜸을 3D 구조광은 어떻게 잴까
패드와 평행하게 30 μm 들뜬 리드는 2D 밝기에 흔적을 남기지 않고 3D 구조광 무늬의 15.6° 위상 이동으로 드러납니다. 높이 잡음 3 μm에 필요한 무늬 진폭과 반짝이는 필릿에서 높이를 잃는 조건, 그림자를 지우는 투영…
-
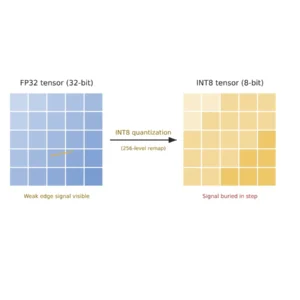
INT8 양자화에서 가장 흐린 스크래치가 먼저 사라지는 이유
도금 커넥터 핀을 찍는 검출 모델을 INT8로 옮기면 전체 정확도는 0.3%p만 움직여도 흐린 스크래치의 미검출은 네 배가 될 수 있습니다. 가장 밝은 글린트가 눈금 크기를 정하는 원리와, 조명과 캘리브레이션과 검증 장수로 그 손실을…
-
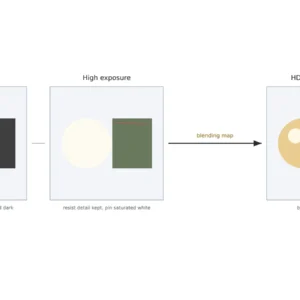
정반사와 무광이 섞인 화면에서 HDR 멀티 노출 융합이 하는 일
핀과 레지스트의 밝기 비 249 대 1은 66 dB 센서에 담기지만, 한 장으로 찍은 레지스트 결함의 CNR은 0.65에 그칩니다. 노출 장수는 dB 대신 어두운 쪽 결함의 대비가 정하고, 16배 두 번째 노출이면 CNR이…
-
높이가 흔들릴 때 텔레센트릭 렌즈는 F16보다 F7.1이 낫다
부품 높이가 ±0.15 mm 흔들릴 때 20 μm 결함의 대비는 물체 쪽 NA 0.042에서 MTF 70 %가 최선이고, 심도를 넓히려 F 16으로 조이면 초점이 맞은 자리도 54 %로 떨어집니다. 텔레센트릭은 배율 오차를 지우지만…
-
소프트웨어 정의 조명으로 암시야와 동축낙사를 오갈 때의 대가
니켈 도금 단자와 무광 몰딩은 동축 조명 아래에서 밝기가 398 대 1로 벌어져 한 노출에 담기지 않습니다. 하나의 헤드로 암시야, 동축, 돔을 순서대로 켜면 상태당 16.7 ms가 붙고, 세 상태면 택트 1초의 5…
-
다크필드 링 조명은 동축 조명보다 큰 기울기까지 버틴다
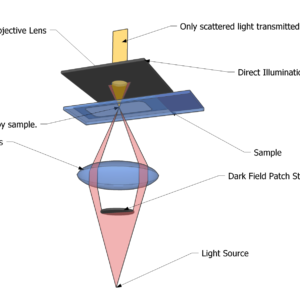
광택 사출 하우징은 동축 조명 아래에서 기울기 0.86°만 넘어도 배경이 꺼집니다. 15° 다크필드 링은 그 허용치를 36.6°로 넓히고, 링 반지름을 시야 폭의 다섯 배 가까이 키우면 기울기 문턱이 시야 전체에서 고르게 유지됩니다.
-
고속 라인에서 결함을 놓치지 않는 광학 설계의 조건
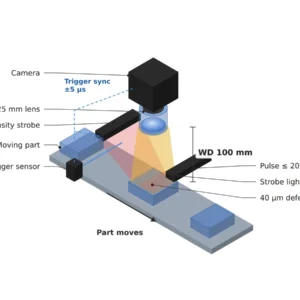
초속 1 m로 지나가는 부품의 40 μm 흠집은 빛을 13.3 μs 안에 끊어야 번짐이 1칸에 묶이고, 모자란 빛 7.5배는 f/4로 연 조리개가 2배, 스트로브 조명의 순간 밝기가 3.8배를 나눠 냅니다.