비전 알고리즘
영상에서 결함을 골라내는 규칙과 모델, 그리고 판정이 틀렸을 때 생기는 비용을 다룹니다. 룰베이스와 딥러닝의 역할 분담, 이상탐지, 필터 순서처럼 조명과 광학이 만든 영상을 판정으로 바꾸는 단계입니다.
처음 읽을 글
- 딥러닝 vs 룰베이스 알고리즘, 언제 무엇을 쓰나 — 두 방식이 각각 유리한 조건
- 과검출과 미검출, 어느 쪽이 더 비싼가 — 판정 기준을 비용으로 정하는 법
- PySide6와 OpenCV로 만드는 비전 검사 프로그램 — 파라미터를 화면에서 조정하는 최소 UI 전체 코드
- 정상 패치를 전부 기억해야 하는가 — 메모리뱅크 이상탐지의 코어셋 설계
-
PCB·반도체 표면검사, 육안이 놓치는 15~40μm의 경계선
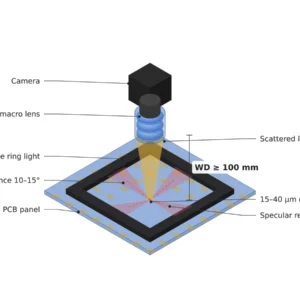
시력 1.0은 250 mm 앞에서 72.7 μm 간격까지 가릅니다. 15~40 μm 결함을 기계로 잡으려면 8 μm/칸과 f/4~f/5.6의 좁은 조리개 창이 필요하고, 아래 끝 15 μm가 시야 수와 심도를 정합니다.
-
엣지 AI 추론 지연은 NPU보다 카메라 인터페이스가 먼저 정한다
NPU를 두 배 빠른 것으로 바꿔도 판정 지연은 21.2 ms에서 17.2 ms로 19 %만 줄어듭니다. 12 MP 프레임이 10GigE를 건너는 10.7 ms가 절반이기 때문입니다. RDMA와 회선 속도, 분리형 구성이 줄이는 시간을 토막별로 계산했습니다.
-
라인레이트만 보고 고른 라인스캔 카메라가 결함을 놓치는 이유
라인레이트는 속도 ÷ 화소로 정해지는 결과값입니다. 400 mm/s, 화소 10 μm면 40 kHz이고, TDI 64단은 노출을 1.6 ms로 늘리지만 속도가 1 % 흔들리면 0.64화소를 번집니다. 단수를 속도 안정도로 정하는 계산법.
-
높이가 제각각인 부품을 초점 하나로 다 잡을 수 있을까
핀 높이 편차 0.5 mm를 한 장에 담으려면 f/16이 필요하지만 20 μm 크랙의 회절 MTF가 0.24로 떨어집니다. f/8 두 장이나 f/5.6 세 장의 초점 스택이면 MTF 0.60~0.72를 지키고, 세 장을 100 ms에 보내도…
-
고반사 표면 크랙은 가우시안보다 바이래터럴 필터가 남긴다
10 μm/px에서 40 μm 이물은 3×3 미디언이면 대비가 거의 남지만 5×5에서는 12.8~23.2 GV로 줄어듭니다. 폭 15 μm 크랙은 가우시안 뒤 8.3 GV, σ_range 10 바이래터럴 뒤 16.1 GV가 남아, 필터 종류보다 커널 크기와…
-
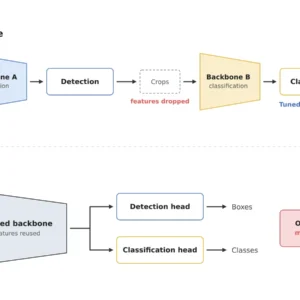
검출과 분류를 한 신경망에 묶은 KLA 특허의 대가
검출과 분류가 백본을 공유하면 프레임당 후보 50개일 때 240 ms가 55 ms로 줄지만, 새 유형을 넣는 재학습이 검출 재현율까지 흔듭니다. 5 %p 하락을 가르려면 유형마다 결함 300장짜리 회귀 세트가 필요합니다.
-
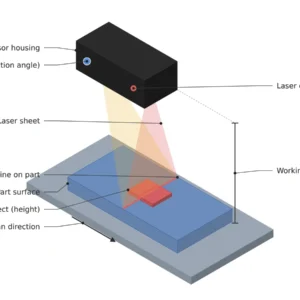
2D로 못 잡는 형상 결함, 3D+AI 검사가 답이 되는 조건
칩 부품의 20 μm 들뜸은 위에서 찍은 사진에 대비를 거의 남기지 않지만, 레이저를 30°로 보는 3D 센서에서는 높이 분해능 3.9 μm로 읽힙니다. 대신 키 2 mm 부품 뒤 1.15 mm가 그늘로 비고, 512만…
-
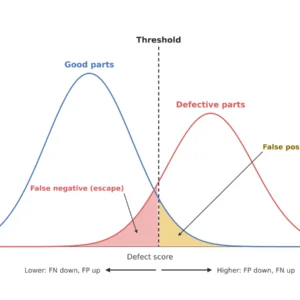
과검출과 미검출, 어느 쪽이 더 비싼가
미검출 1건이 재검 1건의 100배라도 불량률 0.3 %에서는 판정선이 0.583에서 0.487까지만 내려갑니다. 하루 미검출 1.6개를 막는 값이 재검 95개이고, 조명이 5 % 어두워지면 재검은 2.6배로 늘어납니다.
-
딥러닝 vs 룰베이스(rule-based) 알고리즘, 언제 무엇을 쓰나
같은 카메라로 구멍 지름은 서브픽셀 규칙이 1.6 μm 단위로 재고, 모양이 매번 다른 긁힘은 학습에 맡깁니다. 가장 드문 긁힘 유형이 10 %라면 학습용 사진 300장에 커버 60만 개, 2초 택트로 13.9일이 듭니다.