-
고속 라인에서 결함을 놓치지 않는 광학 설계의 조건
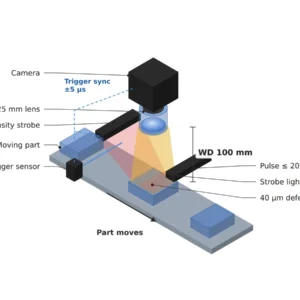
빠르게 이동하는 대상물의 미세 결함을 검출하려면 카메라 프레임레이트보다 조명 광량과 트리거 동기화가 우선입니다. 표면 재질과 반사율 분석부터 시작하는 고속 이미지 센싱의 원리를 정리했습니다.
-
PCB·반도체 표면검사, 육안이 놓치는 15~40μm의 경계선
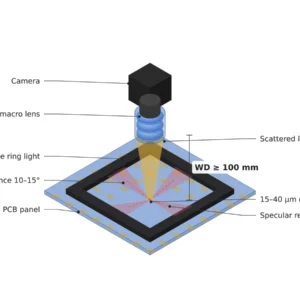
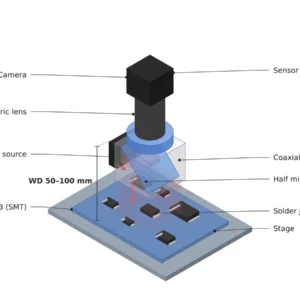
머신비전 수요 급증의 배경에는 사람의 분해능 밖에 있는 미세 불량이 있습니다. 표면 재질별 반사율, FOV·분해능, WD 확보까지 광학 셋업과 알고리즘 파라미터를 함께 짚어봅니다.
-
고속 검사 라인에서 프레임레이트와 조명이 충돌하지 않으려면
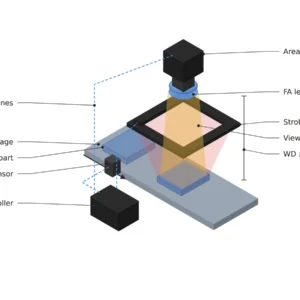
프레임레이트를 올릴수록 노출시간과 조도가 함께 흔들리는 고속 검사 라인에서, 대역폭 확장과 스트로브 동기화가 왜 필수적인지 광학 엔지니어의 시선으로 짚어봅니다.
-
반도체·PCB 검사 카메라 증설, 인터페이스가 광학 설계를 바꾸다
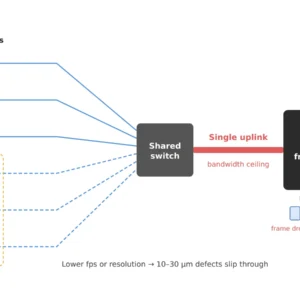
카메라 대수가 늘어나는 반도체·PCB 검사 라인에서 인터페이스 대역폭이 검사 속도(fps)와 분해능을 어떻게 제약하는지, 표면 반사율과 WD(작동거리) 확보를 기준으로 정리합니다.
-
딥러닝 검사 시대, 카메라 스펙보다 먼저 확인해야 할 것
하드웨어 공급사들이 AI 딥러닝 검사 솔루션을 포트폴리오에 잇따라 편입시키는 배경에는 룰베이스 검사의 구조적 한계가 있습니다. PCB SMT 검사를 예로, 광학 셋업이 먼저 확보되어야 딥러닝이 제 역할을 할 수 있는 이유를 짚어봅니다.
-
엣지 AI 추론 지연, NPU보다 카메라 인터페이스가 먼저 결정합니다 — GigE Vision 3.0 RDMA와 분리형 검사 아키텍처
NPU를 바꿔도 엣지 AI 검사 처리량이 그대로인 이유는 카메라 인터페이스의 CPU 오버헤드일 수 있습니다. GigE Vision 3.0 RDMA와 분리형 검사 아키텍처를 비교합니다.
-
라인레이트만 보고 고른 라인스캔 카메라, 왜 결함을 놓치는가 — TDI와 분해능 설계의 관계
라인레이트만 보고 고른 라인스캔 카메라가 미세 솔더 브릿지를 놓치는 이유. TDI와 분해능·광량 설계의 관계를 PCB 연속 검사 기준으로 정리합니다.
-
높이가 제각각인 부품, 초점 하나로 다 잡을 수 있을까 — 리퀴드 렌즈 EDOF와 인터페이스 대역폭의 역할 분담
삽입 깊이가 0.3~0.5 mm씩 다른 멀티핀 커넥터를 한 프레임에 선명하게 담는 법. 리퀴드 렌즈 EDOF와 인터페이스 대역폭의 역할 분담, EDOF 셋업 설계를 다룹니다.
-
고반사 표면 결함, 필터링 순서 하나로 갈린다 — 바이래터럴 필터와 온보드 AI 카메라의 역할 분담
고반사 금속·유광 사출품 검사에서 필터링 순서가 미검출과 오검출을 가르는 이유. 바이래터럴 필터와 온보드 AI 카메라의 역할 분담을 매칭표로 정리합니다.
-
프로그래머블 다각도 조명과 엣지 AI 추론, PCB 미세 크랙 검출의 한계를 다시 그리다
솔더 필렛의 30~50 μm 헤어라인 크랙을 프로그래머블 다각도 조명과 엣지 AI 추론으로 검출하는 방법. 단일 조명 각도의 한계와 조명 시퀀스·추론 지연 설계를 다룹니다.