-
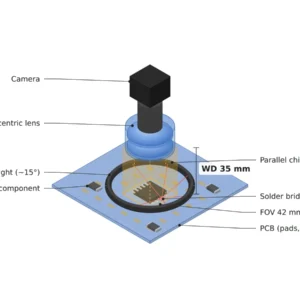
렌즈가 AI보다 먼저다 — PCB 검사 광학 설계
PCB SMT 라인의 AOI가 특정 로트에서만 솔더 브릿지를 놓칠 때, AI 모델보다 먼저 렌즈와 조명 각도를 점검해야 하는 이유와 광학 설계 순서를 정리합니다.
-
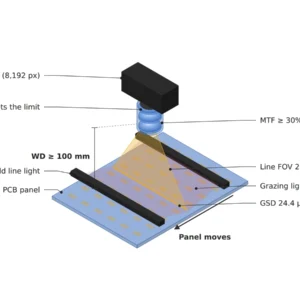
8K 라인스캔 카메라 시대, 검사 분해능의 상한은 여전히 렌즈가 정한다
8K 라인스캔·NIR 카메라를 들여도 검사 실효 분해능은 렌즈 MTF와 조명 조건이 정합니다. PCB 결함 유형별 검출 최소 사이즈, 조명-렌즈 매칭표, 알고리즘 파라미터와 발주 전 체크포인트를 정리했습니다.
-
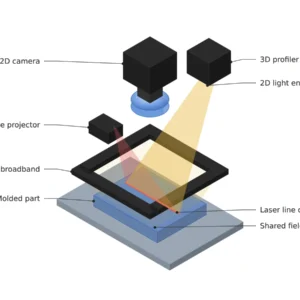
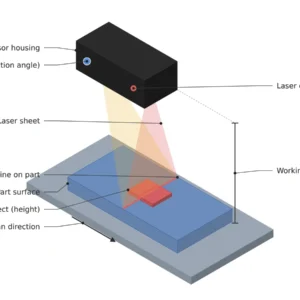
2D·3D 융합 검사, 병목은 조명 간섭입니다
2D 조명과 3D 레이저가 같은 대역을 쓰면 시분할이 강제되고, 반송 200 mm/s에서 정합 오차가 600 μm까지 벌어집니다. 파장 분리 설계 기준을 정리했습니다.
-
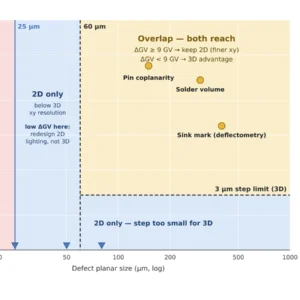
3D 검사로 바꾸면 오히려 놓치는 결함 구간
3D 프로파일러의 평면 검출 하한은 60 μm, 2D 라인스캔은 25 μm입니다. 3D 전환 시 유출되는 결함 구간과 ΔGV 기반 분기 판정 기준을 매칭표로 정리했습니다.
-
-
-
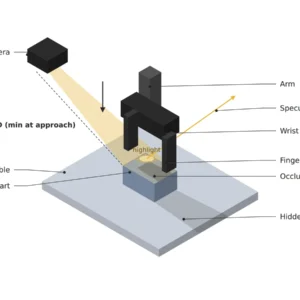
휴머노이드가 물체를 잡을 때, 카메라는 무엇을 봐야 하나
휴머노이드·로봇 파지에서 카메라가 봐야 할 위치·반사·가림 세 가지와 인식→제어 지연 예산을 정리합니다. INT8 양자화 후 정확도 확인과 WD 확보 체크포인트 포함.
-
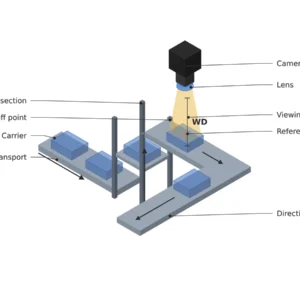
물류자동화가 전공정으로 넘어갈 때, 비전 검사는 무엇이 달라지나
반도체 전공정 물류자동화 구간에서 반송 중 정렬 오차를 잡는 비전 체크포인트 설계법. 검사 지점 위치 선정, 반송 정지 구간 처리 시간 예산, WD 우선 확보 순서를 매칭표로 정리합니다.
-
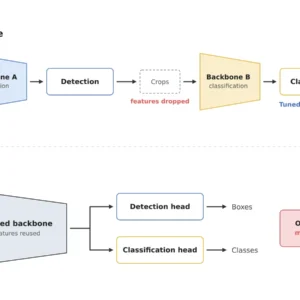
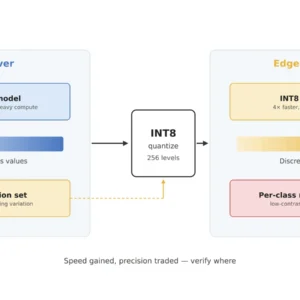
서버에선 잘 됐는데 엣지에선 왜 정확도가 떨어지나
엣지 배포 시 정확도가 떨어지는 주된 원인은 모델이 아니라 양자화(FP32→INT8)다. 속도를 얻는 대가로 어디서 정밀도를 내주는지 클래스 단위로 확인해야 한다.
-