-
밝기 증강으로 조명 변화를 흉내 낼 수 있는가 — 다조건 실측 촬영 매트릭스로 만드는 엣지 모델 일반화
밝기·감마·노이즈 증강이 조명 각도 변화에 따른 그림자 방향과 정반사 위치 이동을 재현하지 못하는 이유와, 고도각·방위각 촬영 매트릭스 및 조건 단위 홀드아웃 검증으로 엣지 모델을 일반화하는 방법을 정리합니다.
-
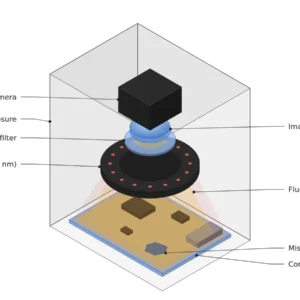
투명한 코팅막은 어떻게 검사하는가 — UV 형광 조명과 롱패스 필터로 잡는 PCB 컨포멀 코팅 누락
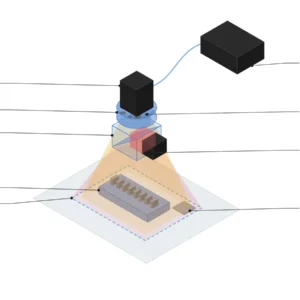
가시광에서 투명한 PCB 컨포멀 코팅의 누락·얇은 영역을 UV-A 365 nm 여기, 스토크스 이동, 롱패스·클린업 필터 쌍, 차광과 UV 안전으로 검출하는 조명 설계. 매칭표와 현장 체크포인트 포함.
-
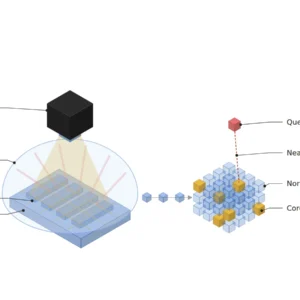
정상 패치를 전부 기억해야 하는가 — 메모리뱅크 이상탐지의 엣지 배포와 코어셋 설계
PatchCore 계열 메모리뱅크 이상탐지를 엣지에 올릴 때 입력 해상도·패치 크기가 정하는 최소 결함 크기, 뱅크 원본 크기, 코어셋 비율과 최근접 탐색 연산량의 교환 관계를 계산으로 정리합니다.
-
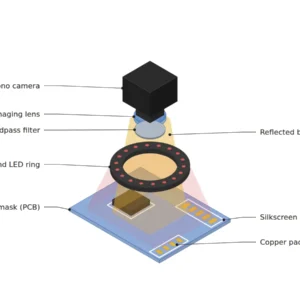
컬러 카메라가 없으면 색 차이를 못 잡는가 — 모노 카메라와 파장 선택으로 PCB 솔더마스크·실크·구리 패드 대비 만들기
보색은 어둡게, 동색은 밝게라는 원리로 470·525·625 nm 밴드를 PCB 결함 유형별로 배정하고, 베이어 컬러 카메라의 채널 분해능 손실과 모노 순차 촬영의 장단점을 계산으로 비교합니다.
-
경량 모델은 왜 가장 가는 결함부터 놓치는가 — 지식 증류로 설계하는 엣지 세그멘테이션
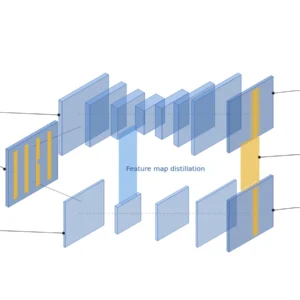
교사 모델의 soft label과 특징맵 증류로 수 px 폭 결함 경계를 경량 세그멘테이션 모델에 옮기는 방법과, 온도 파라미터·출력 stride 때문에 증류 후에도 사라지는 극소 결함 클래스를 매칭표로 정리합니다.
-
노출을 줄이면 어두워지는데 어떻게 멈춰 찍는가 — 스트로브 오버드라이브로 이동 중 모션 블러 억제하기
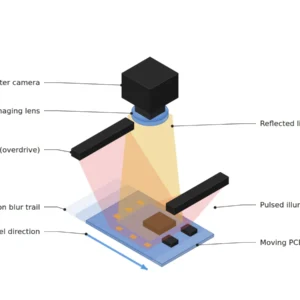
블러 px = 속도 × 펄스폭 ÷ 화소 분해능으로 1,000 mm/s 라인의 허용 펄스폭을 역산하고, 오버드라이브 듀티비·피크 전류 한계와 광 에너지 40% 손실을 조리개로 닫는 설계를 정리합니다.
-
모델 정확도가 떨어진 뒤에야 알 수 있는가 — 엣지 검사의 입력 분포 드리프트 감시
렌즈 오염·조명 열화·초점 이탈이 모델 정확도보다 먼저 평균 휘도·선명도·임베딩 거리에 나타나는 원리와, 엣지에서 가볍게 계산하는 드리프트 지표와 경고·정지 임계 설계법. 매칭표 포함.
-
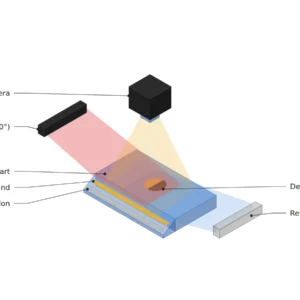
백라이트만 켜면 실루엣 치수는 정확한가 — 평행광 백라이트로 두꺼운 부품의 가장자리 번짐과 측정 오차 줄이기
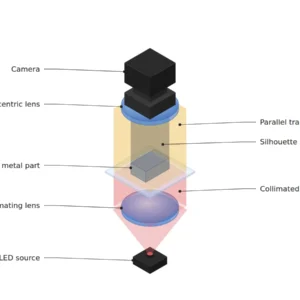
확산 백라이트에서 두께 3 mm 부품의 가장자리 전이 구간이 약 7.6 px로 번지는 이유와, 발산 반각 0.29°의 평행광 백라이트로 1.5 px까지 줄여 서브픽셀 엣지 측정을 성립시키는 설계를 계산으로 정리합니다.
-
벤치마크에서는 빨랐는데 왜 오후에 느려지는가 — 팬리스 엣지 디바이스의 열 설계와 지속 추론
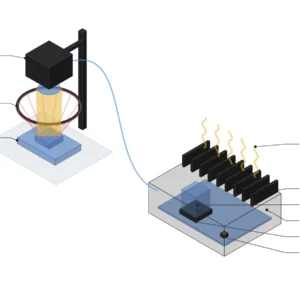
팬리스 엣지 디바이스에서 서멀 스로틀링이 판정 지터를 만드는 원리와, 열시정수 기반 검증 운전·전력 모드 고정·허용 열저항 계산·온도 로깅으로 지속 추론 성능을 보장하는 설계법. 매칭표 포함.
-
사출품 각인 문자, 왜 조명 각도 하나로 OCR 판독률이 갈리는가 — 문자 높이와 획 간격으로 계산하는 저각도 링 조명과 사분면 점등
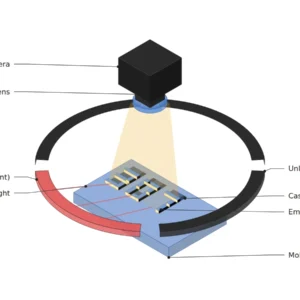
사출품에 성형된 양각·음각 문자를 OCR로 판독할 때, 저각도 링 조명의 입사각을 문자 높이(μm)와 획 간격에서 그림자 길이로 계산하고 사분면 분할 점등으로 엣지 콘트라스트를 되살리는 방법을 정리합니다.