라인스캔 영상의 양 끝은 왜 어두운가 — 라인 조명의 집광·확산 선택과 코사인 4승 보상 설계
LIGHTING / OPTICS
라인스캔 검사 영상을 받아 보면 가운데는 밝고 양 끝은 어둡거나, 어느 순간 영상 전체가 줄무늬처럼 어두워졌다 밝아지는 경우가 많습니다. 카메라와 렌즈를 먼저 의심하기 쉽지만, 원인의 상당수는 한 줄의 좁은 선을 비추는 라인 조명에 있습니다. 라인스캔은 한 줄씩 영상을 쌓기 때문에, 그 한 줄의 조도 분포와 안정성이 영상 전체의 콘트라스트를 결정합니다.
이 상태를 방치하면 비용은 양 끝단에서 먼저 나타납니다. 가장자리의 신호가 낮으면 같은 임계값에서 가장자리 결함은 미검출되고, 가장자리에 맞춰 임계값을 낮추면 가운데에서 과검출이 늘어납니다. 여기에 제품 높이가 흔들려 집광 선이 스캔선에서 벗어나면, 결함이 없는 구간이 통째로 어두워져 오판정이 연속으로 발생합니다. 라인 속도가 높을수록 한 번의 흔들림이 만드는 불량 판정 길이도 길어집니다.
해법은 라인 조명을 “밝기”가 아니라 분포와 허용 높이로 설계하는 것입니다. 집광형(로드렌즈)과 확산형 중 무엇을 쓸지는 필요한 조도와 제품 높이 변동의 교환 관계로 결정하고, 렌즈의 코사인 4승 광량 저하는 조명의 길이 방향 프로파일로 미리 보상합니다. 그리고 집광 선의 입사각을 높이 변동에 맞춰 정합니다.
라인스캔 영상의 균일도는 조명 프로파일과 렌즈 광량 저하의 곱입니다.
1. 집광형 vs 확산형 — 조도와 허용 높이의 교환
Point. 집광형과 확산형 라인 조명의 선택은 조도를 얻는 대신 허용 높이를 내주는 교환입니다.
Reason. 라인스캔 카메라는 라인 주기가 짧아 노출 시간이 수십 µs 수준으로 제한됩니다. 이 짧은 노출 안에 충분한 신호를 얻으려면 스캔선 위에 높은 조도가 필요하고, 로드렌즈로 LED 빛을 좁은 선으로 모으는 집광형 조명이 이 요구에 맞습니다. 대가는 집광 선의 폭이 좁고, 지정된 집광 거리에서만 그 폭이 유지된다는 점입니다. 확산형 조명은 선폭이 넓고 부드러워 높이 변동과 광택면에 관대하지만, 같은 전력에서 스캔선 위 조도는 훨씬 낮습니다.
Example. 라인 속도 20 kHz라면 라인 주기는 50 µs이며, 노출은 45 µs 이하로 잡아야 합니다. 4096 px 라인 센서로 FOV 300 mm를 보면 화소 분해능은 73.2 µm/px이므로, 정사각 화소 조건의 제품 이동 속도는 약 1.46 m/s(계산값)입니다. 이 조건에서 무광 사출 시트처럼 확산 반사가 주를 이루는 표면은 집광형이 조도 여유를 주지만, 헤어라인 가공 금속처럼 난반사와 정반사가 섞이는 표면은 확산형이 줄무늬를 덜 만들 수 있습니다. 표면별 우열은 샘플 테스트 전 확언 불가입니다.
Point. 라인 조명 선택서에는 “필요 조도”와 함께 “제품 높이가 얼마나 흔들리는가”가 같은 줄에 적혀 있어야 합니다.
2. 코사인 4승 법칙 — 길이 방향 균일도는 조명만의 문제가 아니다
Point. 조명이 길이 방향으로 완벽히 균일해도, 영상의 양 끝은 렌즈 때문에 어두워집니다.
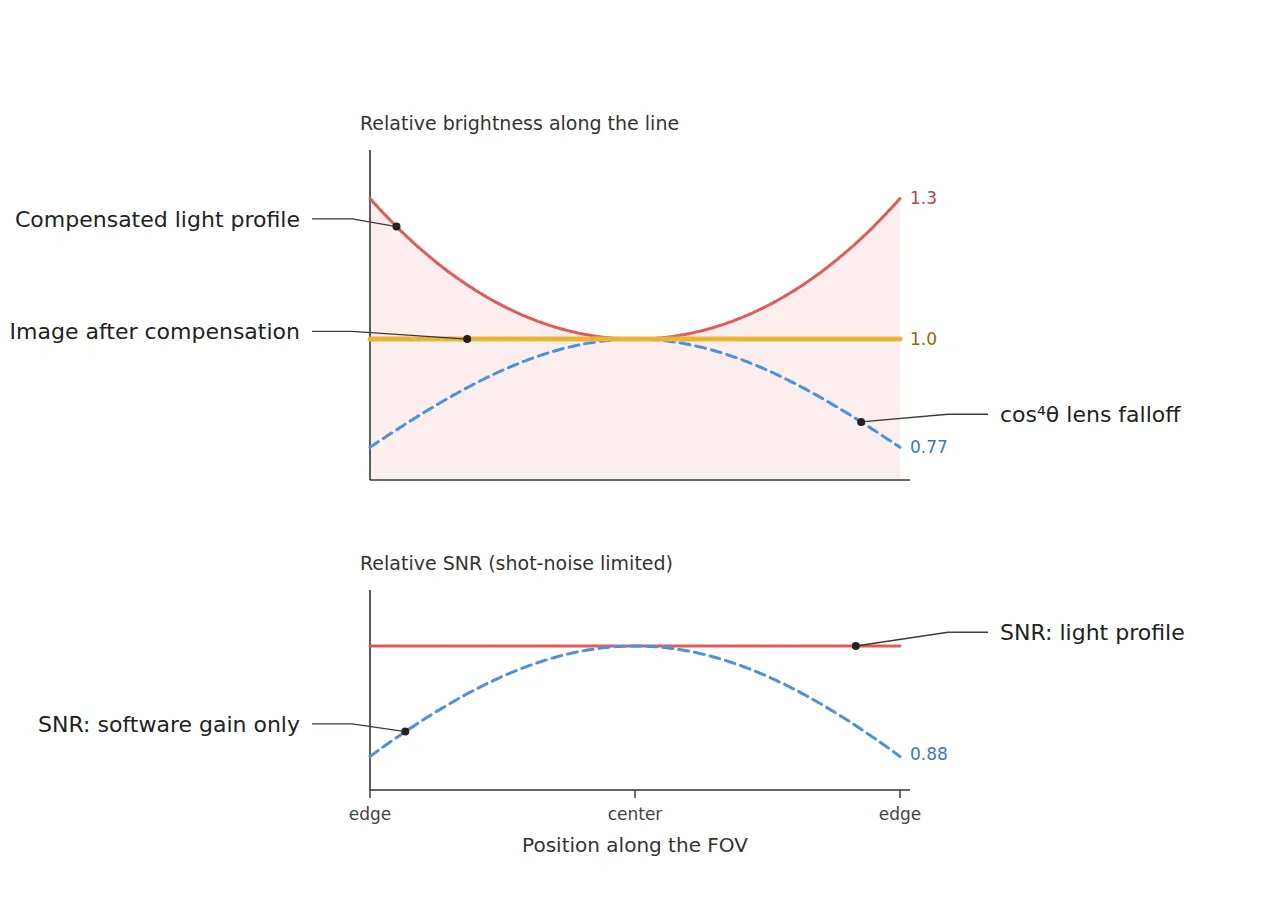
Reason. 렌즈를 통과한 상면 조도는 광축에 대한 화각 θ에 따라 대략 cos4θ로 떨어집니다. 이것이 코사인 4승 법칙이며, 기계적 비네팅이 없어도 나타나는 자연 광량 저하입니다. 라인스캔은 FOV가 한 방향으로 길어 화각이 커지기 쉽기 때문에 이 영향이 특히 큽니다. 따라서 영상의 길이 방향 균일도는 조명 프로파일과 cos4θ의 곱으로 계산해야 합니다.
Example. 초점거리 35 mm 렌즈로 FOV 300 mm를 보면 물체 거리는 약 401 mm(계산값)이고, 가장자리 반화각은 tanθ = 150 ÷ 401 ≈ 0.374, 즉 약 20.5°입니다. cos4(20.5°) ≈ 0.77이므로 가장자리 신호는 중심의 약 77%입니다. 이를 소프트웨어 플랫필드 게인 1.3으로 끌어올리면 밝기는 맞지만, 샷 노이즈 기준 가장자리 SNR은 √0.77 ≈ 0.88로 중심보다 약 12% 낮은 채로 남습니다. 반면 조명 자체를 양 끝이 약 1.3배 밝은 프로파일로 설계하면, 가장자리에 광자가 실제로 더 도착하므로 SNR까지 회복됩니다.
Point. 플랫필드 보정은 밝기를 맞출 뿐 잃어버린 광자를 되돌리지는 못합니다. 소프트웨어 보정만으로 하드웨어 광량 저하를 완전히 덮을 수 있다고 보아서는 안 되며, 조명 프로파일 보상을 먼저 하고 잔여분만 플랫필드로 다듬는 순서가 맞습니다.
3. 높이 변동과 집광 초점 이탈 — 밝은 선이 스캔선에서 걸어 나간다
Point. 경사 입사 집광 조명에서 높이 변동의 1차 효과는 흐려짐이 아니라 선의 가로 이동입니다.
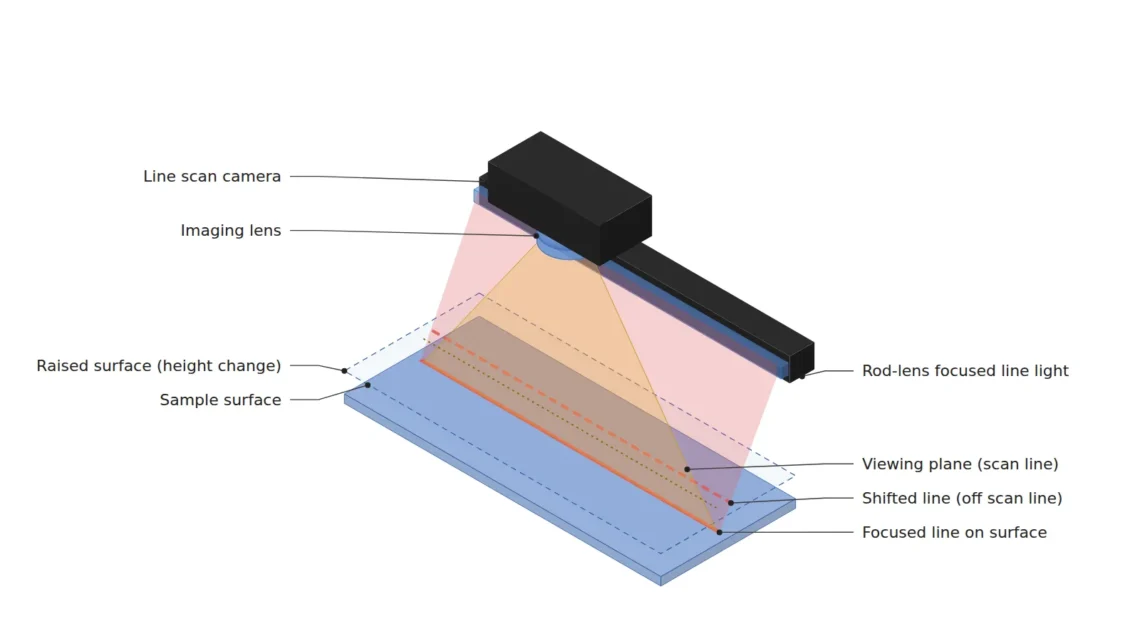
Reason. 카메라가 수직으로 내려다보고 조명이 법선에서 θ만큼 기울어 있을 때, 시료면이 Δz만큼 오르내리면 집광 선이 비추는 위치는 Δz × tanθ만큼 옆으로 이동합니다. 카메라의 스캔선은 그대로이므로, 스캔선은 집광 선의 중심이 아니라 가장자리 경사면을 보게 됩니다. 집광 거리에서 벗어나 선폭이 넓어지는 흐려짐 효과는 여기에 추가로 겹칩니다.
Example. 선폭(반치폭) 3 mm의 가우시안 프로파일을 가진 집광 선을 입사각 30°로 비추고 높이 변동이 ±2 mm라면, 가로 이동은 2 × tan30° ≈ 1.15 mm입니다. σ = 3 ÷ 2.355 ≈ 1.27 mm이므로 스캔선 위 조도는 exp(−1.15² ÷ (2 × 1.27²)) ≈ 0.66, 즉 흐려짐을 빼고도 약 34% 떨어집니다. 입사각을 15°로 낮추면 이동은 약 0.54 mm, 조도 저하는 약 9%로 줄어듭니다. 다만 입사각을 줄이면 표면 정반사가 카메라로 들어올 위험이 커지므로, 광택 표면에서는 이 교환도 함께 확인해야 합니다.
Point. 여기서 얻을 수 있는 실무적 통찰은 라인 평균 밝기가 곧 높이 변동 센서라는 점입니다. 결함이 없는 구간에서 라인 평균 밝기가 일정 비율 이상 떨어지면, 판정보다 먼저 집광 선 이탈 경보를 띄우는 것이 오판정 연쇄를 막는 가장 싼 방법입니다.
집광 선의 적은 흐려짐이 아니라 Δz × tanθ만큼의 가로 이동입니다.
4. 핵심 골격 — 매칭표
| 구분 | 항목 | 사양 / 파라미터 | 근거·비고 |
|---|---|---|---|
| ① 최소 불량 사이즈 | 표면 스크래치 | 폭 250 µm 이상 | 설계 가정. 73.2 µm/px 기준 약 3.4 px 점유 |
| ① 최소 불량 사이즈 | 이물·찍힘 | 직경 300 µm 이상 | 설계 가정. 약 4.1 px 점유 |
| ① 최소 불량 사이즈 | 광택 얼룩 | 2 mm 이상 | 설계 가정. 약 27 px, 저주파 밝기 편차로 판정 |
| ② 광학 셋업 | 라인 조명 | 집광형(로드렌즈) 길이 420 mm, 선폭(반치폭) 3 mm, 입사각 15° | 설계 가정. FOV 양쪽 60 mm 여유, 양 끝 약 1.3배 보상 프로파일 |
| ② 광학 셋업 | 카메라·렌즈 | 라인 센서 4096 px(화소 7 µm), 초점거리 35 mm | 설계 가정. 센서 길이 약 28.7 mm, 라인 속도 20 kHz |
| ② 광학 셋업 | WD(작동 거리) | 380 mm 이상 확보 필수 | 박막 렌즈 근사 물체 거리 약 401 mm(계산값). 라인 조명 하우징과 시야 간섭 포함 실측 |
| ② 광학 셋업 | FOV·화소 분해능 | FOV 300 mm, 73.2 µm/px | 300 mm ÷ 4096 px 계산값 |
| ② 광학 셋업 | 광량 저하 | 반화각 약 20.5°, 가장자리 cos4θ ≈ 0.77 | 계산값. 기계적 비네팅 제외 |
| ③ 알고리즘 | 플랫필드 | 픽셀별 암전류·백색 기준판 2점 보정 | 조명 프로파일 보상 후 잔여분만 보정 |
| ③ 알고리즘 | 균일도 판정 | 플랫필드 보정 전 영상의 길이 방향 밝기 ±5% 이내 | 설계 가정. 조명 프로파일 × cos4θ의 결과를 백색 기준판으로 실측 |
| ③ 알고리즘 | 결함 검출 | 스크래치: 스캔 방향 선형 필터, 이물: 블롭 ≥ 4 px | 설계 가정. 정상품 기준 재조정 |
| ③ 알고리즘 | 높이 이탈 경보 | 라인 평균 밝기 기준 대비 10% 이상 저하 시 판정 보류 | 설계 가정. 집광 선 이탈 조기 감지 |
표 시사점. 300 mm ÷ 4096 px로 화소 분해능은 73.2 µm/px이며, 최소 결함인 250 µm 스크래치는 약 3.4 px로 검출 전제를 겨우 넘습니다. 이 여유가 작기 때문에 가장자리 SNR이 약 12% 깎이는 소프트웨어 단독 보상은 가장자리 스크래치 검출률을 직접 떨어뜨립니다. 또한 입사각 15°에서 높이 변동 ±2 mm의 조도 저하는 약 9%로 높이 이탈 경보 기준 10% 안쪽에 머물지만, 30°였다면 약 34%로 경보가 상시 울렸을 것입니다. 입사각과 경보 임계값은 한 쌍으로 정해야 합니다.
5. 반대 접근이 유리한 조건
- 제품 높이 변동이 크거나 표면이 곡면·고광택인 경우: 집광 선의 이탈과 정반사 줄무늬가 커집니다. 선폭이 넓은 확산형 라인 조명이 유리합니다.
- 광량 여유가 충분해 가장자리 SNR 저하를 감수할 수 있는 경우: 조명 프로파일을 별도로 설계하지 않고 균일 조명과 플랫필드 보정만으로 운영하는 편이 경제적입니다.
- FOV가 좁거나 초점거리가 길어 화각이 작은 경우: 반화각이 작으면 cos4θ 저하가 미미하므로 프로파일 보상의 이득이 거의 없습니다.
표면의 난반사·정반사 비율과 실제 높이 변동 분포는 제품과 공정 조건에 따라 크게 달라지므로, 샘플 테스트 전 확언 불가입니다.
현장 노트
연속 주행 스트립 라인에서 라인스캔 영상이 주기적으로 어두워지는 문제를 추적한 적이 있습니다. 처음에는 조명 전원을 의심했지만, 라인 평균 밝기를 기록해 보니 제품이 롤 구간을 지날 때의 미세한 들뜸과 정확히 같은 주기였습니다. 입사각 30°로 설치된 집광 조명이 높이 변동만큼 옆으로 움직이고 있었던 것입니다. 입사각을 15° 부근으로 낮추고 양 끝을 밝게 한 프로파일로 조명을 바꾸자 영상 편차는 줄었지만, 광택이 강한 품목에서는 정반사 줄무늬가 새로 생겨 품목별로 각도를 따로 관리하고 있습니다.
현장 체크포인트
- WD 380 mm 이상이 실측으로 확보되는가 — 라인 조명 하우징이 렌즈 시야를 가리지 않는지 포함해 확인할 것.
- 대상 표면 재질과 반사율을 먼저 특정했는가 — 확산 반사가 주인지, 정반사가 섞이는지에 따라 집광형과 확산형의 선택이 달라집니다.
- 조명 길이가 FOV보다 충분히 긴가 — 조명 양 끝의 조도 저하 구간이 FOV 안에 들어오지 않아야 합니다.
- 백색 기준판으로 보정 전 길이 방향 조도 분포를 측정해 cos4θ 저하와 조명 프로파일을 분리해 보았는가.
- 실제 제품 높이 변동 폭을 측정하고, Δz × tanθ로 집광 선 이동량을 계산했는가.
- 라인 평균 밝기 저하 경보가 판정보다 먼저 동작하도록 설정되어 있는가.

Noctvision
카메라 렌즈와 조명, 이미지 처리 알고리즘을 맞춰 넣는 머신비전 엔지니어입니다. 연속 주행 스트립 라인과 고온 롤 구간처럼 진동·발열·먼지가 뒤섞인 생산 현장에서 난반사와 콘트라스트, 분해능의 미세한 차이를 다뤄온 경험을 바탕으로 이론과 현장의 간극을 좁히는 글을 씁니다. 부전공은 완전 기계식 빈티지 필름 카메라 수리이며, 렌즈와 빛을 다루는 감각은 여기서도 이어집니다.


당신이 좋아할 만한
라인레이트만 보고 고른 라인스캔 카메라, 왜 결함을 놓치는가 — TDI와 분해능 설계의 관계
이벤트 카메라(뉴로모픽 비전)로 잡아내는 초고속 미세 결함 — 프레임이 놓치는 순간을 본다