2D·3D 융합 검사, 병목은 조명 간섭입니다
LIGHTING
200 mm/s로 지나가는 사출품을 2D와 3D가 3 ms 간격으로 번갈아 찍으면, 두 영상 사이에 600 μm, 2D 화소로 77칸의 어긋남이 생깁니다.
2D 조명과 3D 레이저의 파장대가 겹칠 때 생기는 간섭을 파장 분리와 시분할 두 방식으로 풀어 보고, 정합 허용 오차 10 μm 안에 드는 조건을 계산했습니다.
읽는 시간 약 12분
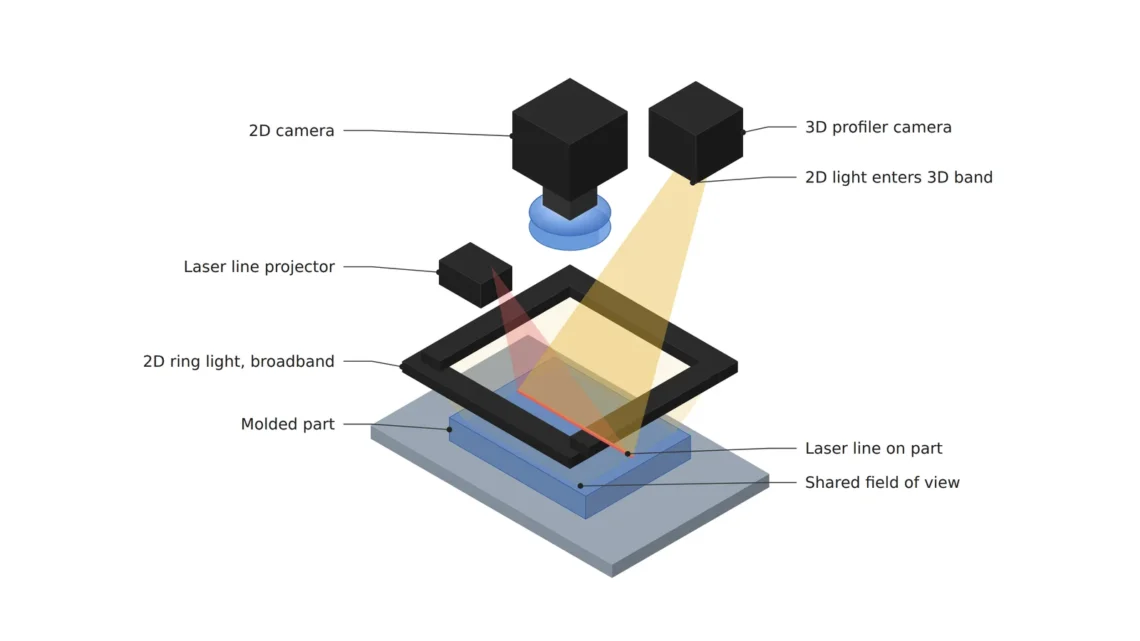
검사 대상은 200 mm/s로 지나가는 무광 ABS 사출품입니다. 확산 반사가 지배적인 표면이라 2D 카메라에는 표면 긁힘과 이물을, 3D 레이저 프로파일러에는 싱크마크와 단차를 맡기기 좋습니다. 두 채널을 한 스테이션에 나란히 세워 같은 자리를 함께 보게 하면, 첫 설계 결정은 카메라보다 파장이 됩니다. 2D 조명과 3D 레이저가 같은 파장대를 쓰는 순간 서로의 영상에 끼어들기 때문입니다.
간섭은 조용히 들어옵니다. 2D 조명의 백색 성분이 3D 카메라의 수광 대역에 실려 배경광이 되면 레이저 선의 피크가 흐려지고, 40 μm 단차가 노이즈에 묻히기 시작합니다. 흔한 다음 수순은 두 채널을 번갈아 찍는 시분할1인데, 그사이 대상물이 움직인 거리가 좌표 어긋남으로 남습니다. 미검출을 막으려던 조치가 정합 불량으로 모양을 바꿔 돌아오는 셈이고, 유출 비용은 그대로인데 원인 추적만 어려워집니다.
저는 융합 스테이션의 조명을 하나의 광학계로 계산합니다. 두 채널에 겹치지 않는 파장을 나눠 주고 카메라마다 대역 통과 필터를 거는 구성과, 같은 파장을 쓰되 시간을 나누는 구성을 같은 숫자 위에 놓고 견주면 어느 쪽이 라인에 맞는지 드러납니다.
파장을 나누면 두 채널이 서로를 못 본다
간섭의 실체는 파장대가 겹치는 데 있습니다. 2D 채널에 청색 450 nm 조명을, 3D 채널에 적색 660 nm 레이저를 배정하고 각 카메라 앞에 자기 대역만 통과시키는 대역 통과 필터2를 걸면, 두 채널은 서로를 거의 보지 못한 채 같은 순간에 촬상할 수 있습니다. 배경광에 이미 묻힌 신호는 후처리로 되살아나지 않으니, 필터는 광학 단에서 걸고 알고리즘은 그다음에 다룹니다.
필터를 고를 때는 통과 대역보다 저지 대역의 광학 밀도3를 먼저 봅니다. OD2는 상대 채널 빛을 100분의 1로, OD4는 1만분의 1로 줄이죠. 2D 동축 조명처럼 밝은 광원이 3D 카메라 쪽으로 새어 드는 구성이라면 100분의 1로는 배경광이 남을 수 있어서, 저는 OD4 이상을 기준으로 둡니다.
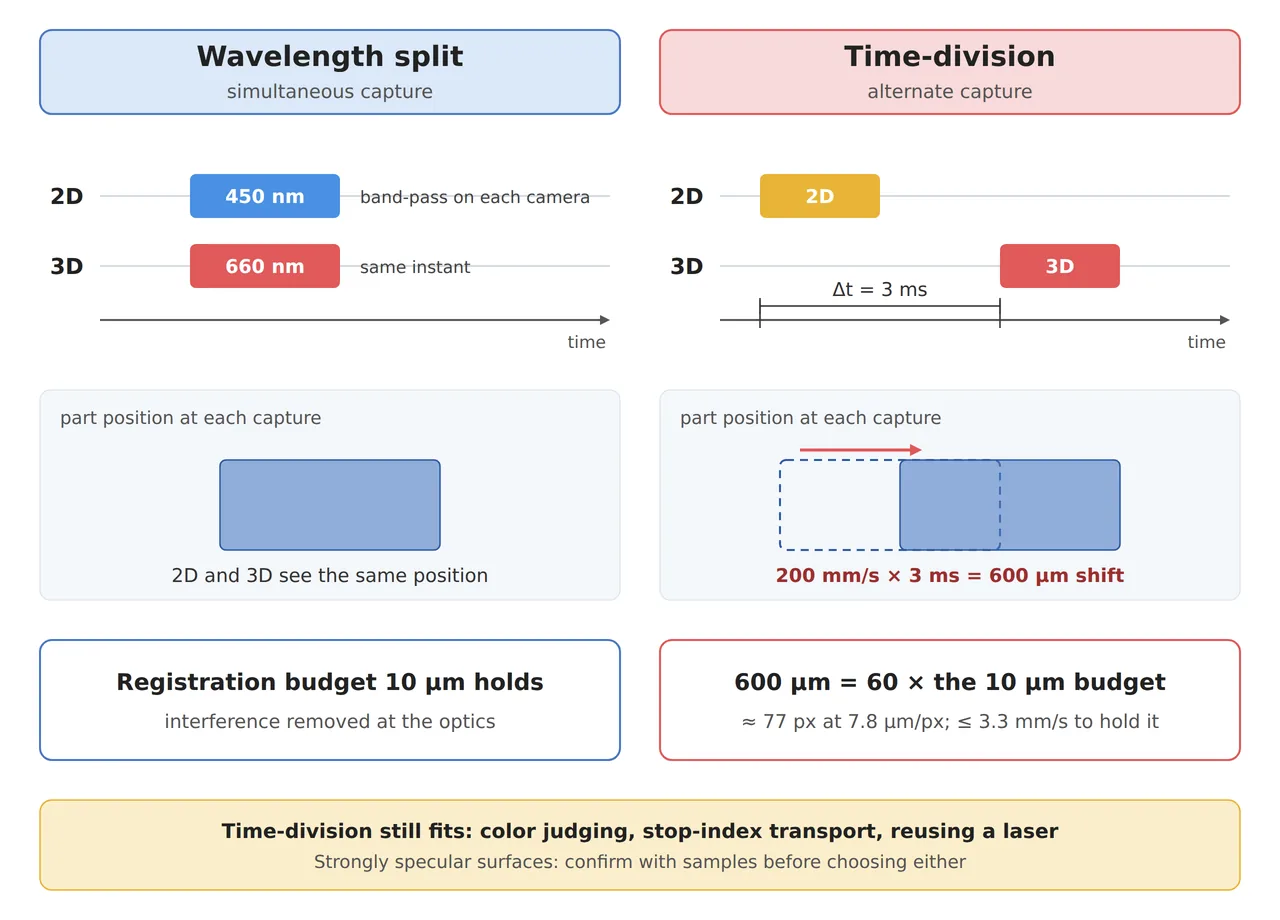
그림의 왼쪽은 파장을 나눠 같은 순간에 찍는 구성이고, 오른쪽은 3 ms 간격으로 번갈아 찍는 구성입니다. 왼쪽에서는 두 채널이 같은 위치의 대상물을 보니 이동량이 끼어들 틈이 없고, 오른쪽에서는 그 3 ms 동안 움직인 거리가 두 영상 사이에 그대로 끼어듭니다. 아래 칸의 3.3 mm/s는 이동량을 전혀 보정하지 않을 때의 속도 한계입니다.
동시에 찍어도 남는 숫자들
동시 촬상의 숫자부터 정합니다. 2D 채널은 가로 5,120 px 카메라로 시야 40 mm를 보니 한 칸이 7.81 μm이고, 2D가 맡을 가장 작은 긁힘 폭 30 μm는 3.84칸입니다. 화소 3.45 μm 센서라고 가정하면 50 mm 렌즈의 배율은 0.44, 렌즈 중심에서 대상까지 약 163 mm입니다. 두 채널의 결과를 같은 결함으로 묶는 정합4의 허용 오차는 제 기준대로 가장 작은 결함 폭의 3분의 1인 10 μm, 2D 화소로 1.28칸으로 잡습니다.
파장을 나눠 같은 순간에 찍어도 대상물은 노출 시간 동안 움직입니다. 200 mm/s에서 노출이 50 μs면 번짐5이 10 μm, 1.28칸이고 100 μs면 20 μm, 2.56칸입니다. 번짐이 정합 허용 오차를 넘지 않게 하려면 노출은 50 μs 이하여야 하고, 그 짧은 시간 안에 충분한 빛을 내는 스트로브가 동시 촬상의 첫 조건이 되는 셈이죠.
3D 채널은 진행 방향의 점 간격이 선 방향 간격과 비슷해야 결함이 빈틈없이 담깁니다. 2,048점으로 40 mm를 보면 점 간격이 19.5 μm이고, 200 mm/s에서 같은 간격으로 프로파일을 쌓으려면 초당 10,240번, 곧 10.24 kHz의 프로파일 속도6가 필요합니다. 삼각각 30°에서 피크 위치를 무게중심법7으로 1/20 px까지 가른다고 가정하면 높이 분해능은 1.95 μm로, 40 μm 단차의 약 20분의 1입니다.
번갈아 찍으면 3 ms가 600 μm가 된다
시분할의 대가도 같은 숫자 위에서 나옵니다. 조명 전환과 센서 리드아웃을 합쳐 두 촬상 사이 간격 Δt를 3 ms로 가정하면, 200 mm/s로 지나가는 대상물은 그사이 600 μm, 2D 화소로 77칸을 움직입니다. 정합 허용 오차의 60배이고, 이동량을 그대로 둔 채 10 μm를 지키려면 속도가 3.33 mm/s 이하여야 하니 보정 없는 시분할은 사실상 정지 촬상과 같아요.
그렇다고 시분할이 곧 정지 촬상이라는 뜻은 아닙니다. 600 μm는 알고 있는 이동량이라 빼 줄 수 있고, 남는 오차는 그 이동량을 얼마나 정확히 아느냐로 바뀝니다. 명목 속도로 계산해 빼면 속도 변동 ±1 %가 6 μm, ±2 %가 12 μm로 남아서, 10 μm 안에 들려면 변동이 ±1.67 % 이내여야 해요. 반송 쪽 엔코더8 신호로 실제 이동량을 재서 빼면 남는 오차는 엔코더 분해능과 대상물의 미끄럼, 진동으로 줄어들고, 그 값은 라인에서 실측해야 압니다. 엔코더 한 펄스가 1 μm라고 가정하면 그 몫은 0.13칸에 그치니, 보정한 뒤에도 정합이 흔들린다면 미끄럼과 진동부터 의심하는 편이 맞습니다.
600μm
200 mm/s에서 Δt 3 ms 동안 대상물이 움직이는 거리, 2D 화소로 77칸
±1.67%
명목 속도로 이동량을 뺄 때 정합 허용 오차 10 μm를 지키는 속도 변동 한계
50μs
200 mm/s에서 번짐을 10 μm 이하로 묶는 노출 시간
레이저가 꺼져 있는 시간도 셈에 들어갑니다. 2D 노출 동안 레이저를 끈 시간이 3 ms라면 10.24 kHz 프로파일 약 31줄이 비고, 진행 방향으로 600 μm 폭의 띠가 높이 지도에서 빠집니다. 2D를 30 mm마다 한 장씩 찍는다면 진행 거리의 2 %가 높이 정보 없이 지나가는 셈이라, 그 띠에 걸린 싱크마크는 3D가 보지 못합니다.
반들거리는 표면에서는 필터가 거르지 못하는 빛이 남는다
파장 배정이 통하는 범위는 표면이 정합니다. 무광 ABS처럼 확산 반사가 지배적인 표면은 파장 분리만으로 대부분 정리되지만, 유광 사출면이나 도금된 PCB 패드처럼 정반사가 강한 표면은 사정이 다릅니다. 레이저 선이 대상물 안쪽이나 이웃 면에서 한 번 더 튕겨 들어오는 다중 반사9가 생기는데, 이 빛은 3D 채널과 같은 660 nm라서 대역 통과 필터가 걸러 내지 못하죠.
다중 반사는 가짜 피크가 되어 실제 표면보다 높거나 낮은 점을 높이 지도에 찍습니다. 저라면 이런 표면에서 레이저 선의 각도를 바꿔 가며 가짜 피크가 진짜 선과 다르게 움직이는지 보고, 실물 시편의 프로파일 단면을 확인하기까지 위 숫자를 출발점으로만 씁니다. 반들거리는 표면에서 이 구성이 40 μm 단차를 안정적으로 잡을지는 샘플 테스트 전 확언 불가입니다.
두 채널의 셋업과 판정 조건
두 채널의 셋업과 판정 조건을 한 표에 모읍니다. 2D와 3D는 담당하는 물리량이 달라서 최소 불량 사이즈도 따로 적고, 셋째 줄에는 둘을 하나의 결함으로 묶는 정합 조건을 둡니다.
| 채널 | ① 최소 불량 사이즈 | ② 광학 셋업 · 조명 · WD | ③ 알고리즘 파라미터 |
|---|---|---|---|
| 2D 외관 (긁힘, 이물) | 폭 30 μm = 3.84 px (7.81 μm/px) | 450 nm 동축 조명과 로우앵글 링, 5,120 px 카메라 (화소 3.45 μm 가정), 50 mm 렌즈 배율 0.44, 렌즈 중심에서 약 163 mm, WD는 렌즈 사양서 기준면으로 확인, 카메라 쪽 450 nm 대역 통과 필터 OD4 이상, 노출 50 μs 이하 | 블롭 최소 면적 12 px (폭 3.84 px × 길이 3 px), ΔGV 임계 9 GV (노이즈 σ 1.5 GV의 6배, 가정) |
| 3D 형상 (싱크마크, 단차) | 높이 편차 40 μm (높이 분해능 1.95 μm의 약 20배) | 660 nm 레이저 선, 삼각각 30°, 2,048점 / 40 mm = 19.5 μm/점, 프로파일 속도 10.24 kHz 이상, WD는 헤드 측정 범위 중앙, 카메라 쪽 660 nm 대역 통과 필터 | 피크 검출은 무게중심법, 유효 피크 폭 3~9 px (가정), 기준면 평면 피팅 뒤 잔차 −20 μm 이하를 후보로 (최소 높이의 절반) |
| 융합 정합 | 허용 오차 10 μm = 1.28 px (2D 최소 결함 30 μm의 1/3) | 도트 그리드 교정판을 두 채널로 함께 찍어 교정, 두 광축의 오프셋 실측 | 어파인 6파라미터 변환, RMS 잔차 1 px (7.8 μm) 이하 합격. 시분할이면 이동량을 엔코더로 보정 |
세 줄 가운데 가장 빠듯한 칸은 렌즈도 센서도 아닌 셋째 줄의 정합입니다. 10 μm라는 허용 오차는 두 채널이 같은 순간을 보거나 그사이 이동량을 ±1.67 % 안쪽으로 알 때만 지켜지고, 그 조건이 깨지면 광학 사양과 상관없이 무너집니다. 반대로 2D 결함 기준이 100 μm처럼 넉넉한 검사라면 허용 오차도 33 μm로 늘어나, 시분할에 명목 속도 보정만 얹어도 속도 변동 ±5.6 %까지 버팁니다.
시분할이나 공간 분리가 맞는 라인
파장 분리가 늘 답이 되지는 않습니다. 색차나 변색을 보는 검사는 백색 광원을 버릴 수 없어 파장 분리가 성립하지 않고, 정지 인덱스로 멈춰 찍는 라인은 Δt 동안 이동량이 0이라 시분할이 광학적으로 가장 깨끗합니다. 이미 가진 3D 헤드의 레이저 파장이 2D 조명과 겹치는데 교체 예산이 없다면 그것도 시분할 쪽 근거가 됩니다. 반송 기구부 제어 자체는 별도 검토가 필요합니다.
세 번째 길도 있습니다. 2D 시야와 레이저 선을 진행 방향으로 떨어뜨리고 차광판을 세우면 같은 파장으로도 서로를 덜 봅니다. 다만 두 채널이 같은 자리를 보는 시각 차가 커져서, 50 mm를 떨어뜨리면 명목 속도 ±1 % 변동만으로 500 μm가 어긋나니 엔코더 보정이 사실상 전제가 됩니다. 어느 구성이든 반들거리는 표면이라면 시편 확인이 먼저예요.
이 판단은 앞으로 더 자주 필요해질 가능성이 큽니다. SNS Insider가 2026년 8월 17일 GlobeNewswire로 낸 보도자료는 3D 카메라 부문이 2026~2035년 연평균 15.83%로 시장 전체 11.89%보다 빠르게 늘고, 에어리어 스캔 카메라가 2025년 시장의 56.40%를 차지한다고 적었습니다. 저는 이 두 숫자를 3D가 2D를 밀어내기보다 한 스테이션에 함께 얹히는 구성이 늘어나는 신호로 읽고, 그래서 셋업 검토의 첫 장에 파장 배치도를 둡니다. 이 글은 기술 설명이며 투자 권유가 아닙니다. 자세한 내용은 면책조항을 참고하세요.
현장 노트
반송 속도 200 mm/s에서 2D와 3D 영상의 정합 오차가 튄다면 저는 진동을 의심하기 전에 두 광원의 파장대가 겹치는지부터 봅니다. 겹친다면 대역 통과 필터를 끼운 채 한 채널씩 조명을 꺼 보며 상대 채널 영상의 배경 그레이값이 얼마나 내려가는지 적고, 시분할로 돌고 있다면 트리거 신호를 오실로스코프로 찍어 실제 Δt를 재 둡니다. 그 두 숫자가 있어야 파장을 나눌지, 이동량 보정을 다듬을지 정할 수 있습니다.
현장 체크포인트
배경 그레이값과 실제 Δt를 적었다면, 사양서를 확정하기 전에 아래 질문으로 두 채널을 점검합니다.
- 2D 렌즈의 WD(렌즈 사양서 기준면)와 3D 헤드의 측정 범위 중앙이 같은 지그 높이에서 동시에 맞는가? (렌즈 중심 기준 약 163 mm는 얇은 렌즈 근사값)
- 대역 통과 필터의 저지 대역이 OD4 이상인가? (통과 대역만 보고 고르지 않았는지)
- 2D 노출 시간이 50 μs 이하인가? (200 mm/s에서 번짐 10 μm, 1.28칸)
- 3D 헤드가 10.24 kHz 이상의 프로파일 속도를 내는가? (진행 방향 점 간격 19.5 μm 기준)
- 도트 그리드 교정판으로 두 채널의 정합 잔차를 재서 RMS 1칸 이하로 기록해 두었는가? (진동이나 열로 틀어졌을 때의 비교 기준)
- 시분할이라면 실제 Δt와 속도 변동을 오실로스코프와 엔코더로 실측했는가? (명목 속도 보정이면 변동 ±1.67 % 이내)
- 유광 사출면이나 도금 패드라면 실물 시편으로 레이저 선의 프로파일 단면을 확인했는가?
자주 묻는 질문
흰색 조명이 꼭 필요한 컬러 검사에서는 어떻게 하나요?
색차나 변색을 보는 검사는 백색 광원을 버릴 수 없어 파장 분리가 성립하지 않습니다. 이때는 시분할로 가되, 두 촬상 사이 이동량을 엔코더로 재서 빼거나 정지 구간에서 찍는 쪽을 검토합니다. 반송 쪽 구성은 별도 검토가 필요합니다.
정합 허용 오차 10 μm는 어떻게 정한 값인가요?
2D가 잡아야 할 가장 작은 결함 폭 30 μm의 3분의 1로 잡은 제 기준입니다. 7.81 μm/px에서 1.28칸이라, 교정 잔차를 1칸 이하로 묶어 두면 두 채널이 본 결함을 같은 결함으로 묶을 수 있습니다. 결함 기준이 커지면 허용 오차도 같은 비율로 늘어납니다.
용어 풀이
- [1] 시분할 촬상 time-division acquisition
두 채널의 조명을 번갈아 켜고 시간 차를 두어 따로 찍는 방식입니다. 서로의 빛을 피하는 대신 두 촬상 사이 이동량이 생깁니다. ↩ - [2] 대역 통과 필터 band-pass filter
정해진 파장대만 통과시키고 나머지를 막는 광학 필터입니다. 카메라 렌즈 앞에 겁니다. ↩ - [3] 광학 밀도 optical density, OD
필터가 빛을 막는 정도를 로그로 적은 값입니다. 투과율은 10의 −OD 제곱이라 OD2는 1 %, OD4는 0.01 %입니다. ↩ - [4] 정합 registration
두 영상의 좌표를 맞춰 같은 위치를 같은 점으로 대응시키는 일입니다. ↩ - [5] 번짐 motion blur
노출 시간 동안 대상물이 움직여 상이 진행 방향으로 늘어나는 현상입니다. 속도 × 노출 시간으로 계산합니다. ↩ - [6] 프로파일 속도 profile rate
3D 레이저 프로파일러가 1초에 찍는 단면 프로파일 수입니다. 진행 방향 점 간격을 정합니다. ↩ - [7] 무게중심법 centroid method
레이저 선 단면의 밝기 분포에서 무게중심을 구해 피크 위치를 화소보다 잘게 추정하는 방법입니다. ↩ - [8] 엔코더 encoder
회전이나 이동량을 펄스로 바꿔 주는 센서입니다. 촬상 트리거와 이동량 보정의 기준 신호로 씁니다. ↩ - [9] 다중 반사 multiple reflection
빛이 대상물 안쪽이나 이웃 면에서 한 번 더 반사되어 카메라로 들어오는 현상입니다. 가짜 피크를 만듭니다. ↩
참고 자료
- SNS Insider, Machine Vision Camera Market Size 2026-2035 보도자료, GlobeNewswire, 2026-08-17 (3D 카메라 부문 연평균 15.83%, 전체 11.89%, 에어리어 스캔 2025년 56.40%) 원문 보기
- 계산식: 이동량 = 속도 × Δt, 번짐 = 속도 × 노출 시간, 프로파일 속도 = 속도 ÷ 점 간격, 높이 분해능 δz = (점 간격 × 서브픽셀 분해) ÷ sin θ, 명목 속도 보정 잔차 = 이동량 × 속도 변동률, 투과율 = 10^(−OD), 얇은 렌즈 u = f × (1 + 1/m)
- 가정값: 화소 3.45 μm 센서, Δt 3 ms, 서브픽셀 1/20 px, 노이즈 표준편차 1.5 GV, 2D 촬상 간격 30 mm, 유효 피크 폭 3~9 px는 계산 예시를 위한 가정
함께 읽으면 좋은 글 — 3D 검사로 바꾸면 오히려 놓치는 결함 구간 · 밝기로는 안 보이는 솔더 리드 들뜸을 3D 구조광은 어떻게 잴까 · 2D로 못 잡는 형상 결함, 3D+AI 검사가 답이 되는 조건

Noctvision
2005년부터 생산설비의 기계설계와 프로젝트 관리를 맡아 온 엔지니어입니다. 설비에 들어가는 카메라·렌즈·조명을 수식과 공개 자료로 계산하고, 가정과 출처를 함께 밝혀 기록합니다.


함께 읽으면 좋은 글
850 nm 밴드패스 필터는 공장 조명을 지우고 햇빛은 남긴다
깊이 카메라의 오차는 거리의 제곱으로 자란다