반도체·PCB 검사 카메라 증설, 인터페이스가 광학 설계를 바꾸다
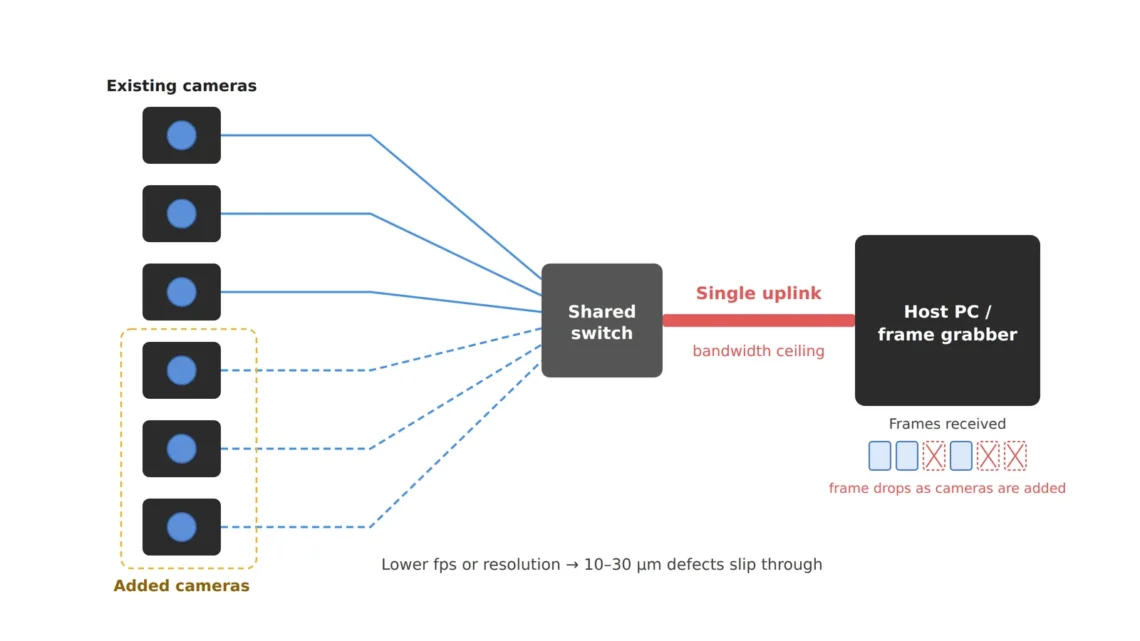
반도체 웨이퍼나 PCB 검사 라인에 카메라를 늘릴 때, 저는 렌즈보다 케이블 경로부터 봅니다. GigE는 대역폭과 전송 거리가 고정돼 있어 대수가 늘면 프레임 드롭이 생기고, USB3는 케이블 길이가 짧아 배치가 어려우며, CXP는 카메라 수만큼 비용이 곱으로 늘어납니다. 이를 방치하면 fps나 해상도를 낮추게 되고, 10~30μm대 결함이 라인을 통과해 유출되는 리스크로 이어집니다. 최근 SerDes 기반 인터페이스가 대안으로 제시되지만, 이것이 광학 셋업 설계를 대신하지는 않습니다. 표면 반사율과 WD 확보가 먼저입니다.
대역폭이 만드는 fps·분해능 트레이드오프
카메라 대수가 늘 때 문제는 전송 경로 자체입니다. GigE는 스위치 대역폭을 나눠 쓰며 대당 fps가 떨어지고, SerDes는 케이블 한 가닥에 여러 채널을 실어 장거리 저지연 전송을 구조적으로 지원해 이 병목을 줄여줍니다. 다만 대역폭이 늘어도 무한정 fps와 분해능을 동시에 올릴 수는 없습니다. FOV 대비 px 수를 높이면 프레임당 데이터량이 늘어 대역폭이 fps 상한을 정하기 때문에, PCB 10μm급 결함 검출처럼 고분해능이 필요한 라인일수록 인터페이스 여유가 중요해집니다.
표면 반사율이 먼저, 인터페이스는 그다음
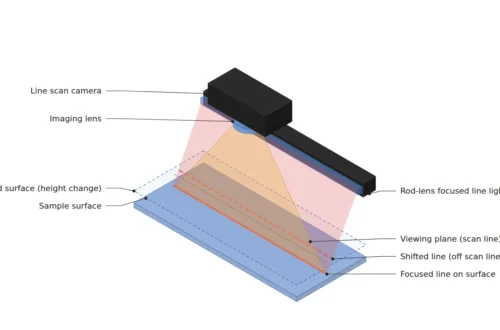
어떤 인터페이스를 쓰든 조명·렌즈는 대상 표면 재질과 반사율에서 출발해야 합니다. 반도체 웨이퍼는 정반사 표면이라 저각 동축 조명으로 콘트라스트 확보가 쉽지만, PCB는 솔더마스크·구리 패턴이 혼재해 난반사가 위치마다 달라 대응이 어렵습니다. 실제로 PCB 무광 레진 부위는 난반사가 심해 동일 조명각에서 결함이 배경에 묻힌 적이 있어, 이런 재질은 샘플 테스트 전 확언 불가 영역으로 두고 조명각·편광판을 사전 검증해야 합니다. 인터페이스가 대역폭을 풀어도 광학 셋업이 콘트라스트를 못 만들면 알고리즘은 신호 자체를 받지 못합니다.
| 항목 | 스펙 |
|---|---|
| ① 최소 검출 결함 사이즈 | 10~30μm (PCB 미세 패턴 결함, 웨이퍼 엣지 결함 기준) |
| ② 광학 셋업 | 조명: 저각 동축 조명 + 링 조명 병행, 난반사 심한 부위는 편광판 추가 검토(샘플 테스트 전 확언 불가) 렌즈: 텔레센트릭 또는 고해상 라인스캔 렌즈, 초점거리 25~50mm WD: 80~150mm 확보(조명 배치 공간 포함) |
| ③ 알고리즘 파라미터 | 결함 후보 최소 블롭 사이즈 약 3~5px, 배경 대비 콘트라스트 임계값 15% 이상, 목표 fps에 맞춘 라인당 처리 지연 설정 |
표에서 보듯 결함 사이즈·광학 셋업·알고리즘 파라미터는 인터페이스 대역폭이 fps 상한을 정하며 연쇄적으로 제약됩니다. 인터페이스 교체는 카메라 스펙 한 줄이 아니라 매칭표 전체를 다시 그리는 작업입니다.
계산 예시 — 대역폭이 fps 상한을 정하는 방식
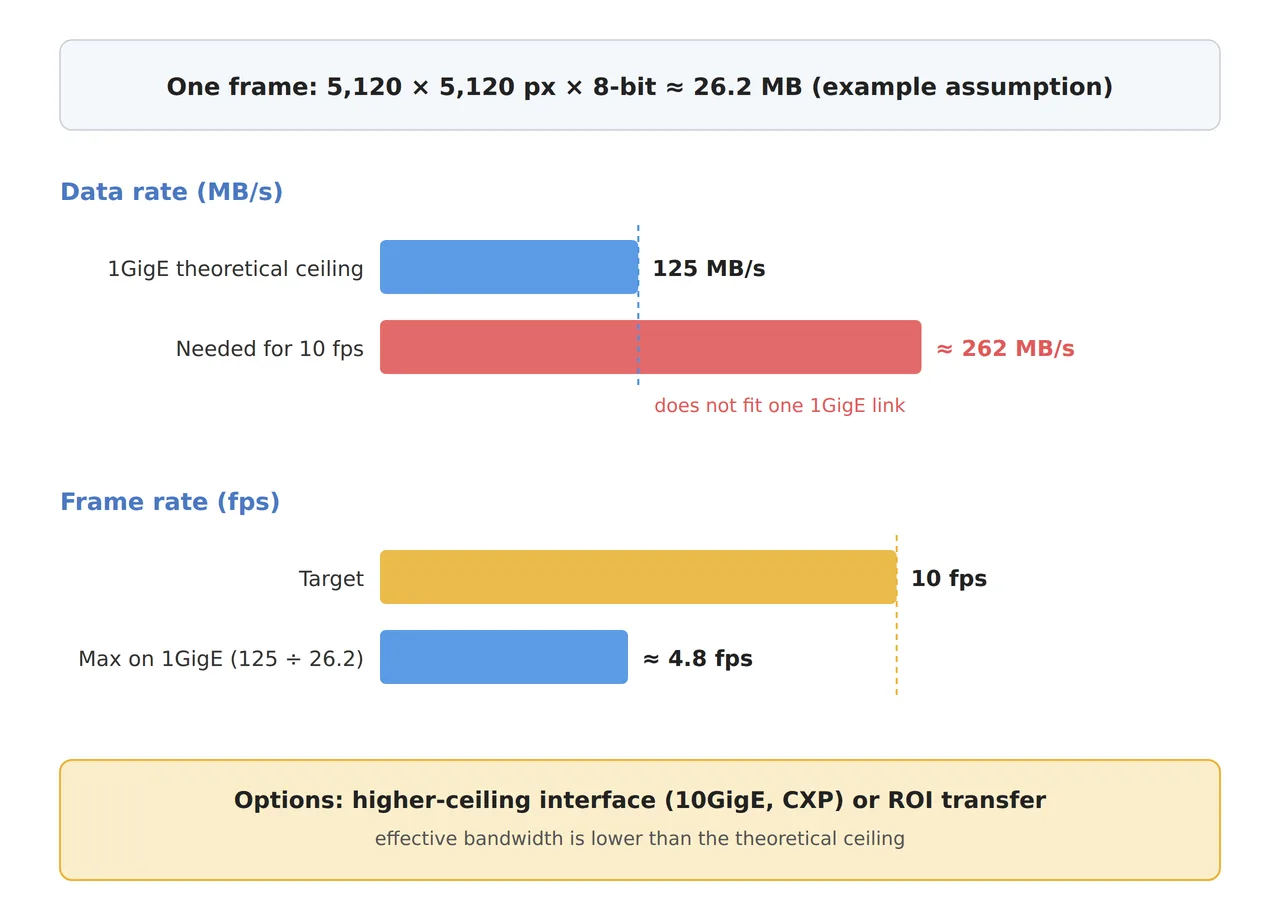
인터페이스 선택은 프레임당 데이터량을 계산하면 거의 자동으로 결정됩니다. 전송해야 할 데이터가 곧 “해상도 × 비트 깊이 × fps”이고, 인터페이스는 그 상한만 정해 주기 때문입니다. 10 μm 결함을 3~5 px로 담으면 분해능은 약 2~3.3 μm/px이고, 시야 20 mm(가정)라면 가로 6,000~10,000 px가 필요합니다. 5,120 × 5,120 px, 8 bit 카메라(가정)라면 한 프레임이 약 26.2 MB이고, 1GigE의 이론 상한 125 MB/s로는 약 4.8 fps가 한계입니다(실효 대역폭은 이보다 낮습니다). 목표가 10 fps라면 초당 약 262 MB가 필요하므로 1GigE 한 링크로는 성립하지 않고, 10GigE나 CXP처럼 상한이 높은 인터페이스로 가거나 ROI 전송을 설계에 넣어야 합니다(수치는 예시 가정).
현장 체크포인트
다만 카메라가 서너 대 이하이고 배선 거리가 짧으며 예산이 제한적이라면 GigE·USB3만으로도 충분한 경우가 많고, CXP도 소수 카메라의 초고속 라인스캔에는 여전히 합리적입니다. 이 판단 역시 실제 샘플로 결함 콘트라스트와 fps 요구치를 확인하기 전에는 확언할 수 없습니다.
- 대상 표면의 반사율 특성부터 확인했는가 (경면 반사/난반사 혼재 여부)
- 렌즈 스펙 결정 시 조명 배치 공간까지 포함해 WD(작동거리)가 확보되었는가
- 카메라 증설 시 목표 fps가 인터페이스 대역폭 상한 내에 있는가
- 난반사가 심한 구간은 실제 샘플로 조명각·편광판 조합을 사전 검증했는가
현장 노트
카메라 대수를 늘릴 때 렌즈와 조명 스펙부터 다시 보곤 했는데, 실제로 fps와 분해능을 제약한 건 인터페이스 대역폭이었던 적이 여러 번입니다. WD 확보와 표면 반사율 확인은 물론 인터페이스 대역폭까지 증설 계획 초기에 함께 검토하고 있습니다.


함께 읽으면 좋은 글
2D 콘트라스트로는 안 보이는 것: 3D 구조광 검사가 솔더 조인트 높이를 재는 법
프로그래머블 다각도 조명과 엣지 AI 추론, PCB 미세 크랙 검출의 한계를 다시 그리다